測試、可靠性與質量
高速動態測試:編碼器在轉動中的誤差和訊號完整性
靜態標定合格的編碼器,轉到 6000 r/min 時可能出現幾十角秒的位置滯後、隨轉速增大的細分誤差和丟脈衝。本文用一階前端模型算出幅值、相位和通道失配的影響,給出邊沿間隔限制的最高轉速公式,並比較參考編碼器法和時間間隔法。
一臺 2500 線編碼器在低速轉檯上標定,細分誤差不到 1″。裝到伺服馬達上轉到 6000 r/min,控制器看到的位置卻比實際落後約 46″,誤差曲線的形狀也和靜態時不一樣,極限轉速下偶爾還丟數。這些都不是碼盤刻線的問題,而是“轉起來以後”才出現的動態誤差。本文討論它們從哪裡來、有多大,以及怎麼測。
靜態誤差與動態誤差
靜態誤差在靜止或很低轉速下測得,包括刻線分度誤差、偏心、正餘弦訊號缺陷造成的細分誤差。它只與角度位置有關,與轉速無關。
動態誤差隨轉速變化,主要有:訊號鏈頻寬有限造成的幅值下降和相位滯後;A、B 兩路頻率特性不一致造成的細分誤差;計數、細分和接收電路的速度上限造成的丟脈衝;以及高速下軸系振動、碼盤端跳等機械因素。
轉速與訊號頻率的關係為 f = N·n/60,其中 N 為線數,n 為轉速(r/min)。2500 線、6000 r/min 時 f = 250 kHz。
模擬前端:幅值、相位與通道失配
光電二極體的結電容和跨阻放大器構成低通。用一階模型近似:
|H| = 1 / √(1 + (f/f_c)²),φ = arctan(f/f_c)
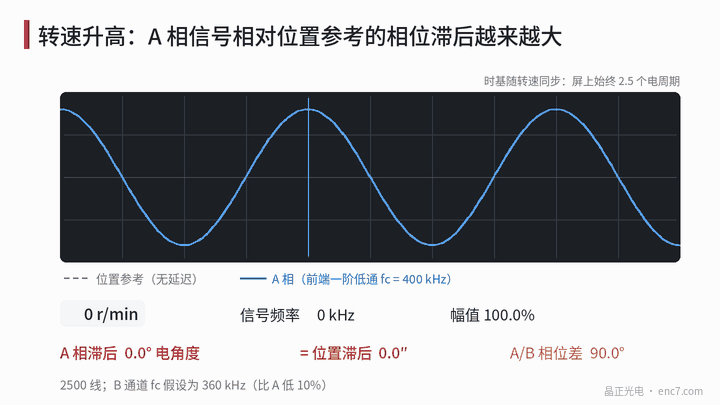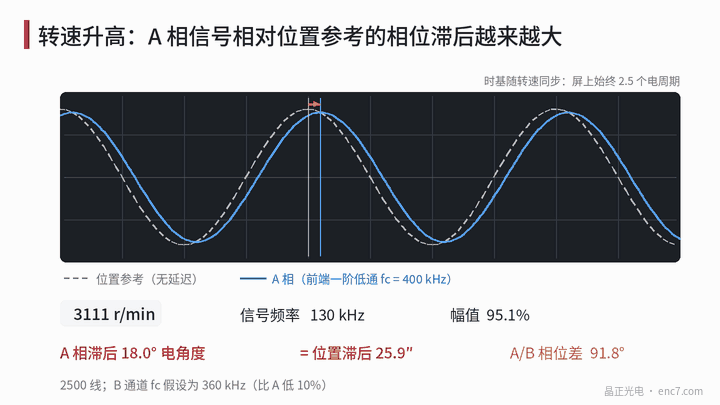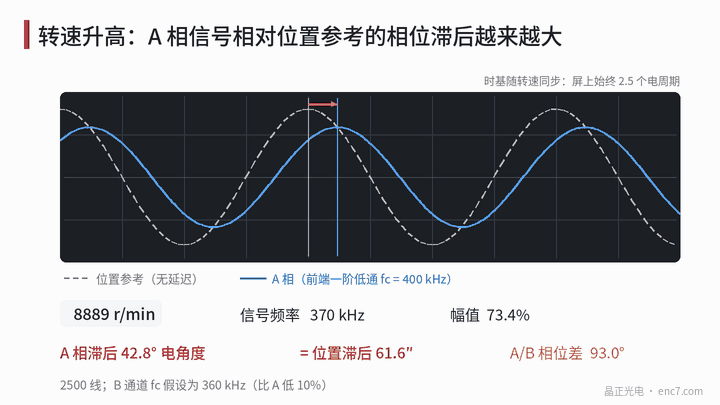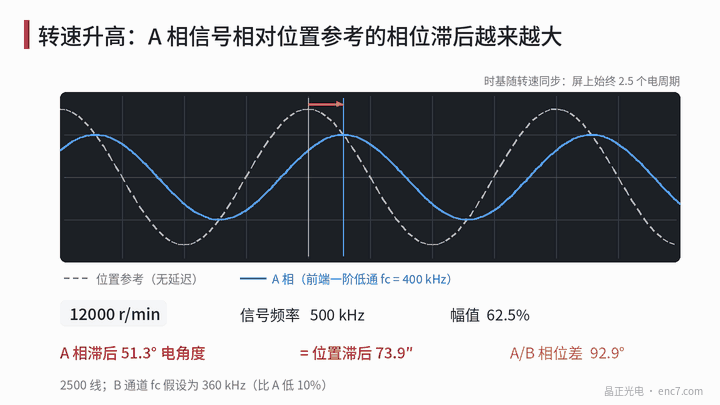
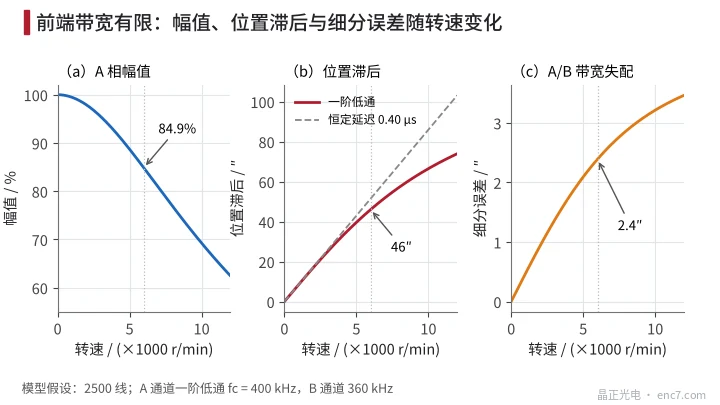
其中 f_c 為截止頻率,φ 為相位滯後。設 f_c = 400 kHz(假設),6000 r/min 時幅值降到 84.9%,相位滯後 32.0° 電角度。電角度除以線數就是機械角度:32.0°/2500 = 0.0128°,即約 46″ 的位置滯後。
低頻時,一階低通等效於恆定延遲 τ = 1/(2π·f_c) ≈ 0.40 μs,位置滯後 Δθ = ω·τ,與轉速成正比(圖2b)。這種滯後不是刻線誤差,延遲穩定時可以在控制器中按速度補償;但如果延遲隨溫度、器件批次變化,補償就會留下殘差。
更隱蔽的是通道失配。若 B 通道的 f_c 比 A 低 10%(360 kHz),6000 r/min 時兩路相位差變為約 92.8°,幅值相差約 3%,產生每週期 2 次的細分誤差約 2.4″,12000 r/min 時接近 3.5″(圖2c)。低速標定完全看不到這一項。
數字鏈路:邊沿間隔與丟脈衝
對細分後輸出方波的編碼器,每轉計數為 4·N·k(k 為細分倍數)。計數器或細分晶片要求相鄰邊沿間隔不小於 t_min,最高轉速為
n_max = 60 / (4·N·k·t_min)
2500 線、25 倍細分、t_min = 100 ns 時,n_max = 2400 r/min。實際訊號存在相位誤差和抖動,最小邊沿間隔小於平均值,需要留出餘量。
線纜也會吃掉餘量:A、B 差分對之間 5 ns 的傳輸時差,在 250 kHz 原始訊號下只相當於 0.45° 電角度,但對 100 ns 的細分邊沿間隔就是 5%。
絕對式序列編碼器沒有丟脈衝問題,但有采樣延遲。延遲 τ 對應的位置滯後為 360°·(n/60)·τ,τ = 1 μs、6000 r/min 時約 0.036°(約 130″),控制器必須明確知道位置的取樣時刻。
靜態小誤差的動態放大
位置誤差在求速度時會被放大。設誤差為 e·sin(kθ),k 為每轉週期數,則速度測量的相對波動為 k·e。2500 線編碼器每週期 2 次的細分誤差 k = 5000,e = 1″(4.85×10⁻⁶ rad)時速度波動約 2.4%。高速時這個波動頻率遠高於伺服頻寬,會被濾掉;低速時它落在頻寬內,表現為轉矩波動和噪聲。所以低速平穩性好的編碼器,要求的是短週期誤差小,而不只是總精度高。
動態測試怎麼做
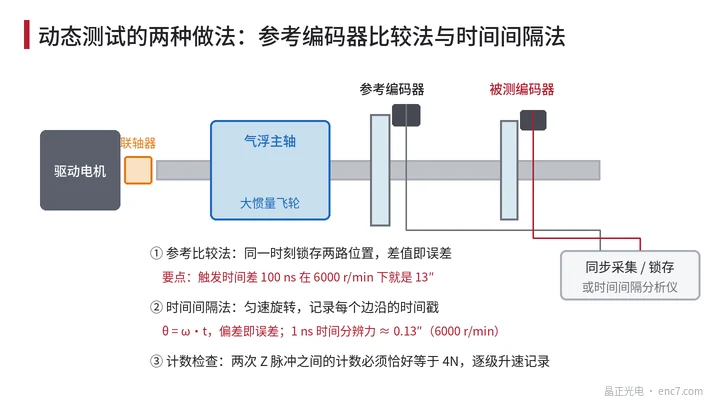
- 參考編碼器比較法:被測編碼器與高精度參考編碼器同軸,在恆定轉速下同時鎖存兩路位置,差值即誤差。逐級升速,與低速曲線比較,就能分離出動態部分。關鍵是同步:兩路鎖存時刻相差 100 ns,在 6000 r/min 下就是 13″ 的假誤差;聯軸器扭轉和軸系振動也要單獨評估。
- 時間間隔法:大慣量氣浮主軸勻速旋轉或自由減速,用時間間隔分析儀記錄每個邊沿的時間戳,用 θ = ω·t 換算成角度,與理想等分比較。不需要參考編碼器,6000 r/min 時 1 ns 的時間分辨力對應約 0.13″;主要誤差源是一轉內的轉速波動。
- 訊號完整性檢查:示波器觀察幅值隨轉速的變化、高速下的李薩如圖,以及使用實際線纜長度時的差分訊號眼圖。
- 計數檢查:兩次 Z 脈衝之間的計數必須恰好等於 4N(細分輸出時為 4·N·k),逐級升速記錄,任何偏差都說明有丟數或多數。
工程要點
- 規格中的精度應註明測試轉速;高速應用要求提供動態誤差或給出前端頻寬和延遲。
- 前端頻寬應明顯高於最高訊號頻率(留出數倍餘量),並控制 A、B 通道器件的一致性,失配 10% 在本例中就產生約 2.4″ 的高速細分誤差。
- 位置滯後與轉速成正比,屬於可補償項;關鍵是延遲穩定,必要時測量延遲的溫度係數。
- 細分輸出按 n_max = 60/(4·N·k·t_min) 核算最高轉速,並預留抖動和線纜時差的餘量。
- 參考比較法要保證兩路鎖存同步到納秒級,否則高速下假誤差遠大於被測誤差。
- 低速平穩性指標要看短週期誤差:1″ 的細分誤差在 2500 線下就對應約 2.4% 的速度波動。
小結
編碼器的誤差分為與角度有關的靜態部分和與轉速有關的動態部分。前端頻寬造成幅值下降和與轉速成正比的位置滯後,通道失配造成隨轉速增大的細分誤差,數字鏈路的邊沿間隔限制決定了不丟數的最高轉速。用同步鎖存的參考比較法或時間間隔法在多個轉速下測試,才能完整評價編碼器在轉動中的表現。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。