測試、可靠性與質量
SPC 控制圖在碼盤生產中的應用
線寬一直在公差內,並不代表製程穩定。本文以碼盤線寬為例,用模擬資料完整計算 X̄-R 控制圖的控制限(A₂、D₃、D₄ 常數),說明判異準則、合理子組和 ARL,並區分控制限與公差限。
碼盤線寬的公差是 25.0 ±1.0 μm,過去三個月的檢驗記錄全部合格。某天顯影液更換後,線寬開始緩慢變寬,每批只多零點零幾微米,離公差上限還遠,檢驗照樣全部合格。等到出現不合格時,可能已經有幾十批產品處在偏移狀態。統計過程控制(SPC)要做的,就是在產品還合格時,發現過程已經變了。
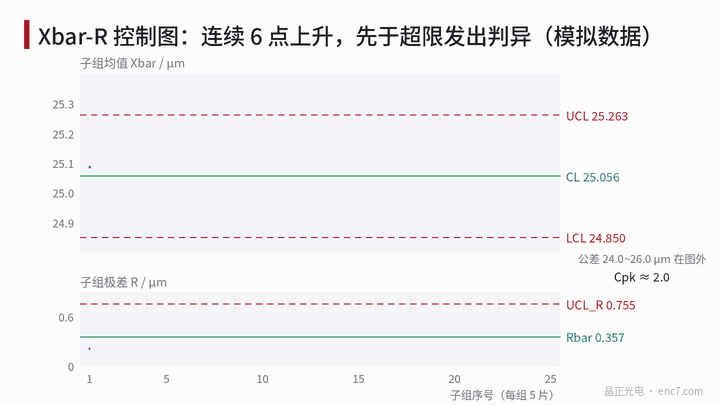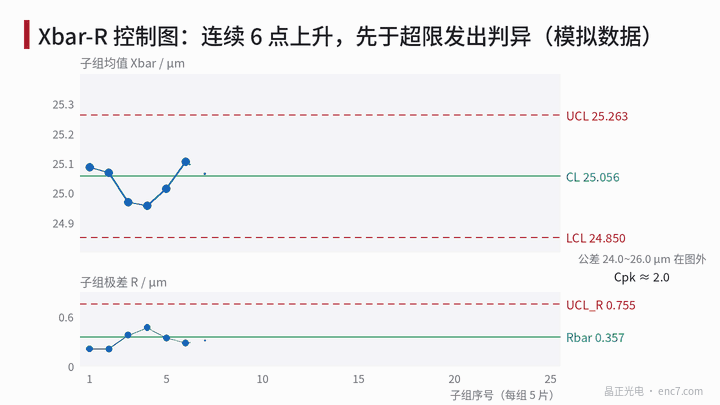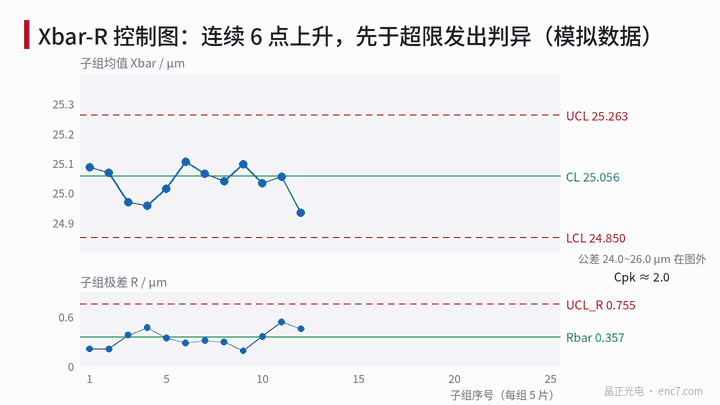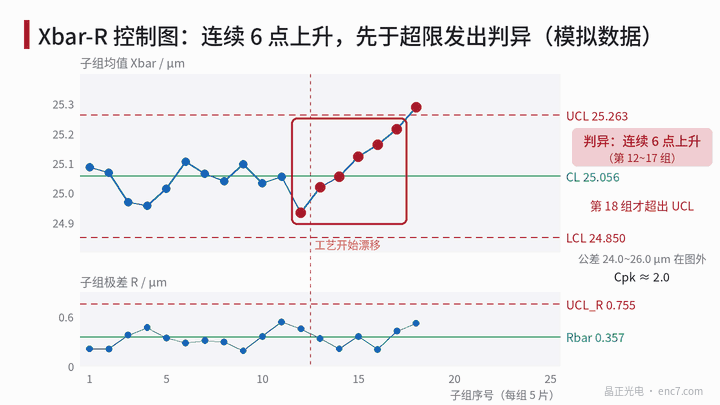
X̄-R 圖與控制限
每次從連續生產的產品中抽取 n 件組成一個子組,計運算元組均值 X̄ 和極差 R。積累 k 個子組(一般不少於 20~25 個)後,求各子組均值的總平均 CL(中心線)和平均極差 R̄,控制限為:
UCL_X = CL + A₂·R̄,LCL_X = CL − A₂·R̄ UCL_R = D₄·R̄,LCL_R = D₃·R̄
常數來自正態分佈下極差的統計性質。用 d₂ 表示 R 的期望與 σ 之比、d₃ 表示 R 的標準差與 σ 之比,則 A₂ = 3/(d₂·√n),D₄ = 1 + 3d₃/d₂,D₃ = max(0, 1 − 3d₃/d₂)。n = 5 時 d₂ = 2.326、d₃ = 0.864,於是:
| 子組大小 n | A₂ | D₃ | D₄ | d₂ |
|---|---|---|---|---|
| 4 | 0.729 | 0 | 2.282 | 2.059 |
| 5 | 0.577 | 0 | 2.114 | 2.326 |
過程標準差的估計為 σ̂ = R̄/d₂。
線寬算例
模擬資料:每子組 5 片,第一階段 25 組(假設過程均值 25.05 μm、標準差 0.15 μm)。計算得:
- CL = 25.056 μm,R̄ = 0.357 μm
- UCL_X = 25.056 + 0.577 × 0.357 ≈ 25.263 μm,LCL_X ≈ 24.850 μm
- UCL_R = 2.114 × 0.357 ≈ 0.755 μm,LCL_R = 0
- σ̂ = 0.357 / 2.326 ≈ 0.154 μm,Cp ≈ 2.17,Cpk ≈ 2.05
第一階段各點均在控制限內且無異常模式,控制限可以用於第二階段監控。第二階段從第 13 組起,均值每組漂移 +0.03 μm(模擬顯影條件變化)。第 17 組時,第 12~17 組連續 6 點上升,觸發判異;這時均值只偏移了約 0.15 μm,所有單值仍在公差內。第 18 組才超出控制上限。
需要說明,這組資料是為演示構造的。對線性漂移,“連續上升”和“超出控制限”哪條先觸發,取決於漂移速度與子組均值隨機波動之比,並不總是趨勢準則在先。
判異準則與虛警
常用的判異準則(Nelson 規則)有 8 條:1 點超出 3σ 控制限;連續 9 點在中心線同側;連續 6 點遞增或遞減;連續 14 點上下交替;3 點中有 2 點在同側 2σ 以外;5 點中有 4 點在同側 1σ 以外;連續 15 點在 ±1σ 以內;連續 8 點在 ±1σ 以外。後幾條分別對應漂移、週期性、分層和混合等過程狀態。
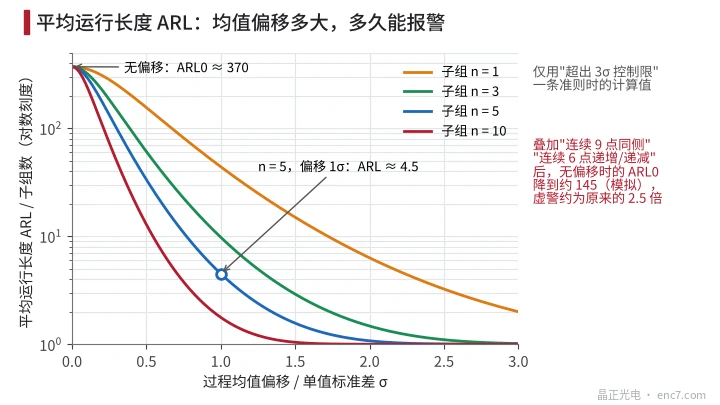
準則不是越多越好。過程沒有變化時,只用第 1 條,平均每 370 組出現一次虛警(ARL₀ ≈ 370);疊加“9 點同側”和“6 點遞增/遞減”後,蒙特卡洛模擬得 ARL₀ 約 145,虛警頻率約為原來的 2.5 倍。
檢出能力用平均執行長度(ARL)衡量(圖3)。均值偏移 1 個單值標準差時,n = 5 的 X̄ 圖平均 4.5 組就能報警;若 n = 1(單值圖),平均要 44 組。
控制限不是公差限
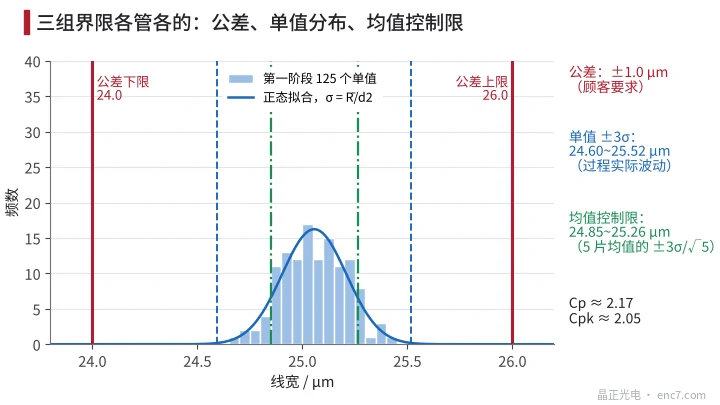
這三組界限常被混淆(圖2):
- 公差限(24.0~26.0 μm)是顧客的要求,用於判定單件產品是否合格;
- 單值 ±3σ(約 24.60~25.52 μm)是過程本身的波動範圍,與公差比較得到過程能力;
- 均值控制限(24.85~25.26 μm)是子組均值的波動範圍,只用於判斷過程是否穩定。
不要把公差限畫在 X̄ 圖上,也不要用公差去“放寬”控制限。過程受控不等於能力足夠,能力足夠也不等於過程受控:本例 Cpk 約 2.05,但漂移照樣要報警,因為它說明有一個特殊原因在起作用。
合理子組與測量系統
子組怎麼取,決定了控制圖在監控什麼。若 5 個資料取自同一片碼盤的 5 個位置,R 只反映片內差異,控制限會偏窄,批與批之間的正常差異會頻繁觸發判異。線寬這類以批次(同一次曝光、顯影)為單位變化的引數,常把同一批的若干片作為子組;批間波動大時,可以對批均值用單值-移動極差圖,再配合片內極差圖。
另外,控制圖看到的是“過程波動 + 測量波動”。若線寬測量的標準不確定度為 0.09 μm,它在 0.154 μm 的總標準差中約佔三分之一的方差。做 SPC 之前,應先評估測量系統。
工程要點
- 第一階段至少積累 20~25 個子組,剔除已查明原因的異常點後重新計算控制限,再轉入監控。
- 控制圖常數按子組大小查表:n = 5 時 A₂ = 0.577、D₃ = 0、D₄ = 2.114、d₂ = 2.326。
- 子組要與變異來源匹配:按批次組織子組,避免只用片內多點,否則控制限過窄、虛警頻繁。
- 判異準則按需要選用,每增加一條都會增加虛警;本例加兩條趨勢類準則後虛警約增至 2.5 倍。
- 公差限只用於判定合格,不畫在均值圖上;Cpk 高的過程同樣需要對特殊原因報警做出響應。
- 製程條件變更(換顯影液、換光源、換光罩)應在控制圖上標註,必要時重新進行第一階段計算。
小結
X̄-R 控制圖用 A₂、D₃、D₄ 把子組資料的平均極差換算成控制限,用判異準則識別過程中的特殊原因。它與公差判定回答的是兩個不同的問題:前者問“過程變了沒有”,後者問“產品合格嗎”。合理分組、選擇適當的準則並先確認測量系統,控制圖才能在產品還合格時提前發現製程漂移。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。