訊號問題圖鑑
症狀:幅值每轉起伏兩次——碼盤翹曲與軸系橢圓的排查
幅值包絡每轉起伏兩次,通常是讀數間隙含 cos2θ 分量:碼盤馬鞍形翹曲按 F·(r/R)² 傳到讀數半徑,輪轂端面的二次變形還會被槓桿放大約 4 倍。本文給出面形到掉幅的換算、平面度判據,以及自由態與裝夾態對比、轉 90° 重灌的分離方法。
以 Z 觸發、多轉同步平均後,A、B 包絡每轉起伏兩次,李薩如圓一圈裡脹縮兩回。端跳和偏心給出的是每轉一次(見本系列上一篇),出現兩次說明讀數點的間隙或徑向位置裡有 cos2θ 分量,也就是某個隨碼盤一起轉的零件帶有二重對稱的形狀。本文先把馬鞍形翹曲到掉幅的換算寫清楚,再討論輪轂和軸系的貢獻,最後給出判據和分離測量方法。
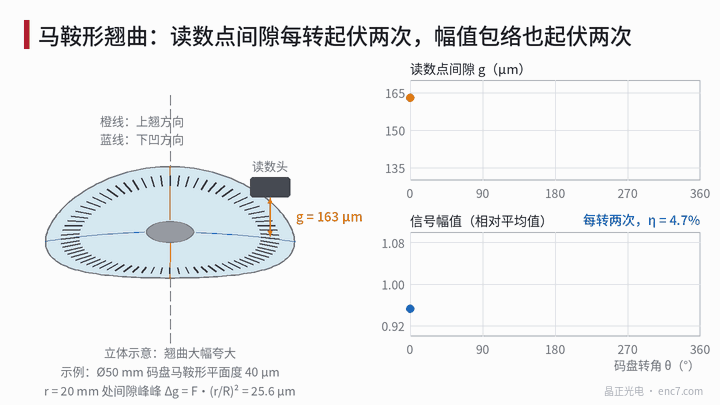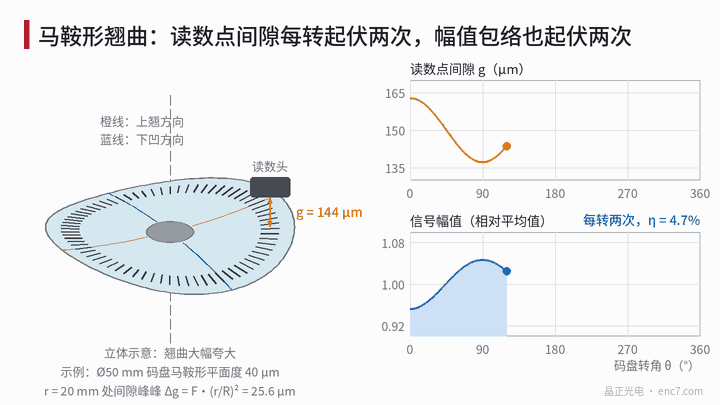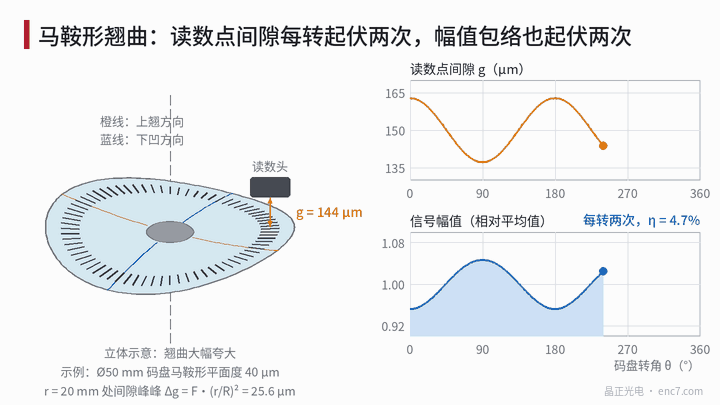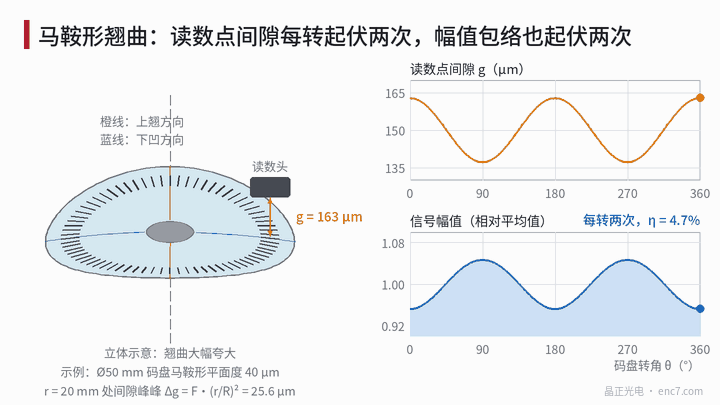
馬鞍形翹曲到掉幅的換算
馬鞍形是薄板最常見的二次面形:
z = a·r²·cos2θ
它對應兩個方向曲率相等、符號相反的彎曲,常由膜層應力各向異性、薄金屬片軋製殘餘應力、冷卻不均等引起。在外半徑 R 以內,用最小區域法算出的平面度為 F = 2aR²(由對稱性,兩包容平面就是水平面)。讀數半徑 r_h 處間隙的峰峰值為:
Δg = 2a·r_h² = F·(r_h/R)²
再用影像式讀數的幅值—間隙曲線(相對斜率 S = (1/m)·dm/dg),每轉兩次的波動率為:
η ≈ |S|·Δg/2
算例:Ø50 mm 碼盤、r_h = 20 mm,λ = 0.88 μm,照明角寬 20 mrad(假設)。
| 馬鞍平面度 F | Δg | 5000 線,g0 = 150 μm(S ≈ −0.37%/μm) | 10000 線,g0 = 25 μm(S ≈ −0.84%/μm) |
|---|---|---|---|
| 10 μm | 6.4 μm | η ≈ 1.2% | η ≈ 2.7% |
| 40 μm(薄片) | 25.6 μm | η ≈ 4.7% | η ≈ 10.9% |
碗形翹曲 z = c·r² 是軸對稱的,只改變名義間隙、不產生起伏;傾斜給出每轉一次。所以平面度報告裡的數字不能直接換成起伏,要把面形分解後只取 cos2θ 那一項。
輪轂與軸系帶來的 2 次分量
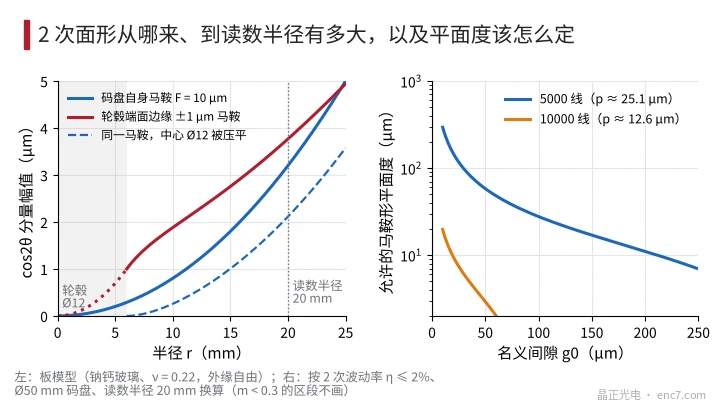
輪轂端面的二次變形會被放大。車削時兩點夾持、開口輪轂用一顆螺釘鎖緊、空心軸被夾緊環壓緊,都可能讓安裝端面呈馬鞍形。碼盤貼緊端面後,內緣不但跟著端面的高低,還跟著它的斜率,外側就像槓桿一樣把起伏放大。按 Kirchhoff 環形板模型計算(內緣隨端面,外緣自由):輪轂 Ø12 mm、端面邊緣 ±1 μm 的馬鞍,到 r = 20 mm 處變成約 ±3.8 μm,放大係數 G ≈ 3.8;按剛體切線外推是 5.7,板的彎曲把它削掉一部分。這個比值只由幾何決定,與碼盤厚度和材料無關。
夾平只能去掉一部分翹曲。反過來,如果碼盤自身有馬鞍,輪轂把中心 Ø12 mm 強行壓平,讀數半徑處的馬鞍分量約剩 66%;壓平 Ø16 mm 約剩 49%。膠接一般靠膠層填補間隙、不會把碼盤壓平,翹曲基本原樣保留。
橢圓要分轉動件和靜止件。空心軸、輪轂內孔、軸承內圈這類轉動件被壓成橢圓,在恆定徑向載荷下會產生與轉角同步的 2 次徑向跳動,並可能帶著安裝法蘭一起變形。軸承座被夾成橢圓屬於靜止件,主要改變遊隙和預緊,引起的跳動一般與保持架轉速相關,不與轉角嚴格同步,按 Z 同步平均後會被削弱。徑向的 2 次跳動只有在碼道寬度裕量不足時才明顯影響幅值,機理與偏心越界相同。
平面度怎樣換算成判據
給定允許的 2 次波動率 η_a,讀數半徑處允許的間隙峰峰值和碼盤馬鞍平面度為:
Δg_a = 2η_a/|S|,F_a = Δg_a·(R/r_h)²
取 η_a = 2%,Ø50 mm、r_h = 20 mm:
| 讀數條件 | Δg_a | 碼盤馬鞍平面度 F_a | 輪轂端面二次起伏(峰谷,G ≈ 3.8) |
|---|---|---|---|
| 5000 線,g0 = 150 μm | 10.8 μm | 16.9 μm | 2.9 μm |
| 10000 線,g0 = 25 μm | 4.8 μm | 7.4 μm | 1.3 μm |
圖紙上的平面度包含碗形等不產生起伏的分量,按它卡是偏保守的寫法;更直接的驗收量是裝配後讀數半徑處端跳的 2 次分量。輪轂端面那一列說明,細節距時端面的二次起伏要控制到微米級,比碼盤本身的要求嚴得多。
自由態與裝夾態對比測量
- 自由態:碼盤放在同一半徑、間隔 120° 的三點支撐上,用干涉儀或雷射掃描測面形,擬合出馬鞍係數 a 和方位。三點支撐的自重下垂只含軸對稱和 3、6 次分量,不會混進 cos2θ。
- 裝夾態:裝在輪轂和軸上,以 Z 為基準測 r = 15 mm 和 20 mm 兩個半徑的端跳,取 2 次分量的幅值和相位。碼盤自身翹曲按 r² 增長,兩半徑比值約 1.78;輪轂端面傳來的變形增長較緩,同樣幾何下約 1.37。
- 對數:裝夾態 2 次分量接近 a·r_h²、方位也與自由態標記一致,問題在碼盤;裝夾後明顯變大,或隨夾緊力變化,問題在輪轂和夾持方式。
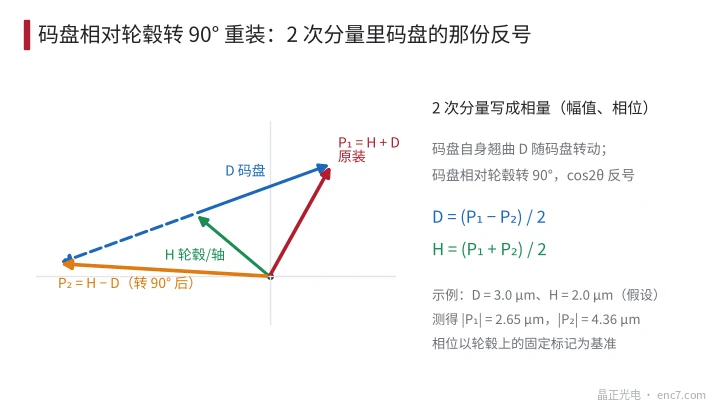
- 轉 90° 重灌:對可拆卸的夾持結構,把碼盤相對輪轂轉 90° 再裝。碼盤自身那份 cos2θ 會反號,以輪轂上的固定標記為相位基準,兩次測得的相量為 P₁ = H + D、P₂ = H − D,於是 D = (P₁ − P₂)/2,H = (P₁ + P₂)/2(見圖3)。
- 回到訊號:用 2 次分量和實測斜率 S 預測 η,與包絡實測值比較,二者相符才算找到主因。
工程要點
- 每轉兩次的包絡起伏先看是否與 Z 嚴格同步:同步的查轉動件的二重對稱,不同步的再查軸承和外殼。
- 平面度只有 cos2θ 那一項會造成兩次起伏,換算關係是 Δg = F·(r_h/R)²,讀數半徑越靠外越敏感。
- 輪轂端面的二次變形經槓桿放大約 3–4 倍到讀數半徑,細節距時端面二次起伏要控制在 1–3 μm 以內。
- 避免兩點夾持和單螺釘開口夾緊作用在碼盤安裝面附近;需要夾緊時讓夾緊部位遠離端面,或用整圈均布的結構。
- 自由態用三點支撐測面形,可以避開自重帶來的干擾,直接得到馬鞍係數。
- 可拆卸結構用轉 90° 重灌把碼盤與輪轂的貢獻分開,比反覆更換零件更省事。
小結
幅值每轉起伏兩次,本質是讀數間隙裡有 cos2θ 分量。碼盤馬鞍形翹曲按 F·(r_h/R)² 傳到讀數半徑;輪轂端面二次變形經槓桿放大,往往比碼盤本身更要緊。用平面度換算判據卡住兩者,再用自由態與裝夾態對比、轉 90° 重灌把來源分開,就能確定該改碼盤還是改裝夾。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。