訊號問題圖鑑
症狀:轉速升高後李薩如由圓變斜橢圓——兩路頻寬不一致
低速時李薩如是圓、轉速升高後變斜橢圓,多半是 A、B 兩路頻寬不一致:500 與 450 kHz 時 200 kHz 處相位差約 2.2°。本文推導相位差和幅值比隨頻率的變化,區分通道時差與取樣時差,給出分轉速段與停轉調光掃頻的測法及頻寬匹配公差。
編碼器在臺架上低速標定時一切正常,李薩如是標準的圓;裝到馬達上跑到五六千轉,同一個讀數頭的李薩如卻變成了斜橢圓,細分誤差也跟著增大,停下來又恢復。這種“只在高速出現”的相位誤差,最常見的原因是 A、B 兩路模擬通道的頻寬不一致。本文推導它隨頻率的變化規律,說明怎樣和通道時差、取樣時差區分,怎樣測量,以及兩路頻寬要匹配到什麼程度。頻寬本身如何由二極體電容和跨阻決定,見本文庫光電二極體電容與頻寬一篇。
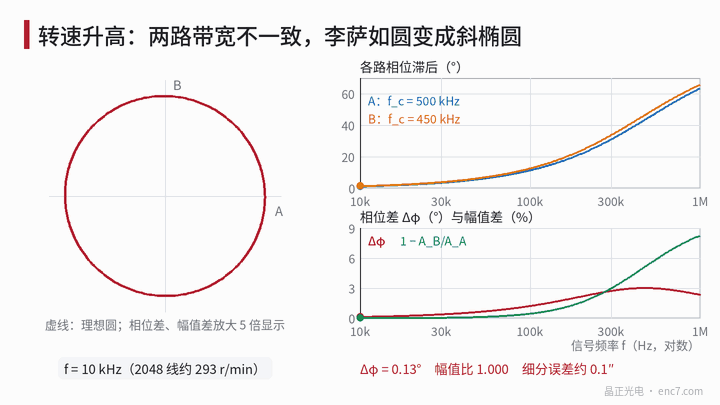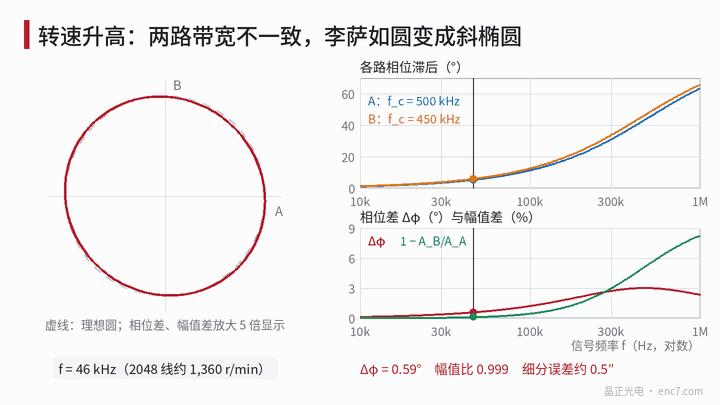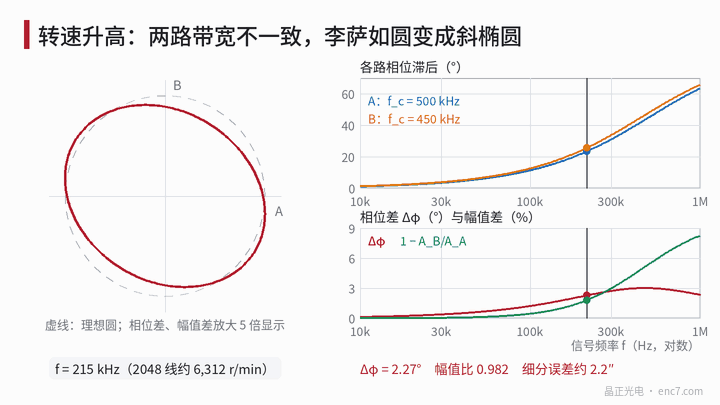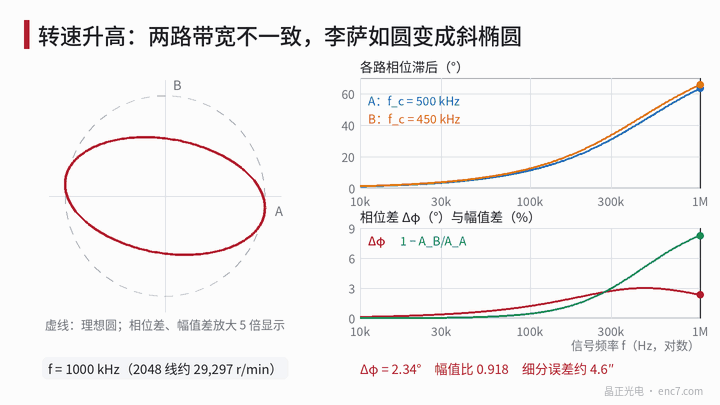
模型:相位差和幅值比隨頻率變化
把每一路前端近似為一階低通 H = 1/(1 + j·f/f_c),A、B 兩路截止頻率分別為 f_A、f_B。兩路相位滯後之差和幅值比為
Δφ = arctan(f/f_B) − arctan(f/f_A)
ρ = A_B/A_A = √(1 + (f/f_A)²) / √(1 + (f/f_B)²)
其中 f = N·n/60 為訊號頻率,N 為線數,n 為轉速(r/min)。f_A = 500 kHz、f_B = 450 kHz、f = 200 kHz 時,兩路滯後分別為 21.80° 和 23.96°,相差 2.16°;幅值比 0.984。
這組公式有三個值得記住的性質:
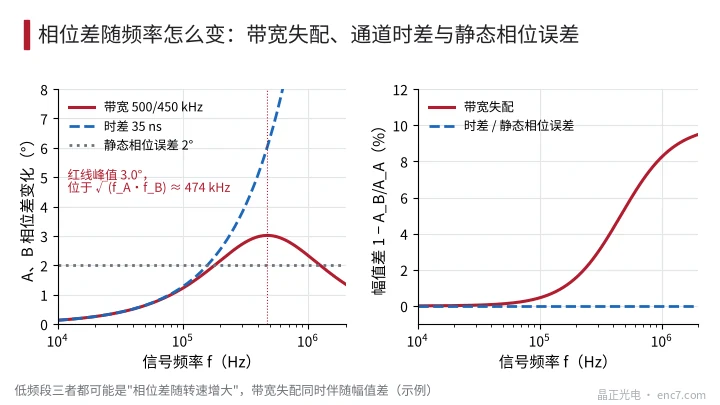
- 低頻段像一個固定時差。 f 遠小於截止頻率時,Δφ ≈ 360°·f·Δτ,Δτ = (1/f_B − 1/f_A)/(2π),示例為 35 ns。
- 相位差有峰值。 在 f = √(f_A·f_B) ≈ 474 kHz 處最大,Δφ_max = arctan[(f_A − f_B)/(2√(f_A·f_B))] ≈ 3.0°,之後反而減小。
- 幅值差單調增大。 低頻段按 f² 增長,高頻趨於 1 − f_B/f_A = 10%。
相位差讓橢圓沿 45° 方向傾斜,幅值差讓它沿座標軸壓扁,兩者都產生每週期兩次的細分誤差,幅值約 ½·√(Δφ² + δ²)(δ = 1 − ρ,均以弧度計);此外還有一個 Δφ/2 的固定偏移,表現為隨轉速變化的位置滯後。換算到 2048 線(1 rad 電角度約 100.7″):
| f | 2048 線轉速 | Δφ | 幅值差 δ | 細分誤差 |
|---|---|---|---|---|
| 50 kHz | 1465 r/min | 0.63° | 0.1% | 0.56″ |
| 100 kHz | 2930 r/min | 1.22° | 0.5% | 1.09″ |
| 200 kHz | 5859 r/min | 2.16° | 1.6% | 2.06″ |
| 300 kHz | 8789 r/min | 2.73° | 3.0% | 2.82″ |
前三行誤差幾乎與頻率成正比,這是“轉速越高越差”的來源。用 atan2 直接模擬,200 kHz 處誤差幅值為 0.0205 rad,與近似式一致。
與其他“隨轉速變化”的原因區分
轉速相關的相位誤差不止一種來源,頻率特性各不相同(見圖2):
| 原因 | Δφ 隨 f | 幅值比隨 f | 示波器模擬李薩如 |
|---|---|---|---|
| 兩路頻寬不一致 | 先線性增大,在 √(f_A·f_B) 處達峰後回落 | 按 f² 起降低 | 斜橢圓並壓扁 |
| 通道時差 Δt(濾波群延遲、比較器、走線) | 360°·f·Δt,一直線性增大 | 不變 | 斜橢圓 |
| 靜態相位誤差(讀數頭方位、檢測場佈局) | 不隨轉速變 | 不變 | 低速時已是斜橢圓 |
| 數字端 A、B 分時取樣 | 360°·f·Δt_s | 不變 | 仍是圓 |
最後一項很容易被忽略:用一個 ADC 輪流採 A、B 時,取樣間隔 Δt_s 在數字域裡形成相位差,示波器上看模擬訊號完全正常,細分誤差卻隨轉速線性增大。所以第一步要對比“模擬端李薩如”和“數字端解算誤差”是否一致。
測量:分轉速段與停轉調光掃頻
分轉速段觀察李薩如。 在最高轉速範圍內取 6–8 個轉速,每檔用差分探頭同時採 A、B,擬合橢圓得到 Δφ 和 ρ,橫軸換成 f = N·n/60 作圖,再用 Δφ = φ₀ + 360°·f·Δt + [arctan(f/f_B) − arctan(f/f_A)] 擬合,三個分量就分開了。示波器兩通道和探頭自身的時差要先校準:交換兩隻探頭各測一次,取平均即可消去。
停轉調光掃頻。 不方便高速運轉時,可以把軸停在 A、B 等幅的 45° 附近,關閉恆光閉環,用訊號源給 LED 電流疊加小幅正弦調製(深度 5%–10%),在 10 kHz 到 1 MHz 之間掃頻,測 A、B 輸出交流分量之比。由於兩路看到的是同一個光強調製,比值就是 H_B/H_A,LED 自身的頻寬在比值中抵消。兩路偏置會給交流分量帶來附加項,在 45° 與 225° 兩個位置各測一次、取差值可以消掉。這種方法的上限受 LED 驅動的調製頻寬和訊雜比限制。
能接觸電路板時,也可以經小電容向各路跨阻輸入端注入測試電流,直接測每路傳遞函式。
頻寬匹配公差
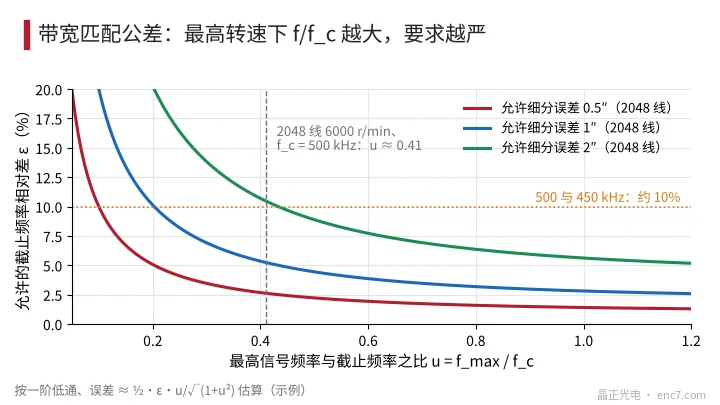
設兩路截止頻率相對差 ε = (f_A − f_B)/f_A,最高訊號頻率與截止頻率之比 u = f_max/f_c。ε 較小時誤差約為 ½·ε·u/√(1 + u²),於是給定允許誤差 E(電角度,rad)後:
ε ≤ 2E·√(1 + u²) / u
2048 線時的允許值:
| 允許誤差 | u = 0.2 | u = 0.4 | u = 0.8 |
|---|---|---|---|
| 0.5″ | 5.1% | 2.7% | 1.6% |
| 1″ | 10.1% | 5.3% | 3.2% |
| 2″ | 20.3% | 10.7% | 6.4% |
算例:2048 線、6000 r/min 時 f_max ≈ 205 kHz,f_c = 500 kHz,u ≈ 0.41;要求高速細分誤差不超過 1″,兩路截止頻率之差需控制在約 5% 以內(見圖3)。
失配從哪裡來:濾波電阻 1%、電容 5% 時,RC 乘積最壞可差約 6%;跨阻頻寬約與輸入電容的平方根成反比,兩路二極體或走線電容差 10%,頻寬約差 5%;運放增益頻寬積的離散也按平方根進入。對策是兩路用同批次、1%–2% 的電容和同一顆雙運放,版圖對稱;必要時提高 f_c 降低 u,同時核算由此增加的噪聲。
工程要點
- 先按 f = N·n/60 把轉速換成訊號頻率,再看 Δφ 和幅值比隨 f 的曲線,而不是隻看某一個轉速。
- 頻寬失配在低頻段等效於 Δτ = (1/f_B − 1/f_A)/(2π) 的時差,500/450 kHz 約 35 ns。
- 區分依據:頻寬失配同時出現幅值差且相位差有峰值;時差只有線性相位;靜態誤差低速就有;取樣時差在模擬李薩如上看不到。
- 不便高速運轉時,用停轉調光掃頻測 H_B/H_A,在 45° 和 225° 各測一次消去偏置。
- 頻寬匹配公差按 ε ≤ 2E·√(1 + u²)/u 定,2048 線、u = 0.4、1″ 時約 5%,元件選 1%–2% 電容、同批同封裝。
小結
轉速升高後李薩如變斜橢圓,多是兩路低通頻寬不一致:相位差先隨頻率線性增大、在 √(f_A·f_B) 處達到峰值,幅值差則持續增大,誤差在常用轉速段近似與轉速成正比。用分轉速段擬合或停轉調光掃頻把它和時差、靜態誤差、取樣時差分開,再按允許誤差反推頻寬匹配公差,就能在設計和來料兩端把它控制住。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。