訊號問題圖鑑
症狀:高速時 Z 相對 A/B 的位置漂移——通道延遲不等
Z 與 A/B 路徑延遲不等時,Z 相對 A/B 偏移 360°·f·Δt 電角度,500 kHz、100 ns 時達 18°。本文推導延遲在門控前後對 Z 寬度和位置的不同影響及允許值,給出用兩個轉速、兩個方向測 Z 中心來分離靜態偏差、遲滯與延遲的方法。
低速回零時參考點很穩,把回零速度提高後,參考點開始偏一個或幾個計數;用示波器看,轉速越高,Z 相對 A、B 邊沿的位置越往後挪,到某個轉速 Z 突然變窄甚至消失。Z 的寬度隨轉速變化在本系列另一篇討論過,那裡的原因是 Z 自身兩個邊沿的延遲不等;本文討論的是 Z 整體相對 A、B 的延遲差:兩個邊沿一起後移,寬度不變,位置漂移。它決定門控 Z 能撐到多高的轉速,也決定回零位置是否與速度有關。
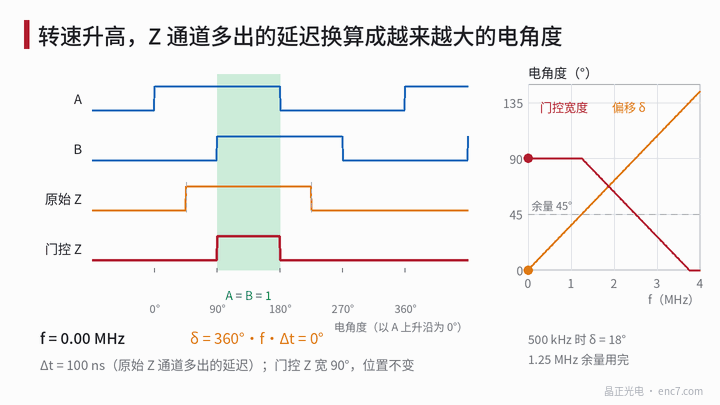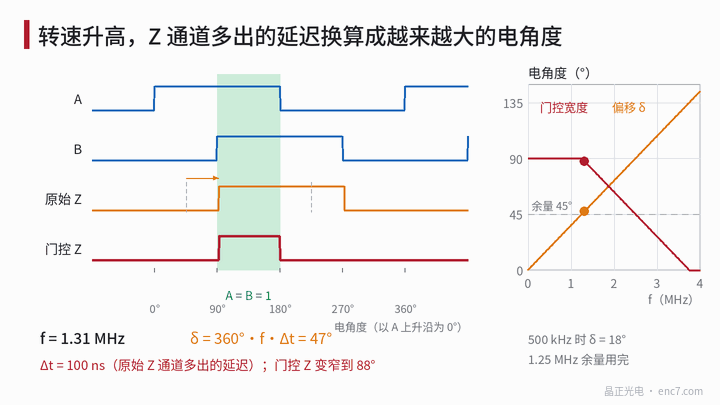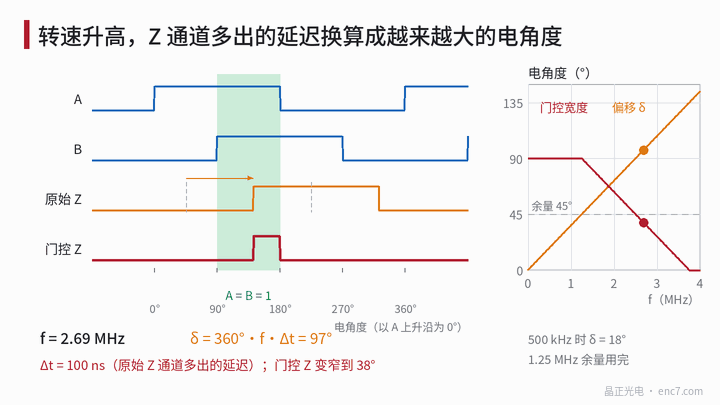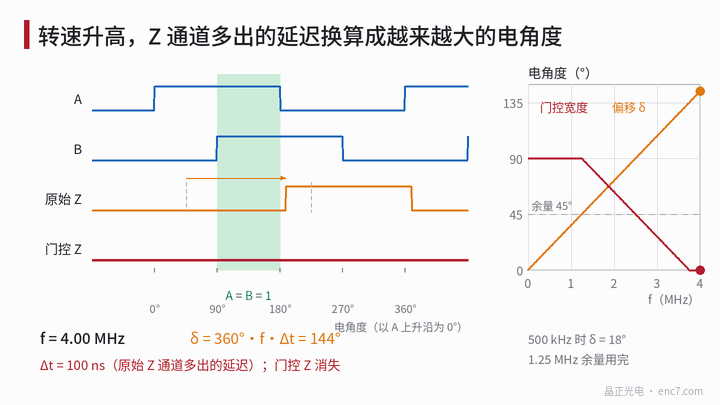
模型:時間差換成電角度
設 Z 通道比 A、B 通道多延遲 Δt,A/B 輸出頻率為 f,則 Z 相對 A/B 的電角度偏移為
δ = 360°·f·Δt
f = N·n/60,N 為每轉週期數(細分輸出時按細分後的方波週期計),n 為轉速(r/min)。2500 線、12000 r/min 時 f = 500 kHz,Δt = 100 ns 對應 δ = 18°。
| Δt | 100 kHz | 250 kHz | 500 kHz | 1 MHz |
|---|---|---|---|---|
| 20 ns | 0.7° | 1.8° | 3.6° | 7.2° |
| 100 ns | 3.6° | 9° | 18° | 36° |
| 1 μs | 36° | 90° | 180° | 360° |
δ 與轉速成正比,是延遲問題最直接的指紋;靜態對準偏差和比較器遲滯都不隨轉速變化。
延遲在門控之前還是之後
在門控之前(原始 Z 的濾波、比較器):門控 Z 由原始 Z 與 A = B = 1 象限相與得到,原始 Z 寬 W_r,中心相物件限中心有靜態偏差 δ0,則門控餘量為
m = (W_r − 90°)/2 − |δ0|
δ ≤ m 時門控 Z 仍是完整的 90°,位置鎖在 A、B 邊沿上,延遲被“吃掉”;δ > m 後門控 Z 寬度變為 90° − (δ − m),δ ≥ m + 90° 時消失。W_r = 180°、δ0 = 0、Δt = 100 ns 時,餘量在 1.25 MHz 用完,3.75 MHz 時 Z 消失(見圖1)。
在門控之後(輸出級、電纜、接收端):門控 Z 的邊沿本來就和 A 或 B 的邊沿重合,之後任何延遲差都會讓兩者在接收端錯開。接收端若用 A、B 狀態限定 Z,有效重疊只剩 90° − |δ|;若在 Z 邊沿鎖存計數,δ 越過計數邊界時鎖存值改變一個計數,回零位置就與回零速度有關(邊沿競爭的細節見本系列正反轉零位一篇)。
延遲從哪裡來
| 環節 | 機理 | 量級(示例) |
|---|---|---|
| 模擬濾波 | Z 通道 RC 與 A/B 不同,慢變訊號延遲約為 RC | 1 kΩ × 100 pF ≈ 100 ns |
| 比較器 | 零位訊號幅值小、過驅動不足,延遲變長 | 幾十納秒量級 |
| 細分電路 | A/B 由帶流水線的細分電路產生,Z 另走比較器 | 視實現而定,符號與上兩項相反 |
| 輸出與電纜 | 驅動器通道間偏斜、線對長度差(約 5 ns/m) | 幾到十幾納秒 |
| 接收端 | 各通道光耦、數字濾波設定不同 | 普通光耦可達微秒級 |
允許值由余量和最高頻率決定:
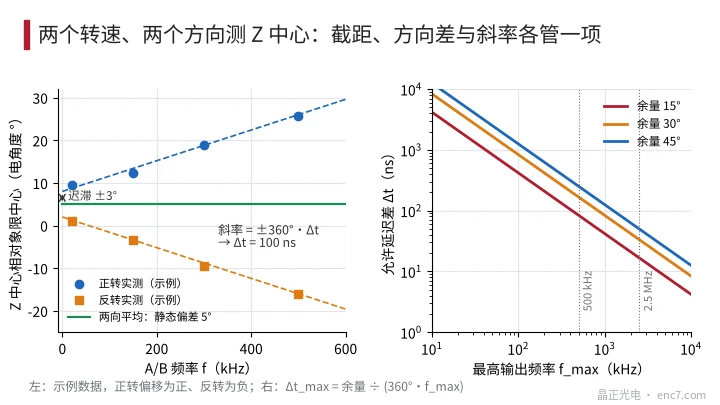
Δt_max = m / (360°·f_max)
m = 30° 時,500 kHz 允許約 167 ns,細分後 2.5 MHz 只允許約 33 ns(見圖2右)。所以細分輸出的編碼器,Z 宜和 A、B 在同一條數字路徑中同步產生,不宜另走模擬比較器。
測量:兩個轉速、兩個方向
- 低速基準:f 取最高頻率的百分之一以下,用示波器測 Z 兩個邊沿的中點相對 A 上升沿的電角度,換算成相物件限中心的偏差 φ。有原始零位測試點時同時測原始 Z。
- 升速複測:取 3~4 個頻率直到接近最高轉速,正轉、反轉各測一次。反轉時按同一角度座標換算,即時間上的滯後對應角度上的反向偏移。
- 擬合分離:正轉 φ_F = φ_s + h + 360°·f·Δt,反轉 φ_R = φ_s − h − 360°·f·Δt。兩向平均為靜態偏差 φ_s;兩向之差在 f → 0 的截距為 2h,h 來自比較器遲滯;斜率給出 Δt。
- 分段定位:在原始 Z 測試點、編碼器出線端、接收端分別測,哪一段之後斜率出現或變大,延遲差就在哪一段。
- 判據:|φ_s| + |h| + 360°·f_max·Δt 不超過門控餘量,並留出溫漂和器件離散的裕度。
系統側也可以做一個快速檢查:分別以低速和高速回零,比較兩次鎖存的位置。相差一個或幾個計數,而低速重複回零很穩定,基本可以判定是通道延遲問題。
工程要點
- δ = 360°·f·Δt:500 kHz 下 100 ns 就是 18°,細分到 MHz 級後幾十納秒也不能忽略。
- 門控只能吸收門控之前的延遲,吸收量為 (W_r − 90°)/2 − |δ0|;門控之後的延遲差直接變成位置偏移。
- Z 與 A、B 的模擬濾波、比較器和輸出驅動應對稱設計,必要時給 Z 通道配可調延遲。
- 細分輸出時讓細分電路同步產生 Z,避免 A/B 帶流水線延遲而 Z 不帶。
- 接收端各通道的光耦、濾波設定要一致,普通光耦的延遲離散可達微秒級。
- 用兩個轉速、兩個方向測 Z 中心,靜態偏差、遲滯和延遲三項可以一次分開。
小結
高速時 Z 相對 A/B 漂移,是兩條通道的延遲差按 360°·f·Δt 換成了電角度。延遲在門控之前時,門控 Z 先保持不變、用完餘量後變窄直至消失;在門控之後則直接表現為回零位置隨速度變化。按餘量和最高頻率核算 Δt_max,再用兩個轉速、兩個方向的測量把延遲從靜態偏差和遲滯中分出來,沿訊號鏈分段定位即可。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。