訊號問題圖鑑
症狀:李薩如橢圓傾角每轉擺動一次——偏心造成的節距失配
偏心使讀數半徑每轉變化一次,A/B 分場相位差按 2π(n + 1/4)(e/r)cosθ 擺動,r = 10 mm、e = 20 μm、n = 3 時約 ±2.3°。本文說明它與靜態相位誤差的區別和對自校正的影響,給出分段擬合與徑向微移的診斷方法。
示波器 X-Y 模式下看 A、B,李薩如圖在一圈裡先向 45° 方向斜,再變圓,再向 135° 方向斜,每轉來回一次。用整圈資料做一次橢圓擬合,相位誤差只有零點幾度,校正後細分誤差卻仍然隨轉角起伏。靜態斜橢圓的來源和排查見本系列斜橢圓一篇,那裡給出了讀數半徑偏差造成的相位誤差公式;本文討論它的動態版本:偏心讓讀數半徑每轉變化一次,相位誤差隨之擺動。
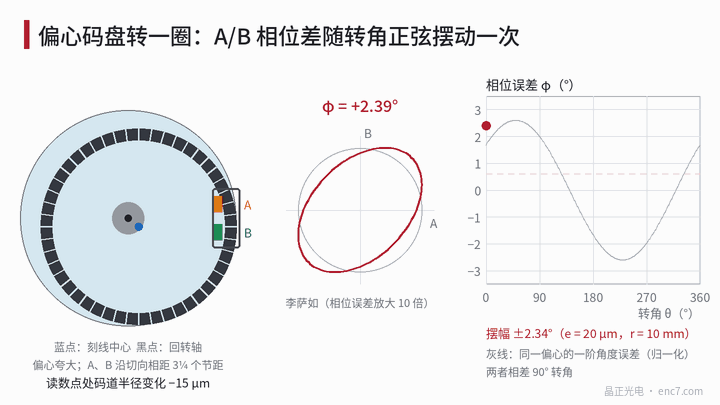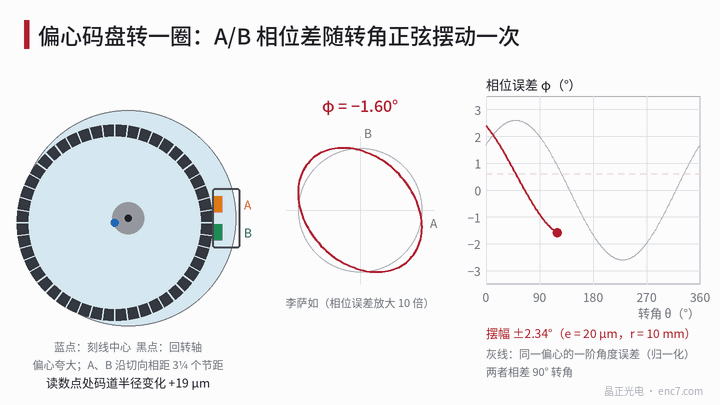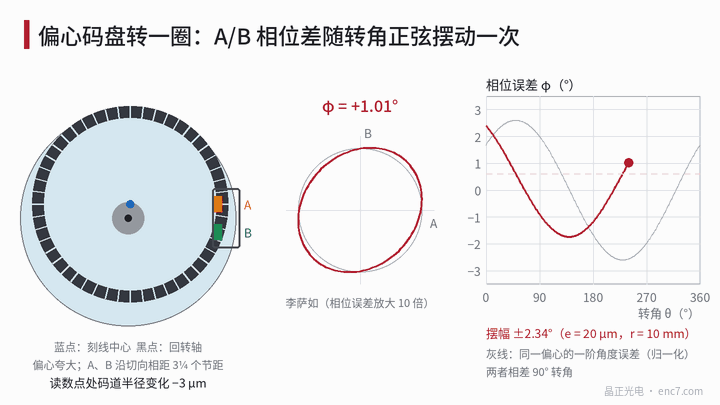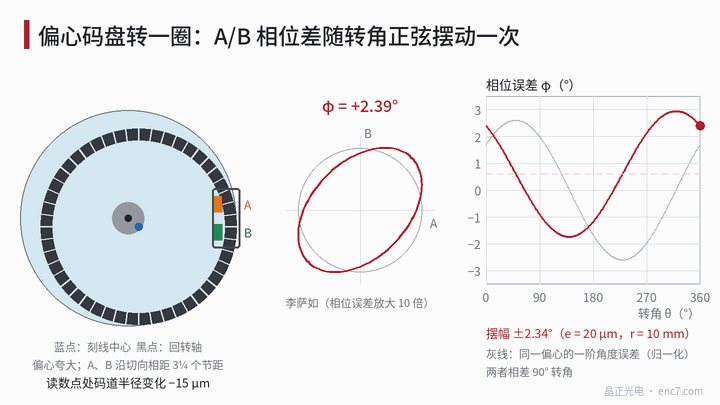
模型:讀數半徑擺動,分場相位差跟著擺
分場結構的讀數頭,A、B 兩個檢測場沿切向相距 (n + 1/4) 個設計節距 p,n 為整數。刻線中心相對迴轉軸偏心 e 時,讀數點到刻線中心的距離為 r − e·cos(θ − θ_e),區域性節距按同一比例變化,於是 A、B 的相位差偏離 90° 的量為
φ(θ) = φ0 + 2π·(n + 1/4)·(e/r)·cos(θ − θ_e)
其中 φ0 為靜態相位誤差(讀數頭安裝半徑、方位角、電路延遲等),θ_e 為偏心方向。算例:r = 10 mm、e = 20 μm、n = 3,擺幅為 2π × 3.25 × 0.002 ≈ 0.041 rad,約 ±2.3°。
偏心還會讓讀數點處刻線的方向偏轉 ψ ≈ (e/r)·sin(θ − θ_e)。如果 A、B 兩場在徑向上也錯開 Δy,就多出一項 2π·Δy·ψ/p:Δy = 0.2 mm、2048 線(p ≈ 30.7 μm)時幅值約 4.7°。這一項按 sin 變化,與節距失配項相差 90° 轉角,兩者合成後襬幅為二者的向量和。
兩種機理都隨轉角每轉一次,與轉速無關;電路延遲引起的相位誤差則隨頻率增大、不隨轉角變化,用兩個轉速複測即可排除。
與靜態相位誤差的區別
靜態相位誤差 φ0 在整圈內不變,一次橢圓擬合就能校掉。每轉擺動的部分卻不行:
- 細分誤差約為 φ/2,每週期兩次。φ 每轉擺動一次,相當於 2N 次分量被 1 次調製,誤差譜上在 2N ± 1 次出現邊帶。
- 自校正若用整圈資料求平均引數,殘差仍有擺幅的一半:上例 2048 線時約 ±2.1″(1° 相位誤差約對應 0.9″)。
- 若只在某個轉角做一次標定,其他轉角的殘差最大可達擺幅的兩倍(標定點恰在極值處時),上例約 3.6″。
- 線上遞推校正的時間常數短於一轉時,低速下能跟上擺動,高速下跟不上,表現為細分誤差隨轉速變化。
改用 36 段按轉角插值的校正表,示例中殘差降到約 0.2″(見圖2右)。這說明問題不在校正演算法,而在引數本身隨轉角變化。
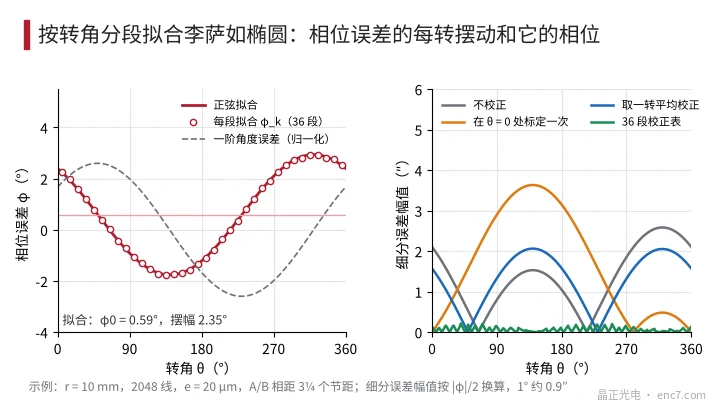
診斷:按轉角分段擬合
- 分段採集:以 Z 為角度基準,勻速轉一圈以上,把 A、B 取樣按轉角分成 K 段(如 36 段),每段包含幾十個訊號週期。
- 逐段擬合:每段做橢圓擬合求 φ_k,再用 φ_k = φ0 + a·cosθ_k + b·sinθ_k 擬合,擺幅為 √(a² + b²)。擺幅明顯大於逐段擬合的重複性(一般可做到 0.1° 量級),才判為每轉擺動。
- 看相位:把擺動的相位與一階角度誤差的相位比較。一階誤差可由參考編碼器標定或對徑雙讀數頭讀數差得到。兩者相差約 90° 轉角,主因是節距失配;同相或反相,主因是刻線方向偏轉與兩場徑向錯開。
- 徑向微移定標:把讀數頭沿徑向移動已知的 Δr(如 20 μm),靜態 φ0 的變化量 Δφ0 = 2π(n + 1/4)·Δr/r 給出靈敏度 k_r = Δφ0/Δr;上例 20 μm 對應 2.34°,k_r ≈ 0.117°/μm。偏心估計值 e ≈ 擺幅 ÷ k_r,與百分表實測的碼道跳動或 e/r 一階誤差對數,相符即可確認。
- 兩轉速複測:擺幅不隨轉速變化,排除電路延遲和線上校正滯後。
工程要點
- 李薩如傾角每轉擺動一次,先查偏心:擺幅約 2π(n + 1/4)·e/r,r = 10 mm、e = 20 μm、n = 3 時約 ±2.3°。
- A/B 分場相距的週期數 n 越大越敏感;四相交錯在一個週期內的陣列,同樣偏心下只有約 ±0.18°。
- 自校正引數要用整圈資料求取;精度要求高時按轉角分段建表,不要只在一個位置標定。
- 擺動相位與一階角度誤差相差 90° 指向節距失配,同相指向兩場徑向錯開加刻線方向偏轉。
- 徑向微移 20 μm 測 Δφ0,可以不知道 n 而直接把擺幅換算成偏心。
- 根治靠對心:偏心減半,擺幅和 2N ± 1 次邊帶同時減半。
小結
李薩如橢圓傾角每轉擺動一次,是偏心讓讀數半徑和區域性節距每轉變化一次,分場之間的相位差隨之擺動。它與靜態相位誤差不同,整圈平均的校正消不掉,只在一處標定的校正更糟。按轉角分段擬合測出擺幅和相位,用徑向微移定標換算成偏心,就能確認來源;對心和交錯排列的讀數頭是根本辦法。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。