訊號問題圖鑑
症狀:UVW 換向訊號間隔不是 120° 電角度——換向道排查
換向誤差按極對數放大,機械角 Δθ_m 對應電角度 p·Δθ_m。4 對極、e = 10 μm、r = 10 mm 時偏心只貢獻約 0.23°,幾度的偏差多來自門限與過渡帶、感測器位置或馬達本身。本文給出六個邊沿間隔的指紋判讀和對比反電勢的排查步驟。
伺服馬達上電換向時噪聲大、某個扇區電流偏高,用示波器一看,U、V、W 三路方波的相位差不是整齊的 120° 電角度,有的邊沿間隔 57°、有的 63°;拿去和馬達反電勢比,偏差還更大。換向道的圖形設計、視窗位置和對齊規則見本文庫 UVW 換向道設計一篇,這裡討論的是裝好以後測出來不對,怎樣判斷問題在碼盤、讀數頭、門限,還是在馬達本身。
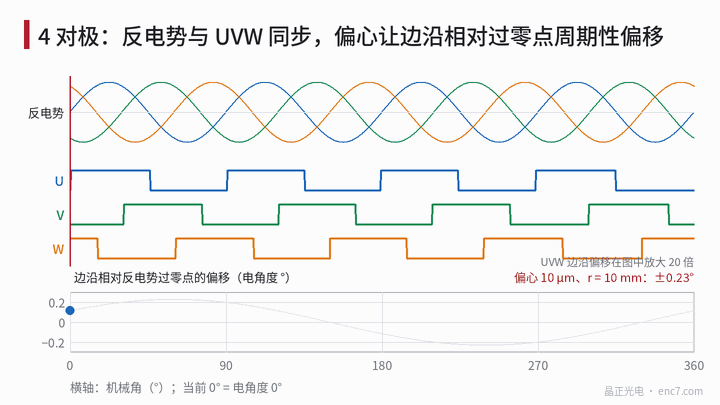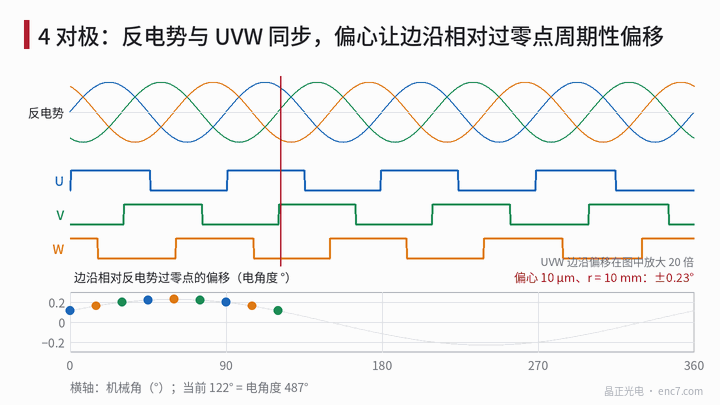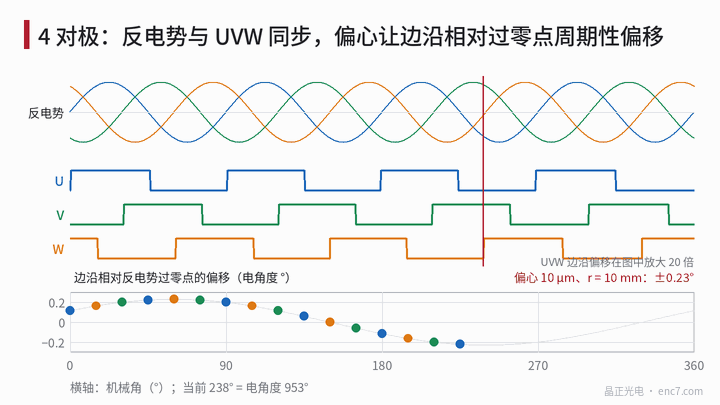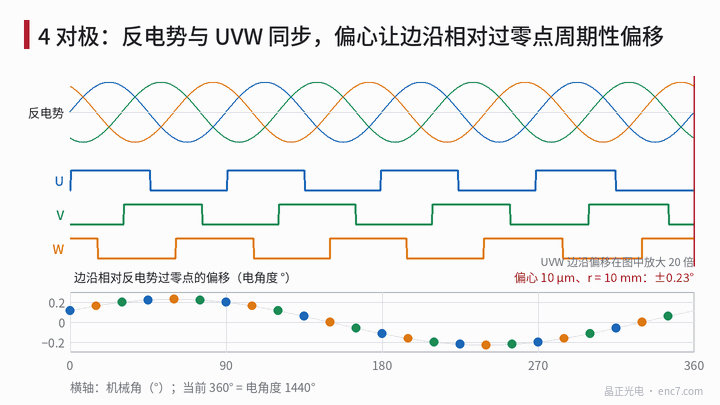
判據:六個間隔與對齊偏差
p 對極馬達的電角度 θ_e = p·θ_m。三相方波每 60° 電角度出現一個邊沿,正轉順序為 U↑、W↓、V↑、U↓、W↑、V↓,每轉 6p 個邊沿。評價分兩類量:
- 間隔:相鄰兩個邊沿的電角度差,理想為 60°。它只與編碼器有關,可以用編碼器自身的增量計數測:2500 線四倍頻每轉 10000 計數,4 對極時 1 個計數約 0.14° 電角度,分辨力足夠。
- 對齊:每個邊沿相對對應的反電勢過零點的偏差。它的平均值是換向零位的標定誤差(標定方法見本文庫換向角標定一篇),各邊沿相對平均值的離散才是“不是 120°”的問題。
機械角誤差按極對數放大是關鍵:同樣的 0.1 mm 切向誤差,在 r = 10 mm 處是 0.57° 機械角,4 對極時變成 2.3° 電角度。
各來源的量級
| 來源 | 換算 | 示例 | 電角度 |
|---|---|---|---|
| 換向道偏心 | p·e/r | e = 10 μm,r = 10 mm | ±0.23°(每轉一次) |
| 單道三感測器切向裝偏 | p·Δy/r | Δy = 0.1 mm | 2.3° |
| 光強降 20%、門限固定 | 過渡寬 × 0.125 | 視窗 0.3 mm,過渡寬 p·b/r = 6.9° | 每個邊沿 0.86° |
| 圖形線寬偏差 | p·Δw/r | 每邊 5 μm | 0.11° |
| 邊沿取整到刻線網格 | 半個線距 × p | 2500 線 | 最大 0.29° |
| 電路延遲 | 360°·f_e·Δt | 3000 r/min、1 μs | 0.07° |
| 馬達磁鋼位置誤差 | p·Δs/R | 轉子 R = 20 mm,0.1 mm | 1.15° |
換向道常放在內圈,半徑小,偏心的電角度效應比增量道大,但在示例中也只有 0.23°,而且三道佈局時三相讀數點在同一角位置,偏心對三相幾乎相同,相鄰間隔的變化只有約 0.06°。所以幾度量級的間隔誤差,通常不是偏心,而是門限與過渡帶、感測器位置,或者參照用的反電勢本身不準。
間隔模式是指紋
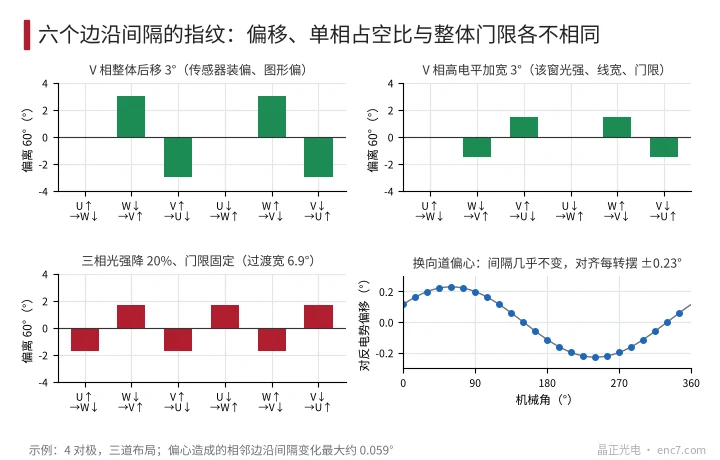
把一個電週期內的六個間隔偏差按順序排開,不同來源的圖案不同(見圖2):
- 單相整體偏移(該相感測器裝偏、該相圖形錯位):與該相邊沿相鄰的間隔一正一負,按 0、+δ、−δ、0、+δ、−δ 排列,該相佔空比不變。
- 單相佔空比變化(該相視窗光強不同、線寬偏差、門限偏):該相兩個邊沿反向移動,圖案為 0、−d/2、+d/2、0、+d/2、−d/2。
- 三相共同的門限問題(光強整體下降、門限固定):所有上升沿後移、下降沿前移,間隔呈 −、+ 交替,三相高電平同時變窄。
- 偏心:間隔幾乎不變,對齊偏差每轉擺動一次。
- 比較器遲滯:所有邊沿沿運動方向同移,間隔不變,正反轉的對齊偏差相差約兩倍遲滯角。
再看 p 個電週期之間是否一致:p 組圖案完全相同,問題在讀數頭、門限或三相圖形的相對關係;隨電週期序號變化,查換向道分度誤差、單道方案的偏心,或在對比反電勢時查馬達磁鋼。
排查步驟
- 只用編碼器測間隔:勻速低速轉動,用增量計數記錄 6p 個邊沿的位置,算出全部間隔,正轉、反轉各一次。這一步與馬達無關。
- 對指紋:按上面的圖案判斷是單相偏移、單相佔空比還是三相門限;正反轉結果平均後再判,去掉遲滯。
- 驗證門限:改變 LED 電流或讀數間隙,複測佔空比。佔空比隨光強明顯變化,說明過渡頻寬、門限固定,按“光強降 20% 約移 0.86°”的量級核對。
- 對比反電勢:外部拖動馬達(繞組開路),用三個等值電阻做人工中性點測相反電勢,與 UVW 同時記錄。用同一組計數分別算反電勢過零點間隔和 UVW 邊沿間隔:前者偏離 60° 的部分屬於馬達,後者屬於編碼器,對齊偏差的平均值屬於換向零位標定。
- 判據(示例,以驅動器要求為準):六個間隔都在 60° ± 2° 內,各邊沿對齊偏差相對平均值的離散不超過 ±2°,平均值另按換向標定處理。
工程要點
- 一切按電角度核算:切向 Δs 在半徑 r 處的電角度誤差為 p·Δs/r,4 對極、r = 10 mm 時 0.1 mm 就是 2.3°。
- 偏心對換向的貢獻很小,示例中 0.23°,且三道佈局下幾乎不改變間隔,不必為換向單獨加嚴對心。
- 視窗過渡帶越寬,門限和光強變化對邊沿的影響越大;門限應隨光強按比例變化,或減小視窗切向寬度。
- 先用編碼器自身計數測間隔,再對比反電勢,避免把馬達磁鋼誤差算到碼盤頭上。
- 六個間隔的正負圖案能直接區分單相偏移、單相佔空比和三相門限問題。
- 單道三感測器方案的 120° 依賴安裝,裝配時應以實測間隔調整感測器位置。
小結
UVW 間隔不是 120° 電角度,先用編碼器自身的計數測六個邊沿間隔,按圖案判斷是單相偏移、單相佔空比還是三相門限問題;偏心在示例中只有約 0.23°,很少是主因。再拖動馬達對比反電勢,把馬達磁鋼誤差和換向零位標定誤差分出去,剩下的才是換向道和讀數頭要改的部分。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。