碼盤術語精解
光柵方程(Grating equation):衍射角與級次分離
光柵方程決定各級衍射光的方向。本文給出 λ = 0.88 μm 時 20、8、4 μm 節距的衍射角,推導間隙內橫向分離 g·tanθ_m 與近場條件、照明餘量、檢測區串光的關係,並說明節距變小後被困級次和譜寬展寬為何讓雜散光更難控制。
同一個讀數頭結構,碼盤節距從 20 μm 縮小到 4 μm,訊號往往不是按比例變小,而是換了一種壞法:影像式讀數的條紋消失,檢測區之間串光,離讀數點幾毫米外的碼道上也能測到雜散光。這些現象的起點都是光柵方程。入門篇講過“線越細,光越會拐彎”,本文把光拐多少度、在間隙裡走到哪裡算清楚。
定義:光柵方程與衍射級次
週期為 p 的刻線在測量方向上不斷重複,透過(或反射)的光只能由一組離散方向的平面波組成,這些方向就是衍射級次。相位匹配條件給出光柵方程:
sinθ_m = sinθ_i + m·λ/p
其中 θ_i 為入射角,θ_m 為第 m 級(m = 0, ±1, ±2…)的衍射角,都在包含光柵向量的平面內從法線量起;λ 為真空波長,p 為節距。使用時注意四點:
- 反射式碼盤用同一公式,θ_m 在入射一側量起;
- 放射狀刻線的光柵向量垂直於刻線、沿切向,所以各級光沿碼道方向張開,而不是朝徑向的相鄰碼道張開;
- 光在玻璃中時寫成 n·sinθ_m,g = sinθ_i + m·λ/p,平行玻璃板不改變出射到空氣後的角度;
- 只有 |sinθ_i + m·λ/p| ≤ 1 的級次能進入空氣,垂直入射時最高階次為 p/λ 取整。
數值算例:三種節距
λ = 0.88 μm、垂直入射,Δx_m = g·tanθ_m 為第 m 級相對 0 級的橫向分離,g 為碼盤到檢測面(指示光柵或光電二極體)的距離:
| 節距 p | θ_1 | θ_2 | θ_3 | 可傳播級次 | g = 0.1 mm:Δx_1 / Δx_2 | g = 0.5 mm:Δx_1 / Δx_2 |
|---|---|---|---|---|---|---|
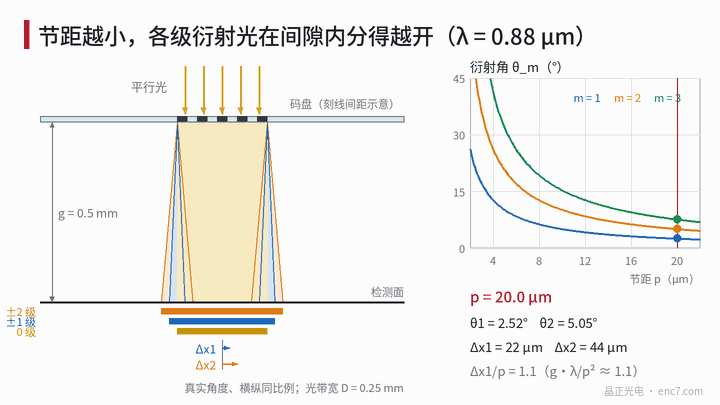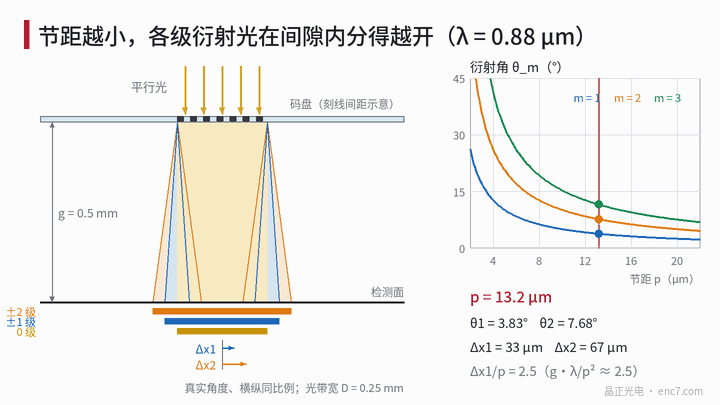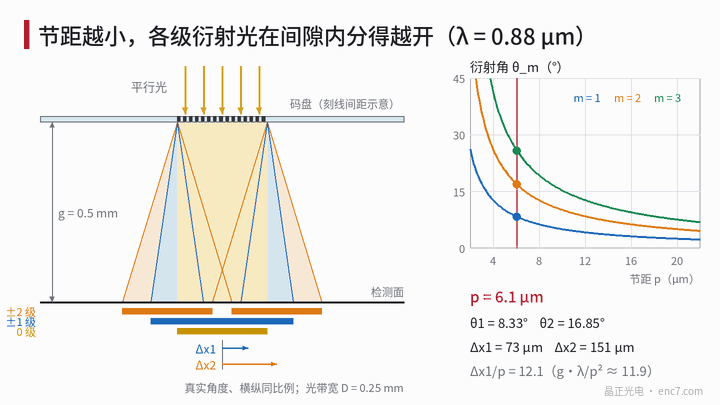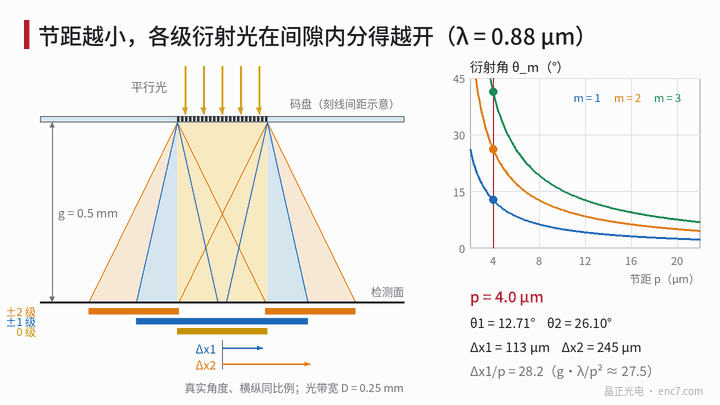
| 20 μm | 2.52° | 5.05° | 7.59° | 至 ±22 | 4.4 / 8.8 μm | 22 / 44 μm |
| 8 μm | 6.32° | 12.71° | 19.27° | 至 ±9 | 11 / 23 μm | 55 / 113 μm |
| 4 μm | 12.71° | 26.10° | 41.30° | 至 ±4 | 23 / 49 μm | 113 / 245 μm |
小角度時 θ ≈ λ/p,角度與節距成反比;節距只有幾個波長時 θ 增長得比反比更快,4 μm 節距的 3 級已達 41°,tanθ_3 ≈ 0.88(見圖2)。
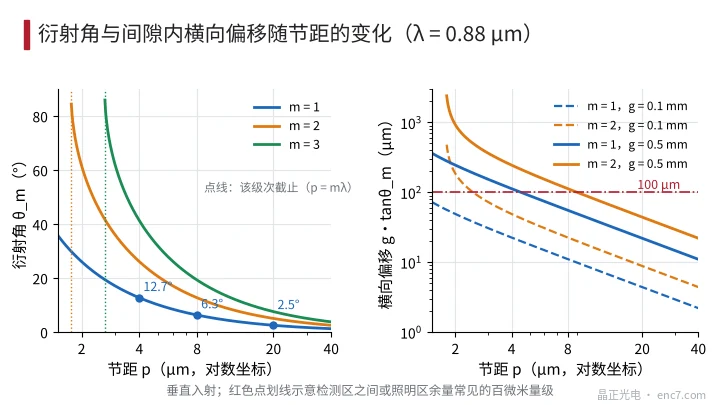
橫向分離與讀數方式
近場條件。 1 級相對 0 級的錯位與節距之比為 Δx_1/p ≈ g·λ/p²。影像式讀數要求 g 遠小於 p²/λ,換個說法就是 ±1 級相對 0 級的錯位遠小於一個節距,三者還能疊出清晰的影子;到泰伯距離 g = 2p²/λ 時,錯位正好是 2 個節距(傍軸近似)。20 μm、g = 0.1 mm 時比值為 0.22,影像清晰;8 μm、g = 0.5 mm 時已是 6.9,只能按泰伯自成像或干涉方式設計。
照明餘量。 照明區要比檢測窗在測量方向上每邊多出 g·tanθ_m(m 取對訊號有貢獻的最高階次),否則視窗兩端缺級,那裡的幅值和諧波成分與中部不同。g = 0.2 mm、按 3 級計算,20 μm 節距需要約 27 μm,4 μm 節距需要約 176 μm。
檢測區串光。 A、B 等檢測區沿測量方向並排時,指示光柵上某一區產生的衍射光到達光電二極體前會橫移 g′·tanθ_m(g′ 為指示光柵到二極體的距離)。橫移超過檢測區之間的隔離帶,鄰區不同相位的光就會混入,表現為幅值下降和 A/B 相位誤差。4 μm 節距時即使 g′ = 0.1 mm,2 級也要橫移約 49 μm。
干涉式讀數正好相反,它需要把 ±1 級與 0 級、±2 級分開。光束寬 D = 0.5 mm 時,±1 級與 0 級完全分離所需距離約為 D/tanθ_1:20 μm 節距要 11.4 mm,4 μm 節距只要 2.2 mm。這是干涉式讀數適合細節距的幾何原因之一;節距較粗時若要分離級次,可用透鏡在焦面上做空間濾波。
節距變小後,雜散級次為什麼更難控制
大角度級次走得遠。 讀數頭尺寸不變時,橫移量按 1/p 增大,大角度時 tanθ 還會加速增長。4 μm 節距、g = 0.5 mm 時 3 級橫移約 0.44 mm,足以打到讀數頭側壁、其他檢測區或碼盤邊緣,再反射回來成為雜散光。
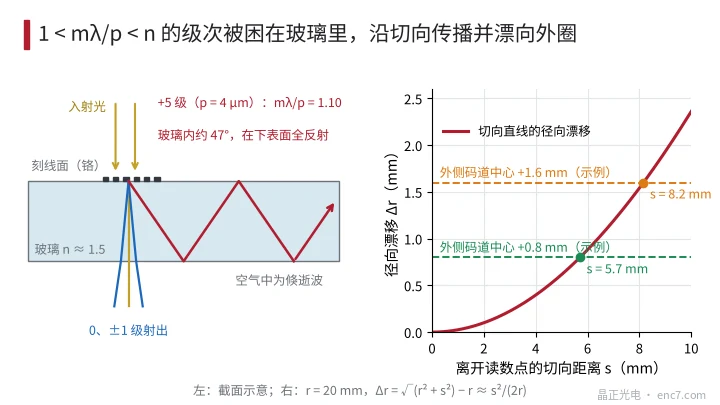
被困在玻璃裡的級次。 1 < |m·λ/p| < n 的級次在空氣中是倏逝波,在玻璃中卻能傳播,遇到玻璃與空氣的介面就全反射,被困在碼盤內。4 μm 節距時是第 5、6 級:5 級在玻璃內約 47°,1.5 mm 厚的碼盤每往返一次沿切向前進約 3.2 mm。按標量薄光柵、銳邊、佔空比 50% 估算,被困功率在 20、8、4 μm 節距時分別約為 0.16%、0.29%、0.81%,相當於 ±1 級總功率的 0.8%、1.4%、4.0%,大致按 λ/(π²·p)·(1 − 1/n) 隨節距減小而增加(節距只有幾個波長時標量模型只能作量級參考)。道理是這些級次對應的空間頻率總在 1/λ 到 n/λ 之間,與節距無關,而每毫米的刻線邊緣數與 1/p 成正比。被困光再遇到刻線面時會被重新衍射出來;沿切向直線傳播的光離開讀數點 s 後半徑變為 √(r² + s²),r = 20 mm 時走 5.7 mm 就向外漂移 0.8 mm(見圖3),可能落入外側碼道的檢測窗。
譜寬與溫漂。 dθ_m/dλ = m/(p·cosθ_m)。假設 LED 譜寬 40 nm,1 級的角寬在 20 μm 節距時約 2.0 mrad,4 μm 時約 10.3 mrad;在 g = 0.5 mm 處橫向模糊約 1.0 μm 和 5.1 μm,分別是 0.05 個和 1.3 個節距,後者意味著單色光下的自成像細節已被抹平。按 0.25 nm/K 量級的波長溫漂,60 K 溫升使 4 μm 節距的 1 級角度偏移約 3.8 mrad。
工程要點
- 先用 sinθ_m = sinθ_i + m·λ/p 列出所有可傳播級次及其角度,λ 按 LED 峰值並考慮譜寬和溫漂上下擴充套件,再選讀數方式。
- 用 g·λ/p² 判斷影像式是否可行:遠小於 1 時影子清晰,接近或大於 1 時要按泰伯成像或干涉方式設計。
- 照明區每邊超出檢測窗至少 g·tanθ_m(m 取有貢獻的最高階次),視窗兩端才不缺級。
- 檢測區隔離帶應大於 g′·tanθ_2;細節距時儘量把指示光柵直接做在探測器表面,讓 g′ 趨近於零。
- 節距只有幾個波長時要考慮玻璃內的被困級次:在碼盤外緣、碼道間和讀數頭內壁做吸光處理,並實測遠離讀數點處的雜散光。
- 斜照明使整個級次扇面平移約 g·tanθ_i,正負級不再對稱,檢測區位置要用一般式計算。
小結
光柵方程給出方向,乘上間隙就是落點。節距從 20 μm 縮小到 4 μm,1 級衍射角從 2.5° 增大到 12.7°,橫移、譜寬模糊和被困光都隨 1/p 甚至更快增長。影像式讀數依賴級次重疊,干涉式讀數依賴級次分離,兩者的邊界和雜散光的去向都可以先用這一個方程算出來。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。