碼盤術語精解
熱漂移係數:零點漂移、比例漂移與幅值溫度係數
溫度規格常混寫零點漂移(″/K)、比例漂移(ppm/K)和幅值溫度係數(%/K)。本文說明三者的來源與量級,推導用兩個溫度點誤差差值做最小二乘分離零點項與比例項的方法,指出零點項依賴原點、整圈旋轉沒有比例項。
一份規格寫“溫度係數 0.1″/K”,另一份寫“熱漂移 3 ppm/K”,還有一份寫“訊號溫漂 −0.4%/K”。三個數的單位不同,量的也不是一回事:第一個是讀數整體平移,第二個是誤差隨行程成比例增大,第三個是訊號幅值的變化,本身不改變位置讀數。把它們分開,才能判斷溫度到底在哪裡吃掉了精度,以及該由誰負責補償。
三個係數的定義
設位置 x(直線,mm)或 θ(旋轉,°)處的誤差在溫度 T 時為 e(x, T),溫度變化 ΔT 後:
e(x, T + ΔT) − e(x, T) ≈ (Z + S·(x − x0))·ΔT + 其餘項
- 零點漂移 Z:差值中與位置無關的部分,單位 μm/K 或 ″/K。讀數整體平移,相當於參考點移動。
- 比例漂移 S:差值中與 x − x0 成正比的部分,單位 ppm/K(μm/m/K)。誤差隨離原點的距離線性增大。
- 幅值溫度係數 K_A:訊號幅值的相對變化率,單位 %/K。它不在上式裡,影響的是訊雜比、細分誤差和報警裕量。
- 其餘項:彎曲等非線性熱變形、旋轉時的各階諧波變化,以及測量重複性。
x0 是原點。由上式可見,原點移動 Δx,Z 就變化 S·Δx,所以零點漂移必須和原點(參考標記、固定點)一起報。
來源與量級
零點漂移:支架熱變形。 讀數頭支架在測量方向上有一段長 L 的熱膨脹路徑,兩種材料膨脹係數之差為 Δα 時,讀數頭切向移動 Δα·L·ΔT,旋轉編碼器的讀數變化為 Δα·L·ΔT/r。示例:L = 10 mm,鋁支架裝在不鏽鋼座上(Δα 約 7 ppm/K),r = 20 mm 時約 0.72″/K。直線光柵還有固定點本身隨機床伸長而移動。軸向伸長在斜照明下也會耦合成零點漂移(詳見本文庫溫度影響一篇)。
比例漂移:膨脹失配,而且要說清相對誰。 一端固定、其餘可自由伸縮的直線光柵,讀數 ≈ X·(1 − α_s·ΔT),X 為物理位置,α_s 為尺的膨脹係數。若以修正到物理長度的雷射干涉儀為基準,S = −α_s;若關心的是 20 ℃ 下的工件尺寸,而工件和機床的膨脹係數為 α_m,則 S = α_m − α_s。玻璃尺(約 8–9 ppm/K)裝在鋼製機床(約 11–12 ppm/K)上,前一種口徑約 −9 ppm/K,後一種約 +3 ppm/K,符號和大小都不同。尺子與基座剛性粘接時又是另一回事(浮動與粘接的區別詳見本文庫直線光柵一篇)。
旋轉編碼器整圈沒有比例項。 均勻膨脹不改變放射狀刻線的角度位置,固定讀數半徑處的節距也不變;而且整圈誤差必須閉合,e(0°) = e(360°),不可能存在隨角度線性增大的項。碼盤與輪轂膨脹失配表現為偏心變化(一次諧波),輪轂受力不均表現為二次諧波。只有用一段碼帶拼成圓、一端固定、碼帶與鼓的膨脹係數不同時,才會出現隨角度增大、到接縫處跳回的比例項。
幅值溫度係數:光源為主。 近紅外 LED 的光功率溫度係數,器件資料中常見 −0.3 %/K 到 −0.6 %/K。按 −0.4 %/K,溫升 60 K 後幅值約降到 79%。矽探測器在近紅外的響應度溫度係數為正但較小,LED 波長溫漂(約 0.2–0.3 nm/K)對影像式讀數的間隙視窗影響也小。真正影響精度的是 A、B 兩路幅值溫度係數之差:差 0.01 %/K,80 K 後幅值差 0.8%,2048 線時約產生 0.4″ 的二次細分誤差。
用兩個溫度點分離零點項與比例項
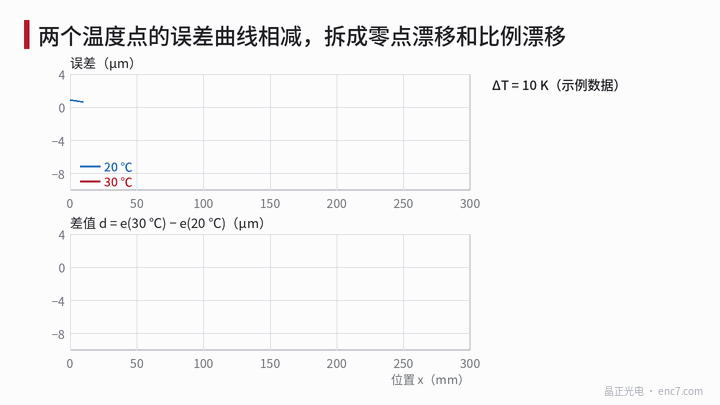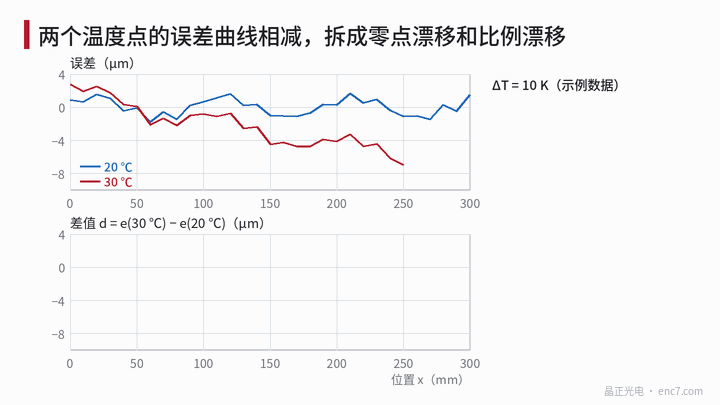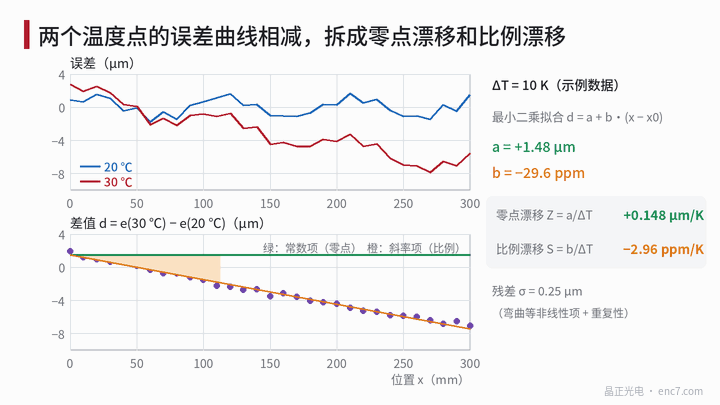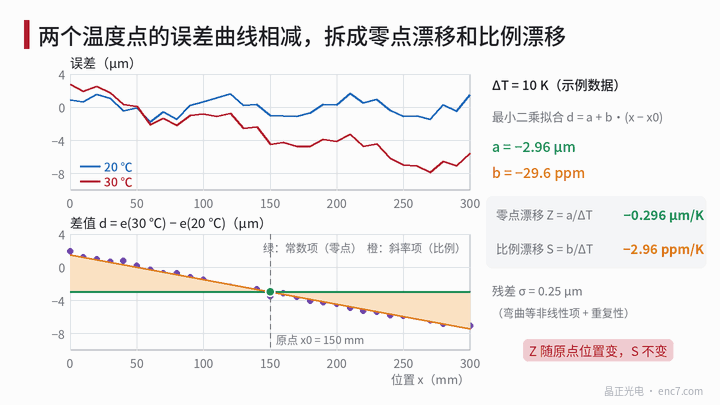
步驟:在 T1、T2 分別充分均溫,在同一組位置 x_i、同一運動方向、以同一參考標記為原點測量誤差 e1、e2,求差值 d_i = e2 − e1,再按最小二乘擬合
d = a + b·(x − x0)
則 Z = a/ΔT,S = b/ΔT。殘差反映非線性熱變形和重複性。斜率的標準不確定度為
σ_b = σ_r / √Σ(x_i − x̄)²
σ_r 為殘差標準差。
算例(示例資料,見圖1):0–300 mm 每 10 mm 一點,ΔT = 10 K,擬合得 a = +1.48 μm、b = −29.6 ppm,即 Z = +0.148 μm/K,S = −2.96 ppm/K;殘差 σ_r = 0.25 μm,σ_b ≈ 0.51 ppm,摺合 S 的不確定度約 0.05 ppm/K。比例項在 300 mm 處貢獻 −8.9 μm,是零點項的 6 倍。把原點移到 150 mm,a 變為 −2.96 μm,Z = −0.296 μm/K。
旋轉編碼器把擬合式換成常數加各階諧波:
d(θ) = a + Σ (c_k·cos kθ + s_k·sin kθ)
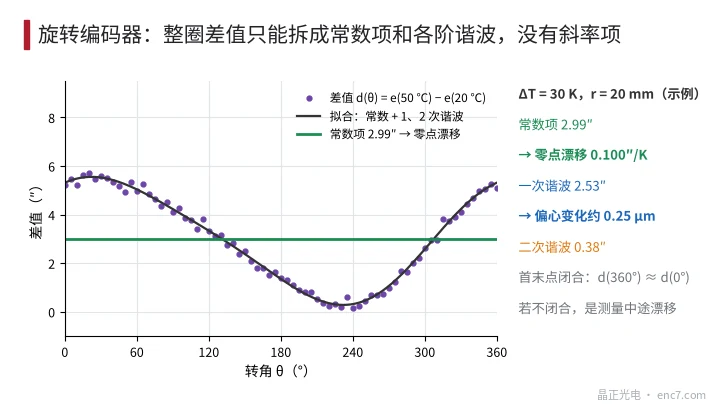
示例中 ΔT = 30 K、r = 20 mm,常數項 2.99″,Z = 0.100″/K;一次諧波 2.53″,對應偏心變化約 0.25 μm;二次諧波 0.38″。如果整圈差值首尾不閉合,說明測量過程中基準或溫度在漂,應正反向各測一遍,或回到起點複測參考標記。兩個溫度點給出的是割線係數,係數本身隨溫度變化時至少測三個溫度點。
常見誤判
- 拿尺子材料的膨脹係數當“比例漂移”,不說明相對物理長度還是相對機床,數值可以從 −9 ppm/K 變成 +3 ppm/K。
- 零點漂移不寫原點,或用會隨溫度一起漂移的工裝作基準,測到的是工裝和編碼器的合成值。
- 在恆光控制開啟時測幅值溫度係數,結果接近零;此時應改測 LED 電流隨溫度的變化,評估高溫下還剩多少驅動餘量。
- 把旋轉編碼器一次諧波隨溫度的變化報成 ppm/K,它其實是偏心變化,單位應為 ″ 或 μm。
- 兩個溫度點之間沒有等到熱平衡,溫度梯度造成的彎曲被當成比例項。
工程要點
- 規格按三項分開寫:Z(″/K 或 μm/K,註明原點)、S(ppm/K,註明基準是物理長度還是機床)、K_A(%/K,註明 LED 驅動條件)。
- 測試時兩溫度點都要充分均溫,正反向測量並檢查首尾閉合;需要曲線時至少三個溫度點。
- 分離用最小二乘,直線擬合 a + b·(x − x0),旋轉擬合常數加諧波;同時報殘差,非線性項不能硬塞進 S。
- 讀數頭支架的熱膨脹路徑要短、材料與安裝座一致,切向 0.07 μm/K 的位移在 r = 20 mm 處就是約 0.7″/K。
- 關注 A、B 兩路幅值溫度係數之差而不只是幅值本身:0.01 %/K 的差在 80 K 溫升下約帶來 0.4″ 細分誤差(2048 線)。
小結
零點漂移是平移,比例漂移是伸縮,幅值溫度係數是訊號強弱,三者來源和補償手段都不同。用兩個溫度點的誤差差值做最小二乘,可以把前兩者分開,但零點項依賴原點,比例項依賴基準,旋轉整圈則只有常數項和諧波,沒有比例項。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。