碼盤術語精解
翹曲、彎曲與平面度:三個面形術語的定義和換算
平面度是包容單個表面的兩平行平面間距,warp 是中位面相對參考面的最大最小差,bow 是中位面中心相對三點參考面的帶符號偏離。本文用碗形、馬鞍形和三瓣波紋三種面形算出三者的數值,說明自由態、吸附態測量與自重撓度的差別,給出碼盤圖紙的標註建議。
碼盤圖紙寫“平面度 ≤ 0.01 mm”,玻璃供應商的檢驗單寫“warp ≤ 10 μm”,來料報告裡又出現“bow −8 μm”。中文裡這三個詞常被統稱為“翹曲”,但它們參考的面不同、計算方法不同、測量狀態也不同。同一片碼盤,三個數可以一個是 10、一個是 10、一個是 0;更要緊的是,三個數都不直接回答編碼器關心的問題:讀數圈上的間隙每轉起伏多少。
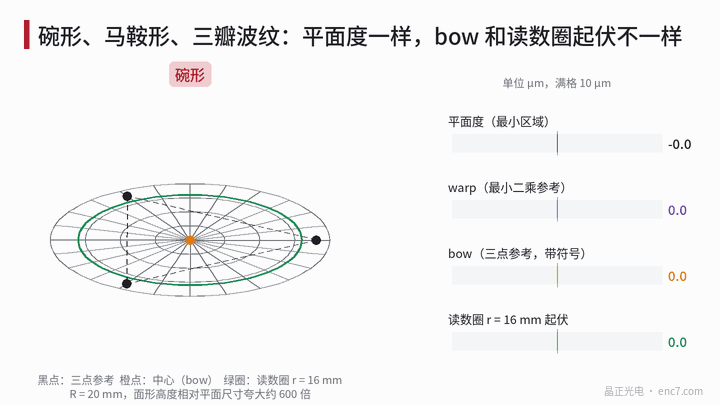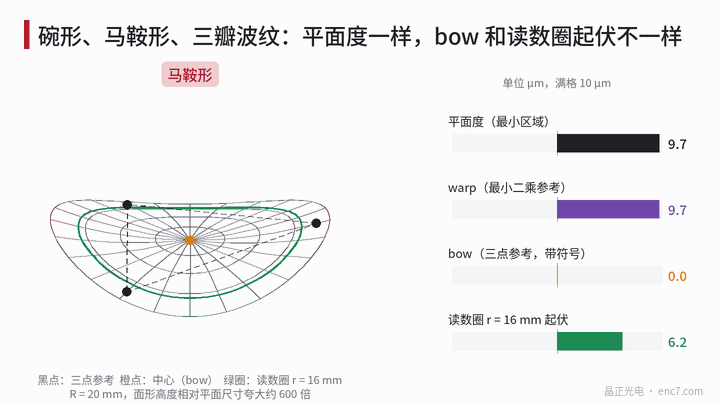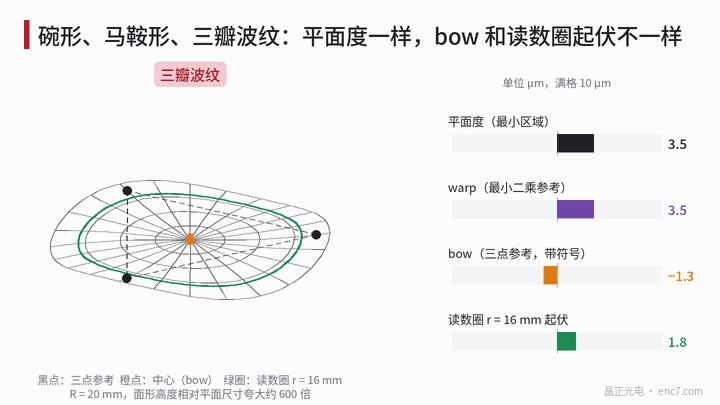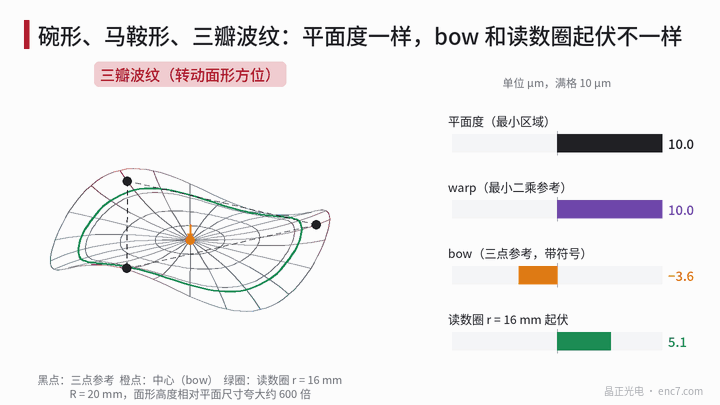
三個術語的定義
平面度(flatness)。幾何公差意義上(GB/T 1182、ISO 1101),被測實際表面應位於距離為公差值 t 的兩平行平面之間,評定時用最小區域法,即找使兩平面間距最小的那一對平面。它針對的是一個表面,膜面或背面,厚度不均會直接進入結果。用最小二乘平面或三點平面做參考算出的“平面度”通常偏大。
warp。晶圓行業(SEMI 標準體系,源自原 ASTM F657、F1390)的定義:自由、未夾持狀態下,中位面(前後表面的中點軌跡)到參考面距離的最大值與最小值之差,恆為正。參考面依標準版本取最小二乘平面或三點平面。因為用的是中位面,厚度變化(TTV)被排除在外。
bow。同一體系(源自原 ASTM F534)的定義:自由狀態下中位面中心點相對參考面的偏離,參考面由距邊緣一定距離的圓上等分的三個點確定。它帶符號,凸凹可分,但只看中心這一點。
玻璃行業則常把玻璃平放在平臺上,用塞尺量最大縫隙,或把拱高與長度之比寫成百分數。這種量法包含了自重壓平的效果,與上面的自由態定義都不同。
用三種面形算一遍
設碼盤外半徑 R = 20 mm,中位面形狀為(示例):
碗形 z = a·r²;馬鞍形 z = b·r²·cos2(θ − φ);三瓣波紋 z = c·(r/R)³·cos3(θ − φ)
碗形:最小區域就是水平的兩平面,平面度 = warp = a·R²。bow 的三個參考點都在 R_ref 上,高度相同,所以 bow = −a·R_ref²,與平面度之比為 −(R_ref/R)²。
馬鞍形:平面度 = warp = 2b·R²。三個參考點相隔 120°,cos2θ 在這三點之和恆為零,參考面正好穿過中心高度,所以無論方位如何,bow 恆為 0。
三瓣波紋:平面度 = warp = 2c。三個參考點相隔 120°,正好落在 cos3θ 的同一相位上,參考面水平,bow = −c·(R_ref/R)³·cos3φ,隨參考點相對波紋的方位在 ±c·(R_ref/R)³ 之間變化。
取 a·R² = 10 μm、b·R² = 5 μm、c = 5 μm,R_ref = 18 mm,讀數圈 r = 16 mm,數值計算結果:
| 面形 | 平面度(最小區域) | warp | bow | 讀數圈起伏 |
|---|---|---|---|---|
| 碗形 | 10.0 | 10.0 | −8.1 | 0(整體抬高 6.4) |
| 馬鞍形 | 10.0 | 10.0 | 0 | 6.4,每轉 2 次 |
| 三瓣波紋 | 10.0 | 10.0 | −3.6 ~ +3.6 | 5.1,每轉 3 次 |
單位均為 μm。三個面形的平面度和 warp 完全相同,bow 從 −8.1 到 0 不等。對編碼器而言,碗形只改變名義間隙,馬鞍形和三瓣波紋才讓間隙每轉起伏(馬鞍形引起的幅值每轉起伏兩次,詳見本文庫訊號問題圖鑑一篇)。
面形不對稱時,參考面的取法也會改變結果。例如 z = 5·(r/R)³·cosθ + 3·(r/R)² μm 這樣的偏斜碗形,最小區域平面度 4.3 μm,以最小二乘平面為參考的最大最小差 5.4 μm,以三點平面為參考 4.8 μm,相差約四分之一。
自由態、吸附態與自重撓度
吸附態。薄碼盤吸在真空吸盤上會被拉平,測得的表面形狀主要是厚度變化加吸盤本身的平面度,warp 和 bow 被掩蓋。這個狀態適合評價接近式曝光時的間隙均勻性,不適合評價裝配後的面形。
自由態。放在支撐上測,測到的是固有面形加自重撓度。周邊簡支的實心圓板,自重下中心撓度為
w = (5 + ν)·q·R⁴ / (64·(1 + ν)·D),q = ρ·g·t,D = E·t³ / (12·(1 − ν²))
其中 t 為厚度,ρ 為密度,E、ν 為彈性模量和泊松比,D 為板的彎曲剛度。撓度按 R⁴/t² 增長。鈉鈣玻璃(E 約 70 GPa,ν = 0.22,ρ = 2.5 g/cm³)的算例:
| 外徑 × 厚度 | 自重撓度 |
|---|---|
| Ø40 × 1.0 mm | 0.04 μm |
| Ø100 × 1.0 mm | 1.7 μm |
| Ø80 × 0.5 mm | 2.7 μm |
| Ø80 × 0.3 mm | 7.6 μm |
| Ø100 × 0.3 mm | 18.6 μm |
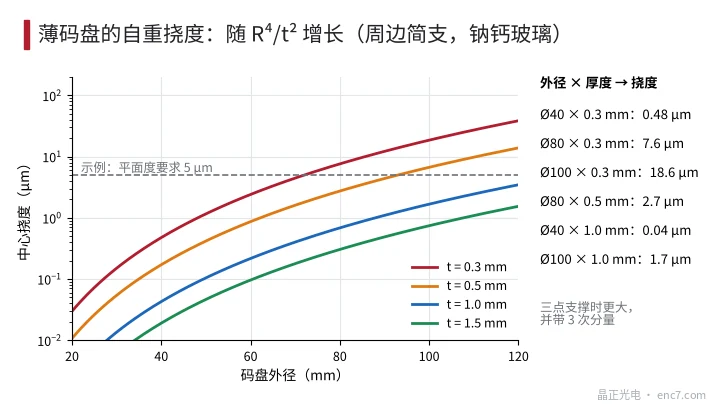
小碼盤可以忽略自重,大直徑薄碼盤則不行。消除的辦法是翻面測兩次:固有面形翻面後變號,自重撓度方向不變,兩次結果按座標對應相減取一半即可抵消自重,前提是支撐佈置相對翻轉軸對稱。三點支撐時撓度比周邊簡支大,並帶三次分量,要按實際支撐計算。
裝到輪轂上以後,碼盤中心被夾持、外緣自由。按同樣的板理論計算,Ø80 × 0.3 mm 碼盤、輪轂 Ø12 mm、軸豎直安裝時,外緣自重下垂約 7.5 μm,屬於軸對稱分量,只改變名義間隙;軸水平安裝時重力在盤面內,這一項消失。
標註建議
- 寫明術語和評定方法:平面度用最小區域法;若用 warp、bow,註明所依據的標準、參考面取法和三點所在的圓。
- 寫明測量狀態:自由態(支撐方式、是否扣除自重)或吸附態;同一數值在兩種狀態下含義完全不同。
- 寫明評定區域:整個表面、膜面,還是讀數環帶。編碼器真正需要的是裝配後讀數半徑處的間隙起伏,可直接規定讀數圈端跳的峰峰值或其 2 次、3 次分量。
- 薄碼盤同時給出 TTV:吸附態平面度主要反映厚度變化,自由態 warp 反映彎曲,兩者互補。
工程要點
- 同樣 10 μm 的平面度,碗形不產生間隙起伏,馬鞍形在 r = 16 mm 處產生 6.4 μm 的每轉兩次起伏,按平面度卡面形是偏保守的。
- bow 對馬鞍形完全失效(恆為零),對三瓣波紋隨參考點方位變號,不宜單獨作為碼盤面形指標。
- 外徑 80 mm 以上、厚度 0.5 mm 以下的碼盤,自由態測量必須扣除自重撓度,可用翻面法或按實際支撐計算。
- 面形不對稱時,最小區域、最小二乘和三點參考的結果可差約四分之一,供需雙方要統一評定方法。
- 與讀數間隙直接相關的驗收量是裝配後讀數圈的端跳及其各階分量,面形指標只是它的來料前提。
小結
平面度管一個表面,warp 管中位面的整體彎曲,bow 只看中心一點。同一片碼盤可以平面度、warp 都是 10 μm 而 bow 為零。圖紙上應寫清術語、評定方法、測量狀態和評定區域,並把讀數圈上的間隙起伏作為最終判據。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。