碼盤術語精解
碼元(Code element):絕對碼道的最小單元與邊沿位置
碼元是絕對碼道表示一位的最小單元,角寬 360°/M 決定讀碼解析度,邊沿位置誤差決定讀碼裕量。本文推導 m = w/2 − h/2 − |δ| − |ε|,算例中邊沿誤差允許約 ±21 μm,並說明碼元與增量週期的區別和邊沿測量方法。
增量道的刻線位置要求以角秒計,絕對碼道的碼元邊沿要求卻常常是幾十微米,相差兩個數量級。原因在於兩者的作用不同:增量道的誤差直接變成角度誤差,碼元邊沿的誤差只要不超過某個裕量,讀出的碼就完全正確;一旦超過,讀數就跳到另一個碼元,錯幾百角秒以上。所以碼元邊沿的規格不是“越準越好”,而是“裕量夠不夠”。本文定義碼元和邊沿位置誤差,推導讀碼裕量,並給出允許誤差的演算法。
定義:碼元、碼元寬與最小圖形
碼元是絕對碼道中表示一位(或一個符號)的最小單元。每圈 M 個碼元時,角寬和讀數半徑 r 處的線寬為
θ_w = 360°/M,w = 2πr/M
M = 1024、r = 15 mm 時,θ_w = 0.352°(約 1266″),w = 92.0 μm。碼道本身只能把位置確定到一個碼元,更細的位置由增量道細分給出。
三個容易混淆的概念:
- 碼元與最小圖形:相鄰兩個碼元取值相同時,它們之間沒有邊沿,連成一根寬條。圖形上能看到的最小單元是“單碼元”的孤立條或孤立縫,寬度為 w。反射格雷碼的最低位道,最小條寬是 2 個碼位;曼徹斯特編碼每個碼元由“明暗”或“暗明”兩半組成,最小圖形是 w/2。
- 碼元與增量週期:碼元寬通常是增量訊號週期的整數倍。示例中增量道在 r = 20 mm 處為 2048 線,一個碼元正好對應 2 個增量週期。碼元給出“第幾個”,增量相位給出“在其中哪裡”,兩者的邊界要同步(拼接判據詳見本文庫粗碼與細碼拼接一篇)。
- 碼元與碼位:多碼道格雷碼中,一組碼道的一個組合稱為一個碼位,每條碼道上的單元按各自的位權有不同寬度。本文討論的“碼元”指一條碼道上的單元。
讀碼裕量:過渡區、判決點與邊沿誤差
探測器視窗有一定寬度,光學上也有模糊,所以訊號從暗到亮不是階躍,而是在寬度 h 的過渡區內逐漸變化。讀碼時,判決點 x_s 由增量相位確定,名義上位於碼元中心,訊號與 50% 閾值比較得出該位的值。只要判決點不落入任何過渡區,讀數就正確。定義讀碼裕量為
m = min(x_s − e_L, e_R − x_s) − h/2
e_L、e_R 為該碼元所在同值段兩端的實際邊沿位置。邊沿理想、判決點在中心時,孤立碼元的裕量為 w/2 − h/2。設邊沿位置誤差為 δ,判決點相對碼元中心的取樣誤差為 ε,最壞情況下
m = w/2 − h/2 − |δ| − |ε|
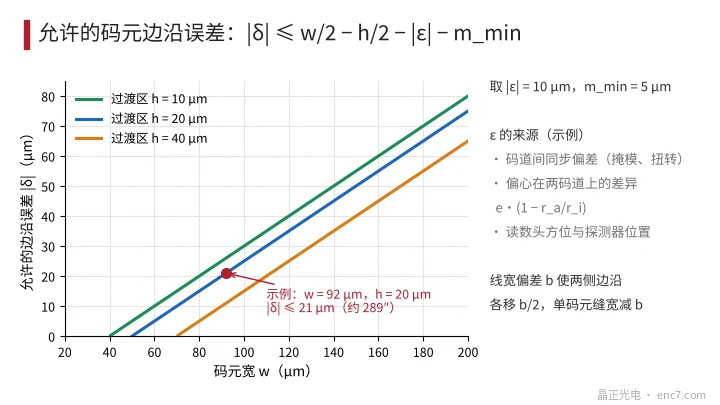
要求 m 不小於為噪聲和漂移預留的 m_min,得到允許的邊沿誤差
|δ| ≤ w/2 − h/2 − |ε| − m_min
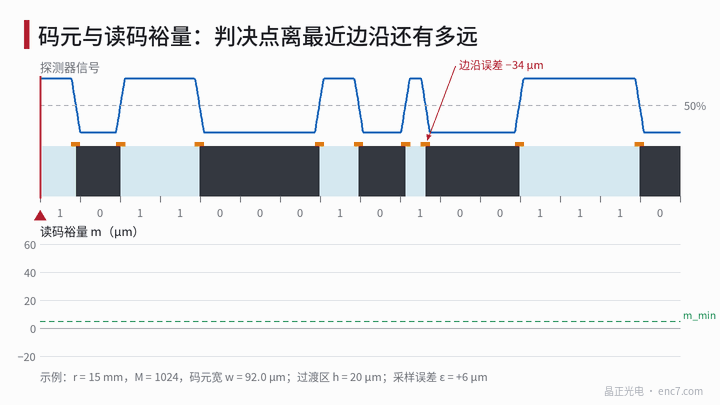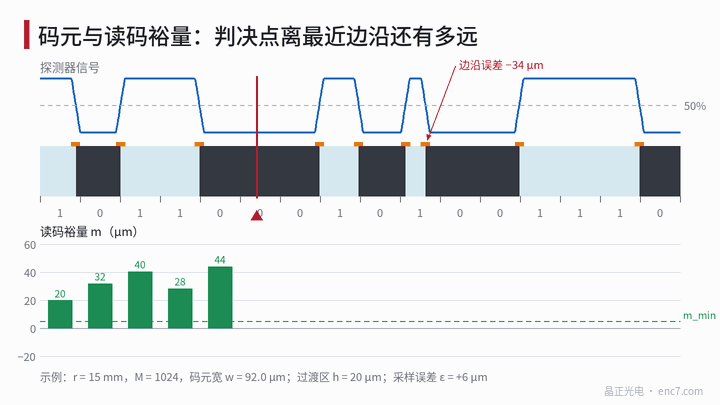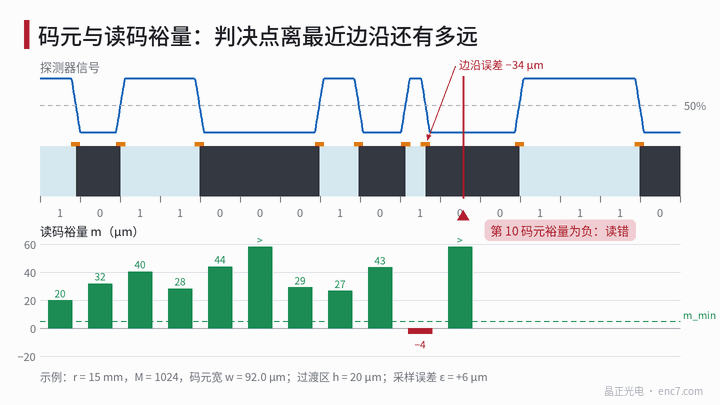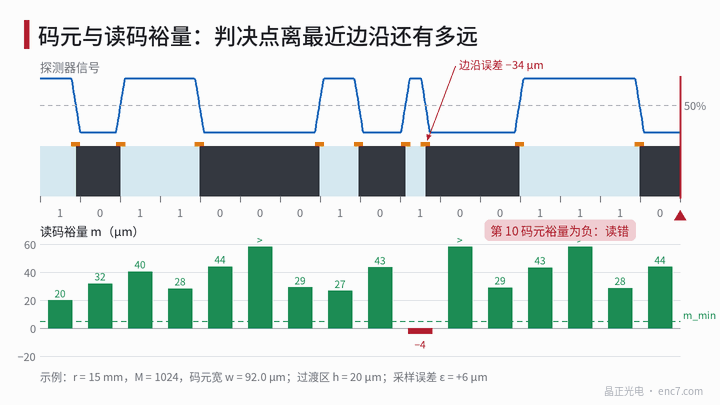
算例(假設):w = 92.0 μm,h = 20 μm,|ε| = 10 μm,m_min = 5 μm,得 |δ| ≤ 21 μm,在 r = 15 mm 處約 289″,相當於碼元寬的 23%。圖1 中邊沿隨機誤差 σ = 4 μm 時,各碼元裕量都在 20 μm 以上;在一個孤立亮條的右邊沿加入 −34 μm 的誤差後,該碼元的裕量變為 −4 μm,判決點落進過渡區,讀碼出錯。同值段內部的碼元兩側都沒有邊沿,裕量大得多,所以允許誤差由孤立的單碼元條和單碼元縫決定。
邊沿位置誤差:定義與來源
邊沿位置誤差 δ_k 為第 k 個邊沿的實測位置與名義位置 k·w 之差。角度測量時,應先以增量道(而不是外圓或內孔)擬閤中心和零位,再求差,因為判決點是由增量道給出的。來源有四類:
- 圖形本身:光罩寫入誤差、碼道之間的同步偏差(碼道間的扭轉見本文庫圖形畸變一篇)。
- 線寬偏差:條寬偏差 b 使條的兩側邊沿各向外移 b/2,孤立單碼元縫的寬度減少 b,它的裕量兩側各少 b/2。
- 安裝:偏心 e 在不同半徑上折算的角度不同,單讀數頭同時讀兩條碼道時,增量道(半徑 r_i)給出的判決點與絕對碼道(半徑 r_a)之間的錯位約為 e·(1 − r_a/r_i),e = 10 μm、r_a = 15 mm、r_i = 20 mm 時為 2.5 μm。
- 閾值:判決閾值偏離 50% 達訊號擺幅的 Δ 時,邊沿位置移動約 Δ·h,上升沿與下降沿方向相反。Δ = 10%、h = 20 μm 時每個邊沿移動 2 μm,亮條變寬或變窄 4 μm。
前兩項屬於碼盤,後兩項屬於讀數頭和裝配,計入 ε 或 m_min。
測量方法
影像測量。 在碼道中線半徑上逐個測邊沿,取光強 50% 處為邊沿位置,以增量道擬合的中心和零位為基準換算成角度,減去名義值得到 δ_k,同時得到每個孤立單碼元條和縫的寬度。測量不確定度應遠小於允許誤差,示例中 1–2 μm 已足夠。
線上掃描。 編碼器慢速旋轉,用自身增量道細分值作橫座標,記錄絕對碼道探測器的模擬訊號,求 50% 過零位置。這樣得到的是實際讀數條件下的邊沿位置,已經包含過渡區和閾值的影響,可以直接算出每個碼元的裕量,適合樣機驗證和失效分析。細分解析度取碼元寬的百分之一量級即可。
工程要點
- 碼元邊沿規格按裕量推導:|δ| ≤ w/2 − h/2 − |ε| − m_min,示例中約 ±21 μm,比增量刻線寬鬆兩個數量級。
- 驗收重點是孤立的單碼元條和縫:它們的寬度同時受兩個邊沿和線寬偏差影響,裕量最小。
- 邊沿位置以增量道為基準測量,不要以外圓或內孔為基準,否則偏心會被誤算進邊沿誤差。
- 讀數頭閾值漂移、增量道與碼道的同步偏差和偏心錯位計入 ε,碼盤側只分得剩下的部分。
- 線上掃描的最小裕量是最直接的驗收量,可設為碼元寬的固定比例(例如不小於 15%),並在高低溫下複核。
小結
碼元的角寬決定絕對碼道的解析度,邊沿位置誤差決定能不能讀對。在過渡區、取樣誤差和噪聲裕量都扣除之後,剩下的才是碼元邊沿的允許誤差;它的測量應以增量道為基準,驗收時盯住孤立的單碼元條和縫。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。