碼盤參考設計
高線數小半徑還是低線數大半徑:同等解析度下的誤差對比
每轉 2²⁰ 計數可用 r = 10 mm、4096 線細分 256 倍,或 r = 20 mm、1024 線細分 1024 倍。本文逐項算出偏心、細分、刻劃、噪聲、間隙與頻率:單讀數頭時後者合成誤差約 47″、前者約 71″,兩方案臨界偏心約 0.6 μm。
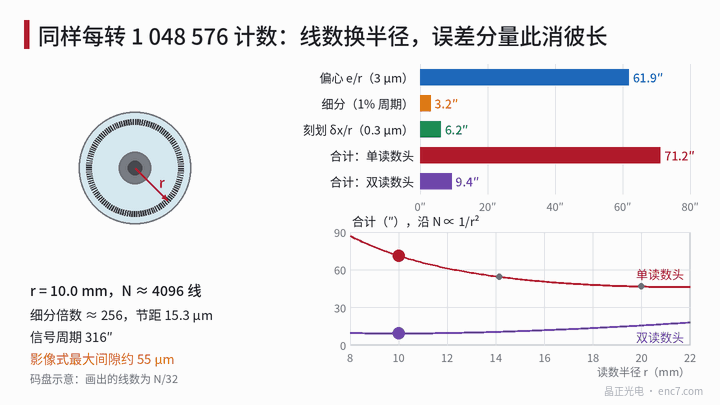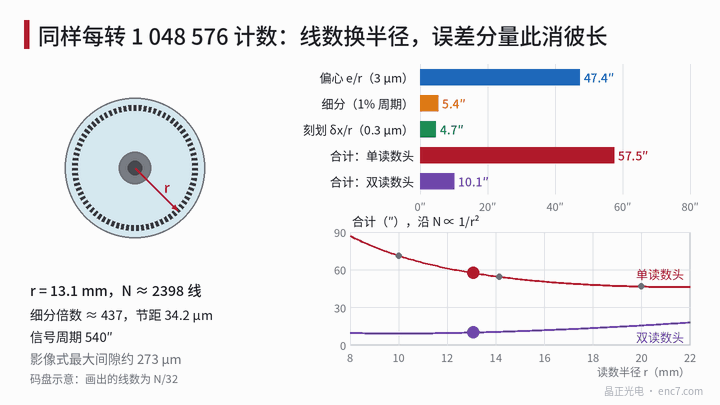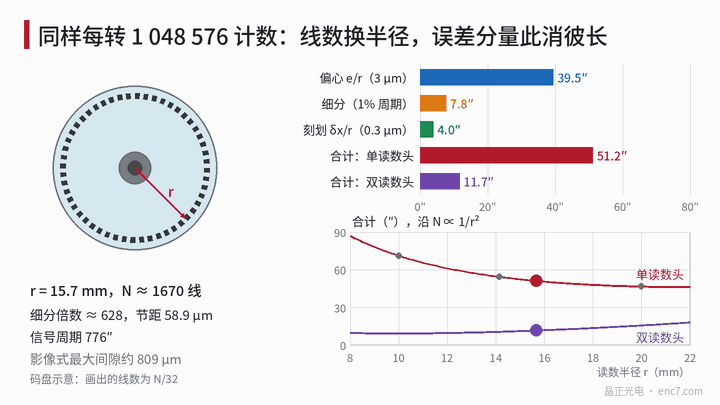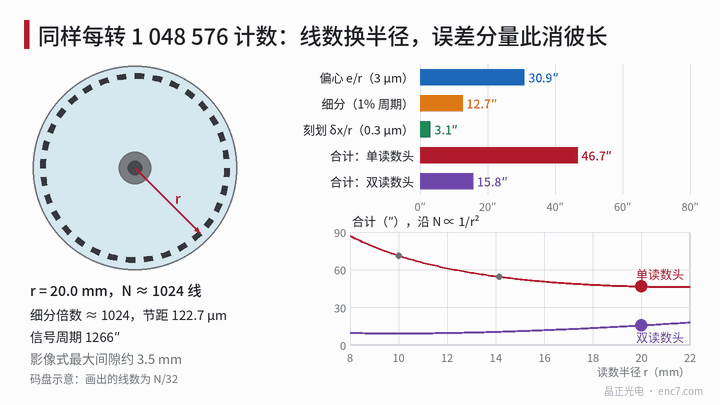
同樣要每轉 2²⁰(1 048 576)計數、每計數約 1.24″,可以走兩條路:在 r = 10 mm 上刻 4096 線,細分 256 倍;或在 r = 20 mm 上刻 1024 線,細分 1024 倍。解析度一樣,誤差構成卻完全不同。前者線密、半徑小,偏心誤差大而細分誤差小;後者反過來。本文逐項算出兩種方案的誤差分量,再給出什麼情況下該選哪一種。
各誤差分量怎樣隨 r 和 N 變化
設讀數半徑 r,線數 N,細分倍數 k,每轉計數 C = N·k。
偏心(單讀數頭,一次諧波):Δθ_e = e / r,e 為圖形中心相對迴轉軸的偏移。
細分誤差:與訊號週期成正比。訊號週期 P = 360°/N,若細分誤差為週期的 ε_i(峰值,相對值由訊號質量決定),則 Δθ_i = ε_i·P。
刻劃誤差:若主要來自刻線的線位置誤差 δx(光罩寫入、曝光、基板變形),角度誤差為 Δθ_g = δx / r。若來自角度型誤差(如極座標寫入的轉檯誤差),則與 r 無關。
噪聲:訊號相對噪聲 σ_n/A 換成角度為 σ_θ = (σ_n/A)·P/(2π),也與週期成正比。
間隙:影像式讀數的最大間隙約 g_max ≈ 0.205·p²/λ(推導見本文庫影像式讀數線數上限一文),節距 p = 2πr/N。
訊號頻率:f = N·n/60,n 為轉速(r/min)。
可以看到,r 只進入偏心、線位置型刻劃誤差和節距;N 只進入細分、噪聲、節距和頻率。兩種方案的差別就是這兩組量的此消彼長。
算例:10 mm/4096 線對 20 mm/1024 線
示例假設:單讀數頭殘餘偏心 e = 3 μm,細分誤差為週期的 1%(未補償),δx = 0.3 μm,訊雜比 A/σ_n = 500,λ = 0.88 μm。
| 專案 | A:r = 10 mm,4096 線 | B:r = 20 mm,1024 線 |
|---|---|---|
| 細分倍數 | 256 | 1024 |
| 節距 | 15.3 μm | 122.7 μm |
| 訊號週期 P | 316.4″ | 1265.6″ |
| 偏心 e/r | 61.9″ | 30.9″ |
| 細分誤差 1%·P | 3.2″ | 12.7″ |
| 刻劃 δx/r | 6.2″ | 3.1″ |
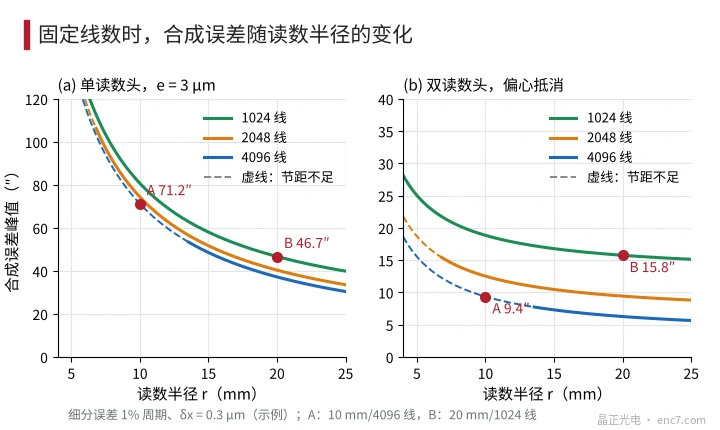
| 合計(單讀數頭) | 71.2″ | 46.7″ |
| 合計(雙讀數頭,偏心抵消) | 9.4″ | 15.8″ |
| 噪聲 σ_θ | 0.10″ | 0.40″ |
| 影像式最大間隙 | 約 55 μm | 約 3.5 mm |
| 6000 r/min 訊號頻率 | 409.6 kHz | 102.4 kHz |
| 碼盤外徑(示例) | 約 Φ24 | 約 Φ44 |
合計取各分量峰值之和。偏心是一次諧波,細分誤差是每週期 1、2、4 次的高階諧波,階次相差上千倍時,高階項在一次諧波峰值附近要走完很多個週期,兩者峰值幾乎一定會疊到一起,所以峰值直接相加並不保守。
結論很清楚:單讀數頭時,偏心佔了 A 方案的 87%,B 方案靠加倍的半徑把它減半,合計少約 24″;雙讀數頭抵消偏心後,剩下的主要是細分誤差,A 方案的週期只有 B 的四分之一,合計反而小約 6″。
臨界偏心:什麼時候大半徑更划算
令兩方案單讀數頭合計相等,B 優於 A 的條件為
(e + δx)·(1/r_A − 1/r_B) > ε_i·(P_B − P_A)
其中 P 用弧度,r 用 mm。代入 1/r_A − 1/r_B = 0.05 mm⁻¹、P_B − P_A = 949.2″ ≈ 4.60 mrad、ε_i = 1%,得 e + δx > 0.92 μm,即臨界偏心 e* ≈ 0.62 μm。ε_i 取 2% 時 e* ≈ 1.54 μm,取 0.5% 時約 0.16 μm。
單讀數頭編碼器裝配後的殘餘偏心一般在微米量級,遠大於 0.6 μm,這時低線數大半徑佔優;只有採用對徑雙讀數頭、上軸後做偏心補償,或者細分誤差本身已經很小時,高線數的優勢才顯現出來。圖2把三種線數的合計誤差畫成 r 的函式:同一半徑下線數越多越好,但 4096 線在間隙 0.1 mm 時要求 r ≥ 13.5 mm,A 方案的 10 mm 落在節距不足的虛線段上。
其他代價
- 間隙與讀數方式:A 方案節距 15.3 μm,影像式讀數間隙要壓到約 55 μm 以下,端跳和軸向竄動的餘量很小,常常要改用干涉式或三光柵讀數。B 方案的間隙幾乎不受限制。
- 訊號頻率:A 方案在 6000 r/min 時 409.6 kHz,前端頻寬和比較器要按此設計;B 方案只有四分之一。
- 細分電路:B 方案每週期細分 1024 份,1 份約 6.1 mrad 電角度,噪聲和 ADC 位數要求更高,噪聲角度是 A 的 4 倍。
- 外形與轉動慣量:同厚度時轉動慣量按外徑四次方增長,Φ44 約為 Φ24 的 11 倍;對伺服馬達通常影響不大,對空間受限的關節模組則是硬約束。
工程要點
- 先判斷偏心能否被抵消:單讀數頭時偏心一般佔合成誤差的大頭,示例中 A 方案約 87%,應優先加大讀數半徑。
- 用臨界偏心做選擇:e* = ε_i·(P_B − P_A)/(1/r_A − 1/r_B) − δx,示例約 0.6 μm,實際偏心大於它就選低線數大半徑。
- 雙讀數頭或上軸補償後改看細分誤差:誤差與訊號週期成正比,示例中 4096 線方案合計 9.4″,優於 1024 線的 15.8″。
- 高線數小半徑要先核間隙:r = 10 mm、4096 線節距 15.3 μm,影像式讀數間隙須小於約 55 μm。
- 低線數大半徑要核細分鏈路:噪聲角度與週期成正比,細分倍數越高,ADC 和模擬前端的訊雜比要求越高。
- 刻劃誤差要分清型別:線位置型隨 r 減小,角度型與 r 無關,加大半徑只對前者有效。
小結
同樣的解析度,線數和半徑的組合決定了誤差的構成:半徑管偏心和線位置誤差,線數管細分誤差、噪聲和節距。單讀數頭且偏心在微米量級時,低線數大半徑更準;偏心被抵消後,高線數小半徑更準,但要付出間隙和頻寬的代價。用臨界偏心公式代入自己的引數,就能直接判斷走哪條路。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。