碼盤參考設計
遊標碼道的線陣列合:主道、遊標道與容差分配表
遊標原理與容錯邊界本文庫已有專文,本文給設計步驟:由絕對解析度選主道線數,選 N − 1 或 N − 2^k 組合,寫出每級判決量的權重,把 ±½ 餘量按細分、偏心、噪聲分配,並列出 r = 10–40 mm 六種組合的允許細分誤差、噪聲與偏心。
遊標絕對編碼用幾條線數略有差別的正餘弦碼道,靠相位差拍得到絕對位置。原理和“相位誤差超過多少就跳周”已有專文(見本文庫遊標編碼與容錯邊界兩篇)。到了畫碼盤這一步,問題變成具體的設計選擇:主道取多少線,配哪幾條遊標道,碼道按什麼順序排,偏心和細分誤差各能給多少。本文把這些步驟串起來,最後給出 r = 10–40 mm 的組合與容差表。
第一步:由絕對解析度選主道線數
遊標編碼的最終解析度和精度都來自主道:每轉計數 = N × 細分倍數,主道細分誤差直接進入精度。主道線數 N 由三條約束夾出:
- 解析度:N ≥ 2^B / k_max,B 為目標位數,k_max 為訊雜比允許的細分倍數;
- 節距:p = 2πr/N 不小於讀數方式要求的下限;
- 遊標判決:N 越大,判決越難,見下文。
例如 r = 20 mm、目標 2²¹ 計數(約 0.62″),細分取 1024 倍,主道 N = 2048,節距 61.4 μm。
第二步:選組合並寫出判決權重
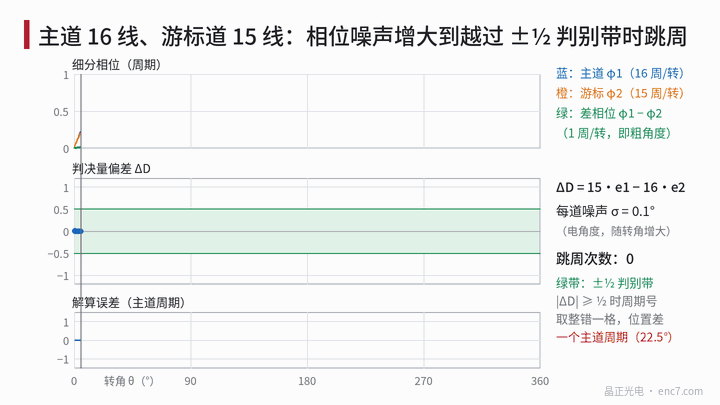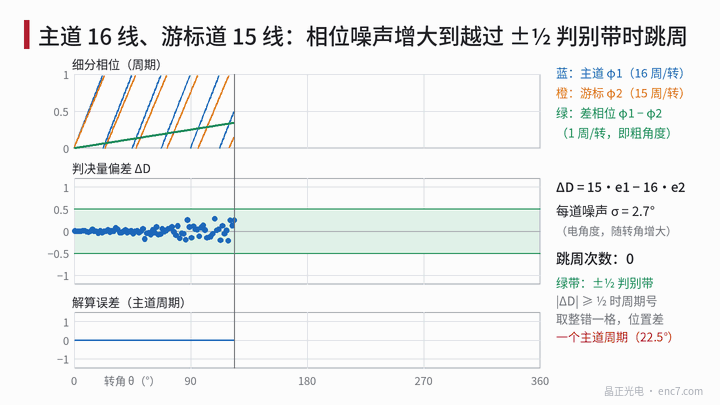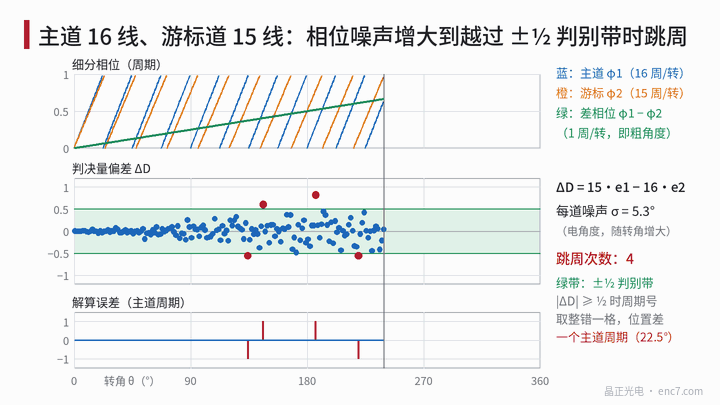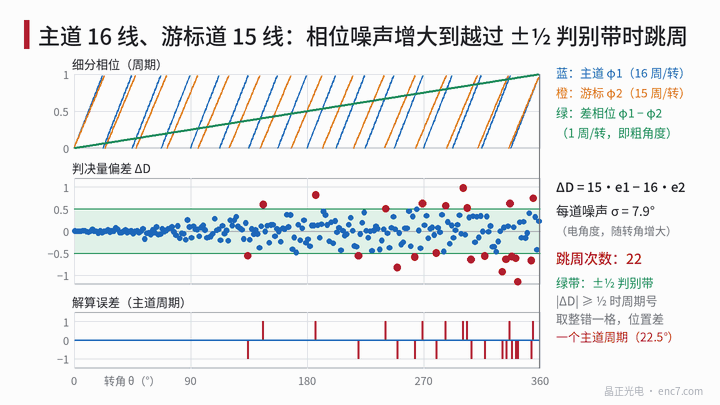
記各道相位誤差為 e_i(以本道週期計)。每一級解算從一個每轉 P_a 週期的差拍訊號推到每轉 P_b = R·P_a 週期的訊號,判決量偏差是各道誤差的線性組合 ΔD = Σ a_i·e_i,可靠解算要求 |ΔD| < ½。常用組合的權重:
| 組合 | 各級放大倍數 R | 每級權重 a_i | 最大 Σ|a_i| |
|---|---|---|---|
| 兩道 N、N − 1 | N | (N − 1, −N) | 2N − 1 |
| 三道 N、N − 1、N − S | S,N/S | (S − 1, −S, 1);(N/S − 1, 0, −N/S) | max(2S, 2N/S − 1) |
| 四道 N、N − 1、N − S₁、N − S₂ | S₁,S₂/S₁,N/S₂ | 同理逐級寫出 | 約 2 × 最大級比 |
S 取 2^k 是為了讓各級週期比為整數。三道時 S ≈ √N 最均衡,例如 N = 1024 取 S = 32,兩級都放大 32 倍;N = 2048 時 S = 32 或 64,最大級比 64;四道可把每級壓到 16 倍以內。遊標道線數如 2016、1984 不必是 2 的冪,只用它的相位。
第三步:把 ±½ 餘量分出去
每一級都要滿足
Σ|a_i|·ε + ΔD_ecc + 6.1·σ·√(Σa_i²) + ΔD_other ≤ ½
其中 ε 為每道細分誤差上限(週期,按最壞符號相加),σ 為每道相位噪聲,6.1σ 對應單次跳周機率約 10⁻⁹,ΔD_other 包括取樣時差、刻劃誤差和溫漂。示例分配:細分 40%、偏心 20%、噪聲 30%、其他 10%。
偏心造成各道角度誤差 (e/r_i)·sin(θ + α),相位誤差為 e_i = N_i·e/(2π·r_i)。共同部分在判決中抵消,留下的是
ΔD_ecc = (e/2π)·|Σ a_i·N_i / r_i|
它與道距成正比,與 r² 成反比。取樣時差也屬於這一類:三道 2048/2047/2016 的第二級,碼道間取樣時差 100 ns 時,轉速超過約 230 r/min 就用完 10% 的餘量,所以遊標解算宜在靜止或低速時進行,或各道同時取樣保持。
第四步:碼道順序
主道放最外圈,節距最大、偏心角誤差最小。其餘碼道的順序影響 ΔD_ecc:放大倍數較大的那一級所用的碼道應緊挨主道。以 r = 20 mm、道距 0.8 mm 的 2048/2047/2016 為例,第二級放大 64 倍,用的是 2016 道:把 2016 放在主道內側第一道,允許偏心為 2.24 μm;把 2047 放在第一道,只有約 1.1 μm。各道在同一張光罩上成形,道間同心度由光罩保證;三道節距分別約為 61.4、59.8、56.5 μm,讀數頭指示光柵要按各自節距設計。
容差分配表
按上述分配、道距 0.8 mm、按允許偏心最大的碼道順序計算(允許偏心隨半徑的變化見圖2左):
| 組合 | 每道細分誤差 ε | 每道噪聲 σ | 允許偏心 r = 10 / 20 / 30 / 40 mm |
|---|---|---|---|
| 兩道 256/255 | 0.14° | 0.024° | 1.1 / 4.6 / 10.5 / 18.9 μm |
| 三道 1024/1023/992 | 1.12° | 0.20° | 1.0 / 4.5 / 10.5 / 19.0 μm |
| 三道 2048/2047/2016 | 0.57° | 0.10° | 0.5 / 2.2 / 5.2 / 9.4 μm |
| 四道 2048/2047/2040/1920 | 2.25° | 0.40° | 1.1 / 4.7 / 10.9 / 19.6 μm |
| 三道 4096/4095/4032 | 0.56° | 0.10° | 0.13 / 0.56 / 1.3 / 2.3 μm |
| 四道 4096/4095/4080/3840 | 2.25° | 0.40° | 0.32 / 1.5 / 3.5 / 6.4 μm |
(ε、σ 為電角度;主道節距:1024 線 r = 10 mm 時 61.4 μm,2048 線 r = 20 mm 時 61.4 μm,4096 線 r = 40 mm 時 61.4 μm。)
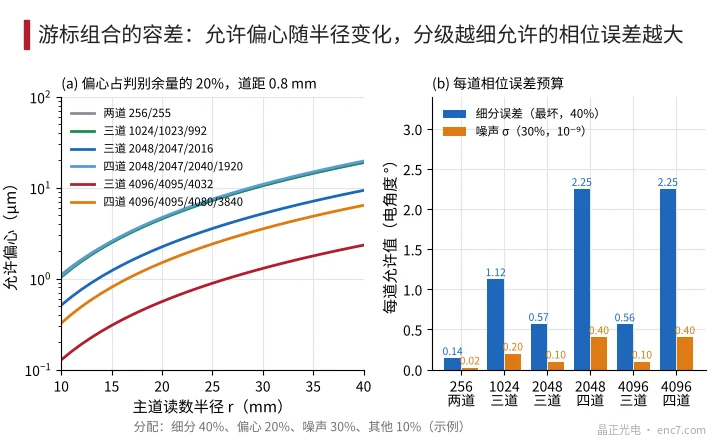
幾個結論:兩道 256/255 的允許偏心與三道 1024 相當,但細分誤差只允許 0.14°,比後者嚴 8 倍;1% 的直流偏置約帶來 0.57° 細分誤差,正好用完三道 2048 方案的細分預算,四道才留出餘量;4096 線主道用三道組合時,r = 20 mm 的允許偏心只有約 0.56 μm,裝配上難以做到,宜改四道或加大半徑。
工程要點
- 主道定解析度和精度,遊標道只消耗判決餘量:先按節距和細分倍數定主道 N,再選組合。
- 兩道組合只適合 N 約 256 以內:Σ|a| = 2N − 1,N = 256 時每道細分誤差須小於約 0.14° 電角度。
- 三道取 S ≈ √N 的 2 的冪,N ≥ 2048 時考慮四道,每級放大不超過約 16 倍,每道允許細分誤差可到約 2.25°。
- 偏心項 (e/2π)·|Σ a_i·N_i/r_i| 與道距成正比,放大倍數大的那一級用到的碼道緊挨主道,示例中允許偏心可提高一倍。
- 遊標解算在靜止或低速時做,或各道同時取樣:100 ns 取樣時差在三道 2048 方案中約 230 r/min 就用完 10% 餘量。
- 表中分配比例是示例,實際按細分電路的誤差、噪聲實測值和裝配偏心能力重新分配,並保留至少 10% 餘量。
小結
遊標碼盤的設計順序是:由解析度和節距定主道,按 N 的大小選兩道、三道或四道組合,寫出每級判決權重,把 ±½ 餘量分給細分誤差、偏心、噪聲和取樣時差,再用碼道順序和道距壓縮偏心項。主道線數越大,越需要多一級遊標,才能讓細分誤差和裝配偏心落在可實現的範圍內。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。