行業應用深讀
SCARA 機器人第一軸:臂長 400 mm 時 1″ 對應末端多少微米
SCARA 末端誤差由兩關節角誤差經力臂放大後合成。本文推出 σ_p = √(r²σ1² + L2²σ2²),把 ±10 μm 分給兩軸(3.6″ 與 8.3″),折算到減速比 80 的馬達側編碼器,並估算 60° 往復時 205 kHz 的訊號頻率。
SCARA 的末端重複定位指標是長度量,比如 ±10 μm,編碼器的指標卻是角度量。兩者之間只隔著一個力臂:第一軸到末端 400 mm 時,1″ 就是 400 mm × 4.848×10⁻⁶ = 1.94 μm。本文從這個換算出發,把末端指標分給兩個關節,再折回到馬達側編碼器,看看它要多細、多準。
角度到末端:雅可比與兩軸合成
末端位置為 p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2)),L1、L2 為兩節臂長,θ1、θ2 為兩關節角。對兩個關節角求偏導:
- ∂p/∂θ1:大小為 r(軸 1 到末端的距離),方向垂直於連線;
- ∂p/∂θ2:大小為 L2,方向垂直於第二節臂。
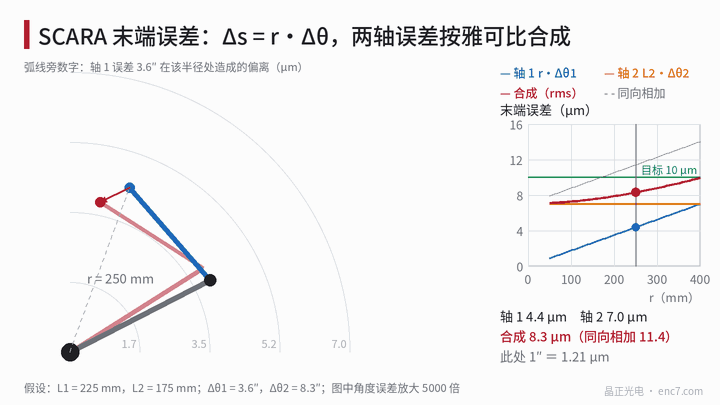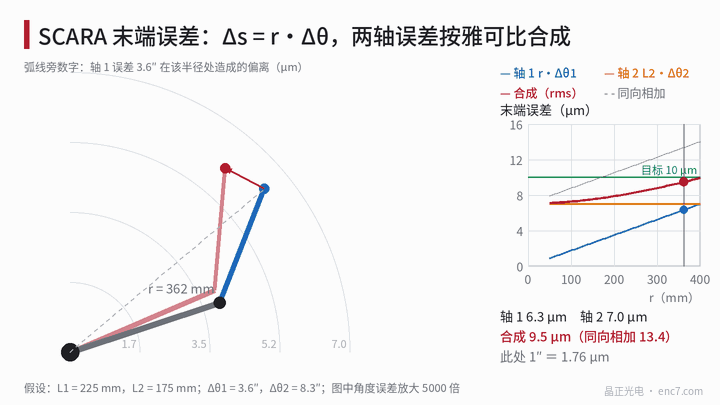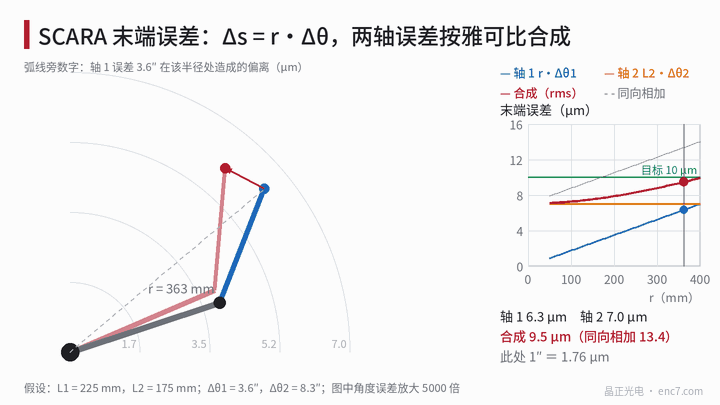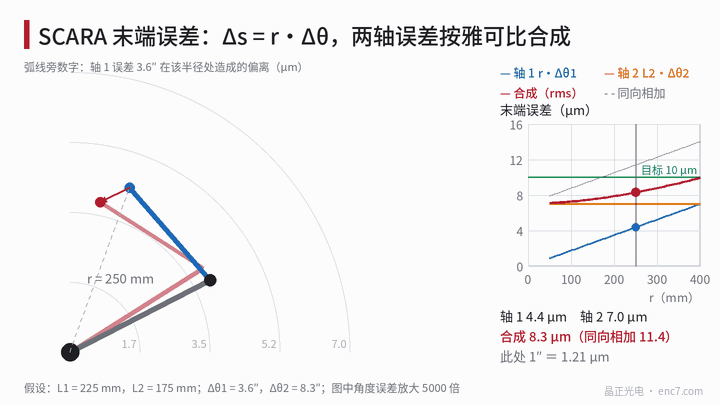
所以末端誤差 Δp = J·Δθ 只有切向分量,沒有徑向分量。兩軸誤差獨立時,末端誤差向量的方均根為
σ_p = √(r²σ1² + L2²σ2²)
σ1、σ2 為兩關節角誤差的標準差。兩列同向相加的上界是 r·σ1 + L2·σ2,出現在手臂伸直時。σ_p 只與 r 有關,所以誤差等值線是以第一軸為圓心的同心圓(圖1)。
誤差預算:±10 μm 分給兩軸
算例取 L1 = 225 mm、L2 = 175 mm,最大 r = 400 mm。把 ±10 μm 視為合成上限,兩軸各分 7 μm,平方和為 9.9 μm:
- 軸 1:7 μm ÷ 400 mm → 1.75×10⁻⁵ rad = 3.6″;
- 軸 2:7 μm ÷ 175 mm → 4.0×10⁻⁵ rad = 8.3″。
角度預算與力臂成反比,第二節臂短,允許的角度誤差更大。各 r 下的貢獻如下:
| r | 軸 1(3.6″) | 軸 2(8.3″) | 合成 | 同向相加 |
|---|---|---|---|---|
| 100 mm | 1.75 μm | 7.0 μm | 7.3 μm | 8.8 μm |
| 200 mm | 3.49 μm | 7.0 μm | 7.9 μm | 10.5 μm |
| 300 mm | 5.24 μm | 7.0 μm | 8.8 μm | 12.3 μm |
| 400 mm | 6.98 μm | 7.0 μm | 9.9 μm | 14.0 μm |
近處軸 2 起主要作用,伸直時兩軸相當。需要注意,重複定位關心的是每次到位後的離散,編碼器在同一位置上穩定的靜態誤差不進入重複性,但進入絕對精度;噪聲、回差和溫漂才是重複性的來源。
折到馬達側:減速比讓編碼器放鬆 80 倍
假設軸 1 減速比 N = 80,示例中減速器可重複誤差取 2.5″、結構與熱漂移取 2.0″,則軸 1 留給編碼器相關項的預算為
√(3.6² − 2.5² − 2.0²) = 1.65″
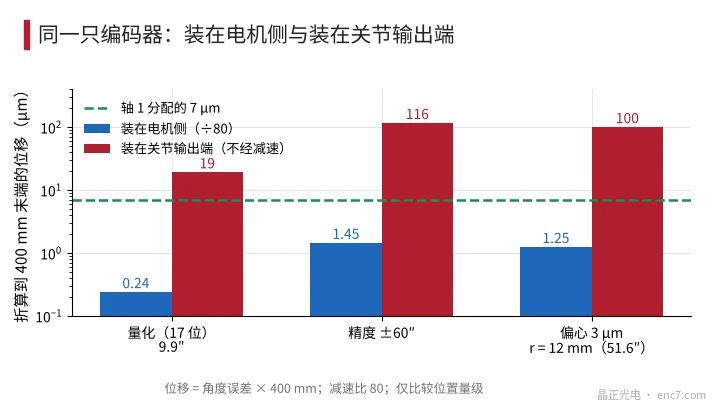
折到馬達側是 1.65″ × 80 = 132″。取 17 位(每計數 9.9″)、2048 線、精度 ±60″、Ø30 mm 碼盤 r = 12 mm 偏心 3 μm(一階誤差 51.6″)為例,折算到關節:
| 專案 | 馬達側 | 折到關節 | 折到 400 mm 末端 |
|---|---|---|---|
| 量化 | 9.9″ | 0.12″ | 0.24 μm |
| 精度 | ±60″ | 0.75″ | 1.45 μm |
| 偏心 | 51.6″ | 0.64″ | 1.25 μm |
三項按幅值平方和約 0.99″,小於 1.65″。解析度的判據可取 q/N ≤ 編碼器預算的 1/5,即 q ≤ 26″,16 位(19.8″)即滿足。同一只編碼器若裝在關節輸出端(圖2),三項分別是 19、116、100 μm,都超出 7 μm;軸 1 改為輸出端直接測量時,Ø100 mm 碼盤(r = 45 mm)僅偏心一項就要壓到 0.36 μm 以內才佔滿 1.65″,否則要用對徑雙讀數頭。
往復運動:訊號頻率與加速度
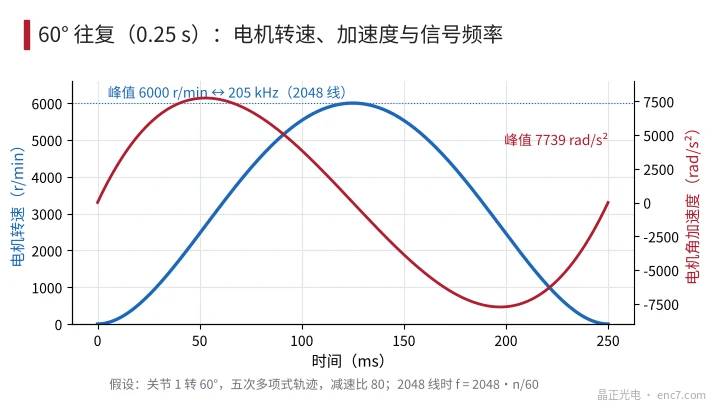
假設關節 1 在 0.25 s 內轉 60°,採用五次多項式軌跡。關節峰值角速度 1.875·Δ/T = 7.85 rad/s(75 r/min),峰值角加速度 5.77·Δ/T² = 96.7 rad/s²。乘以減速比 80,馬達峰值轉速 6000 r/min,峰值角加速度 7739 rad/s²。
2048 線時訊號頻率峰值 205 kHz(f = N·n/60),轉速上升和回落時頻率以約 2.5 kHz/ms 的速率變化。跟蹤環式細分的失鎖條件 f_n ≥ √(N·α)/2π,此時約 634 Hz,環路頻寬取其數倍即可。
運動中的路徑精度還受取樣延時影響:峰值 7.85 rad/s 下 62.5 μs 的延時對應 101″,約 196 μm,需靠補償處理;這與到位後的重複定位是兩件事。
工程要點
- 先用 Δs = L·Δθ 換算:400 mm 處 1″ ≈ 1.94 μm,175 mm 處 1″ ≈ 0.85 μm,角度預算與力臂成反比。
- 兩關節誤差獨立時按 √(r²σ1² + L2²σ2²) 合成;手臂伸直時 r 最大,且兩列同向,是最不利的姿態。
- 減速比 80 時,馬達側 17 位、精度 ±60″ 的編碼器折到末端只有約 1 μm,遠小於減速器和結構項,不必追求更高解析度。
- 區分重複性與絕對精度:重複性看噪聲、回差、溫漂,絕對精度才看偏心和刻劃誤差。
- 若軸 1 取消減速、直接在輸出端測角,碼盤偏心和精度要求都收緊約 80 倍,應採用大直徑碼盤和對徑雙讀數頭。
- 高加速往復下按 f = N·n/60 核算前端頻寬,並按 √(N·α)/2π 核算跟蹤環頻寬。
小結
SCARA 把末端微米指標換成關節角秒指標,換算係數就是力臂:400 mm 處 1″ 約 1.94 μm。兩軸合成按各自力臂的平方和開方,示例中末端 ±10 μm 對應軸 1 的 3.6″ 和軸 2 的 8.3″。有了減速比,馬達側編碼器的解析度和精度要求放寬兩個數量級,難點轉到減速器重複性、熱漂移和延時補償上。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。