行業應用深讀
全電動注塑機:注射螺桿的位置解析度與保壓切換精度
全電動注塑機用伺服馬達經滾珠絲槓推動螺桿。本文算出導程 20 mm、2²⁰ 計數時 19 nm 的解析度,說明速度—壓力切換點的注射量偏差 ΔV = A·v·T_d 主要由取樣延遲決定,給出延遲與抖動的允許值,並對比編碼器之外的彈性與熱誤差。
全電動注塑機的螺桿由伺服馬達經滾珠絲槓推動,注射速度可達數百 mm/s。充填末段從速度控制切換到壓力控制的位置,決定了每一模進入型腔的熔體量,所以注射量的重複性在相當程度上就是切換點的位置重複性。這對馬達上的編碼器意味著什麼?結論有點反直覺:解析度幾乎沒有壓力,真正吃緊的是時間。
位置解析度:遠超需要
設馬達與絲槓直連,導程 20 mm,編碼器每轉 2²⁰ = 1 048 576 個計數,則
每計數位移 = 20 mm ÷ 1 048 576 = 19.07 nm
Ø40 mm 螺桿截面積 A = π·20² = 1256.6 mm²,位移 Δx 對應的體積 ΔV = A·Δx。切換位置差 0.01 mm 就是 12.6 mm³,相當於 524 個計數,而 1 個計數只對應 0.024 mm³。若製品體積為 5 cm³,12.6 mm³ 約佔 0.25%,這是把偏差全部算作充填量的上限估計,保壓階段會補償一部分。
要把位置量化壓到 0.01 mm 的 1/10(1 μm),每轉只需 20 mm ÷ 1 μm = 20 000 個計數,15 位即可。編碼器精度 ±100″ 折到絲槓上為 100/1 296 000 × 20 mm = 1.5 μm,同樣不是主項。
取樣延遲:位置誤差等於速度乘延遲
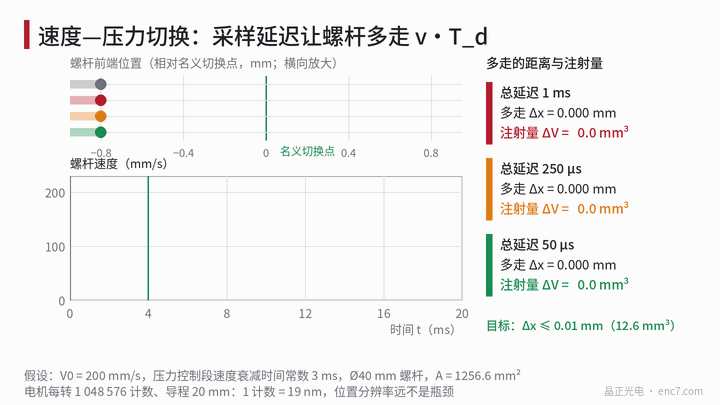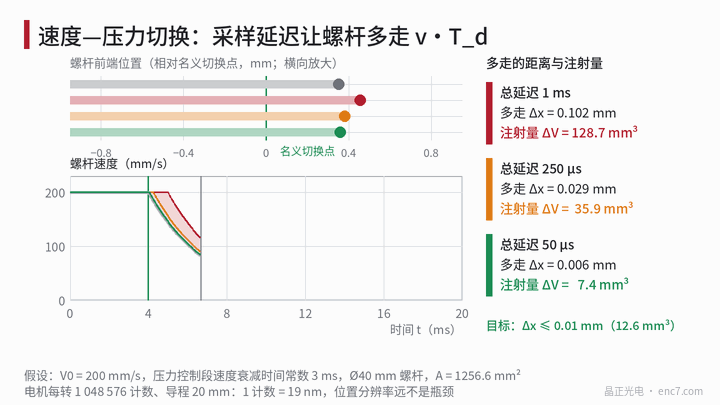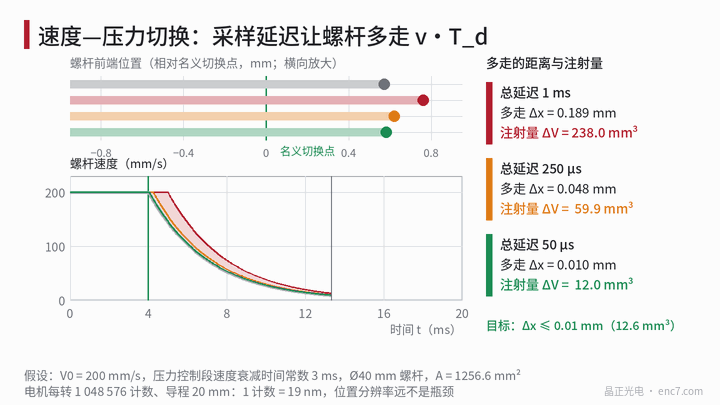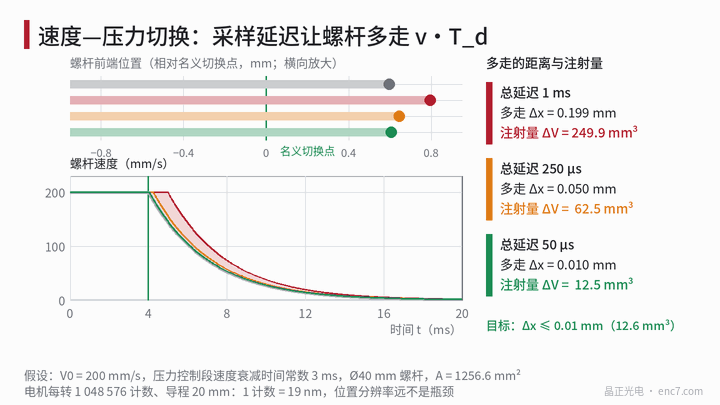
螺桿以速度 v 前進,控制器從到達切換位置到實際切換,總延遲為 T_d,則切換晚了
Δx = v·T_d,ΔV = A·v·T_d
T_d 由三段串聯:編碼器介面傳輸(序列幀數十位、時鐘 10 MHz 時約數微秒)、驅動器位置環的取樣週期(常見 62.5–125 μs)、控制器掃描週期(毫秒級)。A = 1256.6 mm² 時的結果如下:
| 總延遲 T_d | Δx(100 mm/s) | Δx(200 mm/s) | Δx(300 mm/s) | ΔV(200 mm/s) |
|---|---|---|---|---|
| 10 μs | 0.001 mm | 0.002 mm | 0.003 mm | 2.5 mm³ |
| 50 μs | 0.005 mm | 0.010 mm | 0.015 mm | 12.6 mm³ |
| 125 μs | 0.0125 mm | 0.025 mm | 0.0375 mm | 31.4 mm³ |
| 250 μs | 0.025 mm | 0.050 mm | 0.075 mm | 62.8 mm³ |
| 1 ms | 0.100 mm | 0.200 mm | 0.300 mm | 251 mm³ |
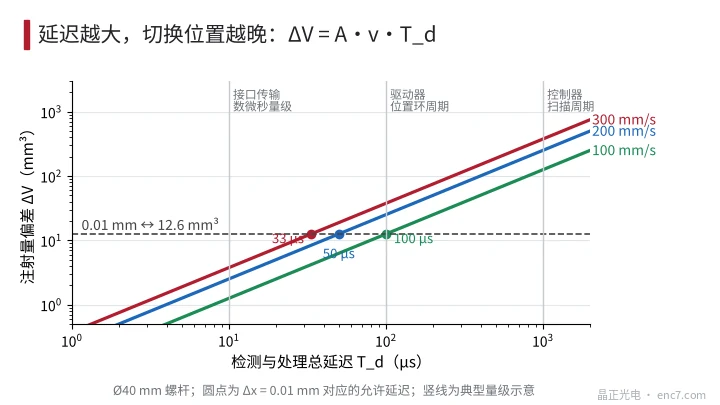
可見 1 ms 級的控制器掃描週期完全不能用來判斷切換,位置比較必須放在驅動器或硬體裡。
補償之後剩下什麼
延遲的平均值可以補償:按估計速度提前觸發,在 x_s − v·T_d 處切換。補償後剩下的是延遲的抖動,抖動一般取 Δx 允許值的 1/3:
ΔT_j ≤ 0.0033 mm ÷ 200 mm/s = 17 μs
驅動器位置環若每 62.5 μs 判斷一次,判斷時刻相對到位時刻均勻分佈,200 mm/s 下峰峰值 12.5 μm,已經超過 10 μm;125 μs 則是 25 μm。所以切換應由硬體位置比較完成:編碼器訊號進入計數器,與比較暫存器相等時直接觸發,延遲只剩幾微秒。
速度估計也要看量化。速度環按 62.5 μs 差分時,17 位編碼器的速度量化為 0.153 μm ÷ 62.5 μs = 2.4 mm/s(佔 200 mm/s 的 1.2%),20 位為 0.3 mm/s(0.15%)。2²⁰ 的意義是速度平滑,而不是位置。
編碼器之外的誤差
編碼器看到的是馬達轉角,螺桿的真實位置還包括傳動鏈:
- 軸向彈性:假設切換時熔體壓力 80 MPa,螺桿受力 80 MPa × 1256.6 mm² = 100.5 kN;若絲槓、軸承和機架的軸向剛度合計 1.5 kN/μm,變形 67 μm,壓力波動 ±10% 就是 ±6.7 μm。
- 熱伸長:鋼製絲槓約 11–12×10⁻⁶/K,100 mm 行程、溫升 10 K 伸長約 11.5 μm。
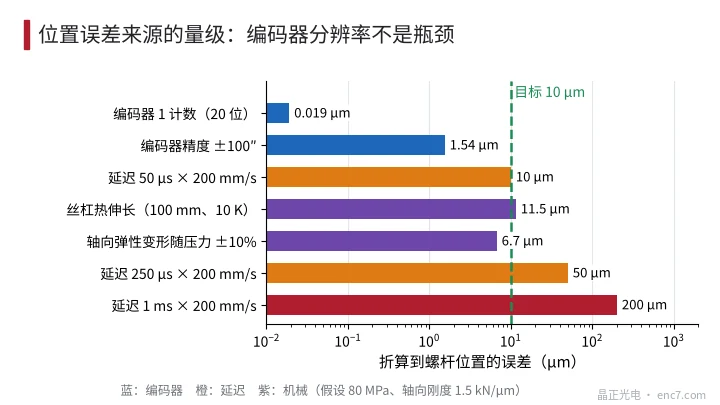
這兩項都與編碼器解析度無關,只能靠壓力補償、定期回零或在螺桿上直接測位置來處理。
工程要點
- 位置量化只需小於 0.01 mm 的 1/10,15 位即可,20 位的價值在於速度環的平滑。
- 按 T_d ≤ 允許 Δx ÷ v 核算:0.01 mm、200 mm/s 對應 50 μs;切換判斷放在驅動器或硬體位置比較中。
- 補償平均延遲後,抖動按允許值 1/3 控制,200 mm/s 下約 17 μs。
- 編碼器介面的傳輸時間和重新整理週期要計入 T_d,序列協議的取樣時刻應與控制週期同步。
- 彈性和熱伸長用壓力補償或回零處理,80 MPa、1.5 kN/μm 的示例就有 67 μm 的變形。
- 馬達端溫度高且有衝擊,碼盤基材和讀數頭要按溫度和振動選型。
小結
注射螺桿的位置要求是 0.01 mm 量級,而 20 位編碼器已能分辨 19 nm。切換點的偏差由 v·T_d 決定,200 mm/s 下 50 μs 的延遲就用掉全部允許量,1 ms 的掃描週期會多注射約 251 mm³。要做到注射量重複,應縮短並穩定判斷延遲,並正視編碼器看不到的傳動鏈彈性與熱伸長。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。