行業應用深讀
並聯揀選機器人:每分鐘 150 次拾放下的編碼器頻寬
並聯揀選機器人每分鐘 150 次拾放,主動臂的難點是加速度而不是轉速。本文按門形軌跡算出臂側峰值 8.5 rad/s、419 rad/s²,推導延遲誤差 ω·T_d 與補償後的 ½α·T_d²,給出對通訊週期、細分位數和碼盤粘接剛度的要求。
並聯揀選機器人的典型指標是每分鐘 150 次拾放,週期 0.4 s,每次先抬起 25 mm,橫移 305 mm,再下降 25 mm。主動臂的轉速並不高,但要在幾十毫秒內完成加速和換向,角加速度很大。這時編碼器頻寬的含義變了:不是訊號頻率,而是資料從取樣到被使用的延遲。
從門形軌跡到關節:ω 與 α
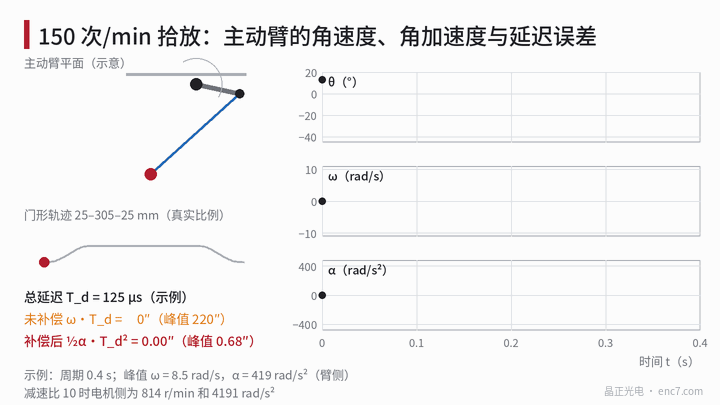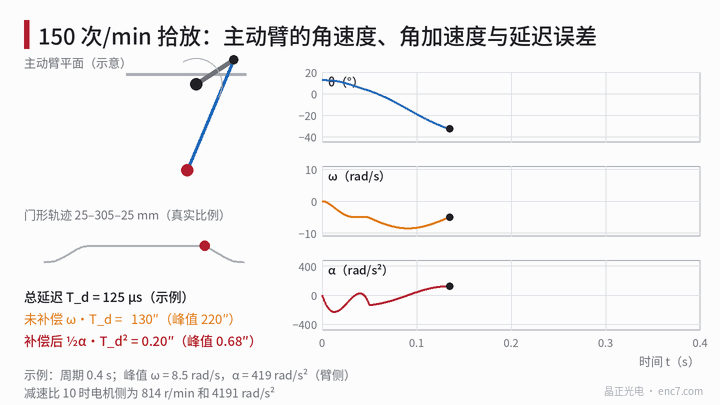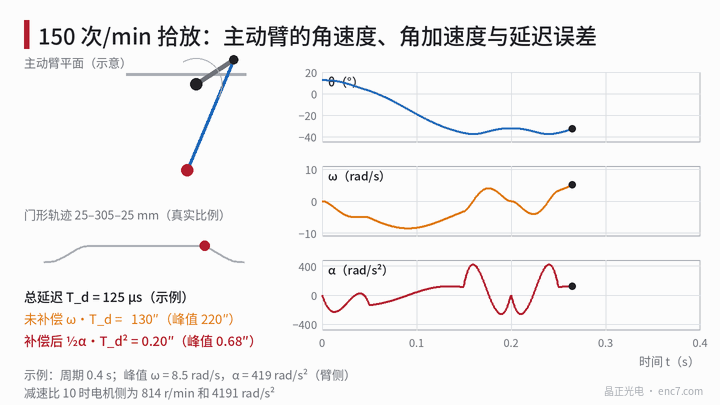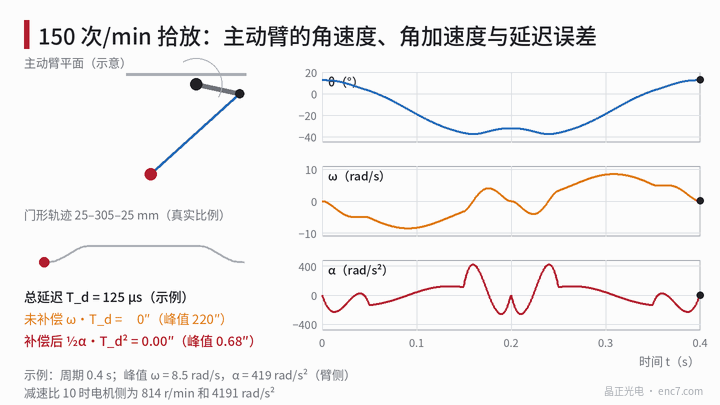
取單根主動臂的平面簡化模型(示例引數):基座半徑 0.20 m,動平臺半徑 0.05 m,主動臂 a = 0.30 m,從動臂 b = 0.80 m,抓取面在肩部下方 0.6 m。去程 0.2 s:水平方向 305 mm 按五次多項式運動,起止各用 1/4 時間完成 25 mm 抬升和下降;回程時間反演。由逆運動學數值求導,對在運動平面內的那根臂得到:
- 臂角在 +12.6° 到 −37.4° 之間擺動,共 50°;
- 峰值角速度 8.5 rad/s(81 r/min),出現在去程中點附近;
- 峰值角加速度 419 rad/s²,出現在去程後段,下降與橫向減速疊加處。
另兩根臂約為 4.7 rad/s 和 312 rad/s²。末端峰值速度約 2.9 m/s,加速度約 7 g。設減速比 i = 10,則馬達側峰值轉速 814 r/min,角加速度 4191 rad/s²。2048 線碼盤在 814 r/min 下的訊號頻率只有 27.8 kHz,線數的限制來自別處。
延遲誤差:兩個公式
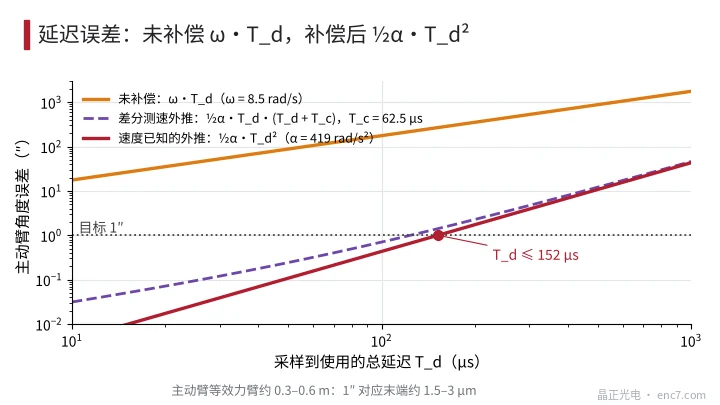
設位置資料從取樣到被控制器使用經過的總延遲為 T_d,臂角為 θ(t)。直接使用舊資料,誤差為
θ(t) − θ(t − T_d) ≈ ω·T_d
若用速度做一階外推補償,泰勒展開後剩下
e = ½·α·T_d²
其中 ω、α 為臂角速度、角加速度。延遲越長,加速度越大,補償越必要:
| T_d | 未補償 ω·T_d | 補償後 ½α·T_d² |
|---|---|---|
| 62.5 μs | 110″ | 0.17″ |
| 125 μs | 220″ | 0.68″ |
| 250 μs | 440″ | 2.7″ |
| 500 μs | 880″ | 10.8″ |
主動臂等效力臂約 0.3–0.6 m,220″ 對應末端 0.3–0.6 mm,補償後 0.68″ 約 1–2 μm。以殘差 ≤ 1″ 為目標,T_d ≤ √(2·1″/α) = 152 μs。若速度由兩點差分得到,速度本身落後半個取樣週期,殘差變為 ½·α·T_d·(T_d + T_c),T_c 為取樣週期。T_c = 62.5 μs 時,T_d 要降到 124 μs。
對通訊週期、細分和線數的要求
通訊週期:T_d 包含資料的最大年齡(一個通訊週期)、介面傳輸和處理時間。62.5 μs 週期加上 60 μs 的傳輸與處理,約 122 μs,剛好滿足上面的 124 μs;若週期放寬到 250 μs,補償後也要 2.7″ 以上。
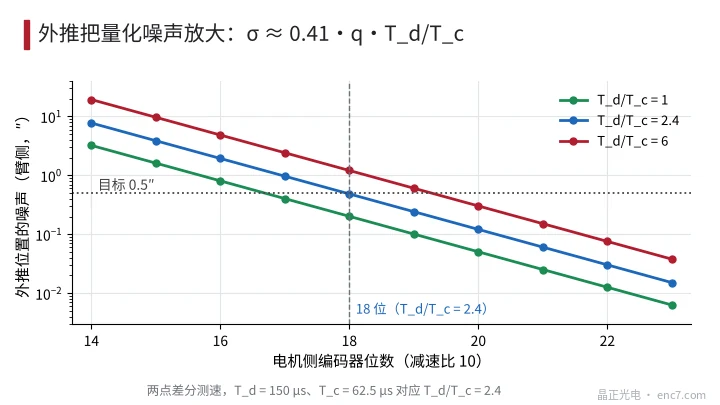
細分位數:外推把量化噪聲放大。兩點差分的速度噪聲為 σ_v ≈ 0.41·q/T_c,外推到 T_d 後,由它引入的位置噪聲為 0.41·q·T_d/T_c。T_d/T_c = 2.4 時,要使臂側噪聲小於 0.5″,馬達側 q 須不大於 0.5″ × 10 / (0.41 × 2.4) = 5.1″,即至少 18 位(4.9″)(圖3)。取 2048 線時細分 128 倍就到 18 位,訊號質量要求很低。
線數:頻率只有 27.8 kHz,線數不受前端頻寬限制,可按訊號質量、節距和成本選擇,不必追求高線數。
往復振動:碼盤與輪轂的連線
馬達側碼盤隨轉子經歷 4191 rad/s² 的角加速度,每年約 4×10⁷ 次往復(按每秒 2.5 個週期、每天 16 h、每年 300 天估算)。取 Ø30 mm、厚 1 mm、孔 Ø8 mm 的玻璃碼盤,質量 1.64 g,轉動慣量 J = 2.0×10⁻⁷ kg·m²,峰值慣性力矩 8.3×10⁻⁴ N·m。粘接環半徑 5 mm、寬 2 mm、膠厚 50 μm,剪應力只有約 2.6 kPa,遠低於膠的強度,疲勞不是主要風險。
真正影響精度的是粘接層的扭轉柔度。扭轉剛度 k_t = G·A·r²/h,碼盤相對輪轂滯後 φ = J·α/k_t:
| 膠 | 剪下模量 | 馬達側滯後 | 折到臂側 | 諧振頻率 |
|---|---|---|---|---|
| 剛性環氧 | 1.2 GPa | 0.005″ | 可忽略 | 約 69 kHz |
| 柔性膠 | 50 MPa | 0.11″ | 0.01″ | 約 14 kHz |
| 矽膠 | 0.5 MPa | 10.9″ | 1.09″ | 約 1.4 kHz |
加速度變化的頻率只有幾赫茲到幾十赫茲,遠低於諧振,滯後可按準靜態計算。軟矽膠粘接的碼盤滯後已與 1″ 的目標同量級,且隨加速度變化,無法靠一次標定扣除;中等模量以上的膠則可以忽略。
工程要點
- 先由軌跡算臂側峰值 ω、α,再按 e = ½·α·T_d² ≤ 目標,反推總延遲 T_d。
- T_d 包含通訊週期、傳輸與處理,採用差分測速時再計入 T_c 項,週期宜不超過 62.5 μs。
- 馬達側細分到 18 位以上,用 q·T_d/T_c 核算外推噪聲,位數每加 1 位噪聲減半。
- 線數由訊號質量和節距決定,27.8 kHz 的頻率對前端沒有壓力。
- 碼盤粘接用中等模量以上的膠,核算 φ = J·α/k_t,軟矽膠在高加速度下會產生角秒級滯後。
- 抓取等關鍵時刻的位置要用同一時刻鎖存的資料,避免各軸延遲不同造成末端偏差。
小結
高加速往復的揀選機器人,對編碼器的要求是低而穩定的延遲:延遲決定誤差,補償後剩下 ½α·T_d²,T_d 以 150 μs 量級為界。通訊週期約 62.5 μs、馬達側 18 位以上細分、中等模量的碼盤粘接,就能把編碼器相關的動態誤差壓到 1″ 以內;訊號頻率反而不是限制。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。