行業應用深讀
AGV 驅動輪里程計:輪徑、編碼器線數與航位推算誤差
差速 AGV 用驅動輪編碼器做航位推算。本文算出輪徑 150 mm、減速比 20、1000 線時 5.89 μm 的解析度,比較量化誤差(10 m 處 0.24 mm)與 0.5% 輪徑差(0.5 m)的懸殊,給出解析度的合理區間和標定重點。
差速 AGV 的航位推算只用兩隻驅動輪的編碼器:每個取樣週期取左右輪的位移,由它們的差得到航向變化。選型時常有一個疑問:馬達編碼器線數是不是越高,里程計越準?先把誤差按來源分開,答案是否定的。
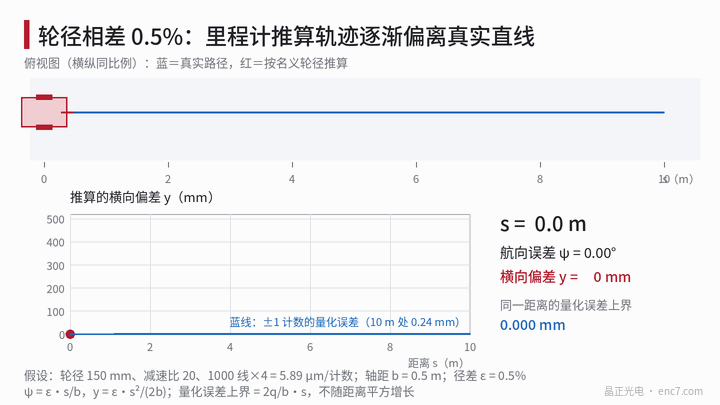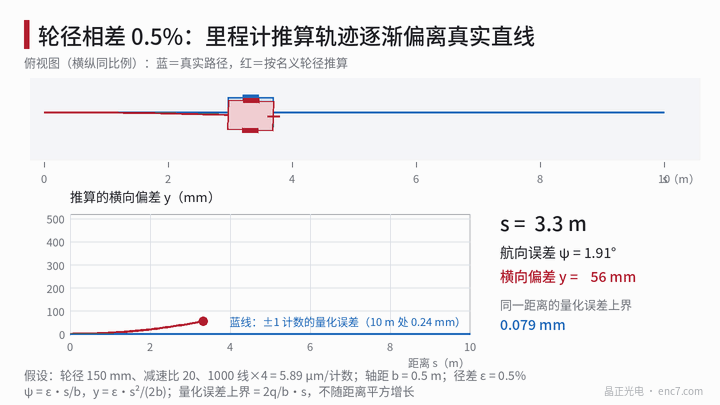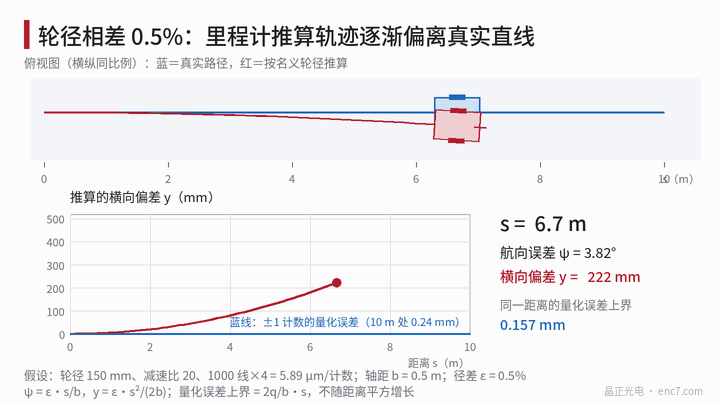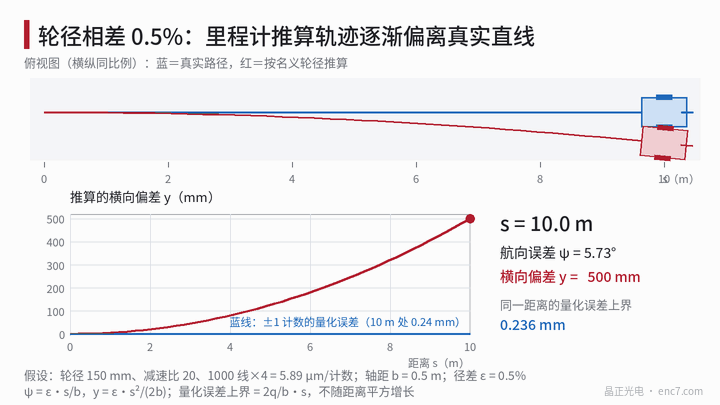
模型:轉角誤差怎樣變成橫向偏差
設左右輪位移增量為 Δs_L、Δs_R,軸距為 b,則
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
其中 Δs 為車體前進量,Δψ 為航向變化。航向誤差 ψ_err 在之後每前進 s,橫向偏差就增加 ψ_err·s。兩類誤差的性質不同:
- 有界誤差:編碼器量化。計數是累加量,不會丟失,每個輪子的累計位移誤差始終不超過 ±1 個計數,航向誤差有界,橫向偏差只隨距離線性增長。
- 累積誤差:兩輪每轉的行程不同,比如輪徑差、軸距有效值偏差。航向誤差本身隨距離增長,橫向偏差按距離平方增長。
量化誤差:5.89 μm 的解析度
算例:輪徑 150 mm(周長 471.2 mm),減速比 20,1000 線馬達編碼器四倍頻,則
每輪轉計數 = 4000 × 20 = 80 000,每計數 = 471.2 mm ÷ 80 000 = 5.89 μm
兩輪各有 ±1 個計數的偏差,軸距取 0.5 m,航向誤差上界 Δψ = 2 × 5.89 μm ÷ 0.5 m = 2.36×10⁻⁵ rad(4.9″)。直行 10 m 後橫向偏差上界為 2.36×10⁻⁵ × 10 m = 0.24 mm。
輪徑差:二次增長
兩輪直徑相差 ε 時,若真實路徑是直線,兩輪實際滾過的路程相同,而按名義輪徑推算,左右輪路程之差為 ε·s,所以
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
其中 y 為推算位置與真實路徑的橫向偏差。ε = 0.5%(150 mm 輪徑上約 0.75 mm 的直徑差,例如磨損不均)、b = 0.5 m 時,10 m 處 ψ = 0.1 rad(5.7°),y = 0.5 m。反過來,若按名義輪徑控制兩輪走相同的計數,真實路徑就會彎成半徑 b/ε = 100 m 的圓弧,偏差大小相同。b = 0.5 m 時 y = ε·s²:
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| 0.1% | 4 mm | 25 mm | 100 mm | 400 mm |
| 0.5% | 20 mm | 125 mm | 500 mm | 2000 mm |
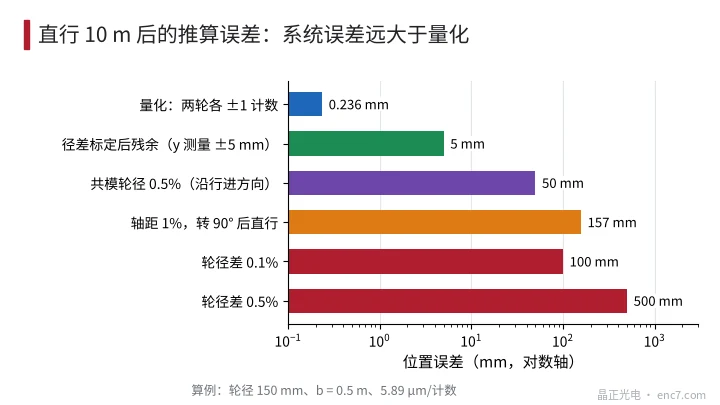
10 m 處各項誤差的大小見圖2。0.5% 的徑差比量化誤差大約 2100 倍;軸距有效值偏 1%,轉 90° 後航向多出 0.9°,直行 10 m 偏 157 mm;兩輪同時偏小 0.5% 不影響航向,只在行進方向上造成 50 mm 的距離誤差。
解析度的合理區間
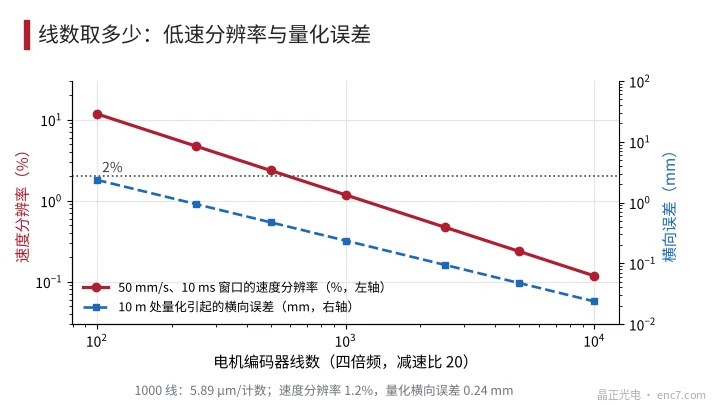
解析度的下限由低速測速決定,不由里程計決定。最低行駛速度取 50 mm/s,測速視窗 10 ms,視窗內走過的計數為 0.05 × 0.01 ÷ 5.89 μm = 85 個,速度解析度約 1.2%。若要求不低於 2%(至少 50 個計數),每計數不大於 10 μm,即每輪轉不少於 47 100 個計數,對應四倍頻、減速比 20 的編碼器約 590 線以上。取 1000 線時 1.2%,500 線時 2.4%(圖3)。
上限沒有意義:線數再增加,量化引起的橫向誤差從 0.24 mm 降到 0.02 mm,對比 0.5 m 的系統偏差毫無影響。若馬達本來就用 17–23 位編碼器,直接取用即可,不必為里程計專門提高。更低速度下改用測脈衝間隔的方法(M/T 法),可以在不增加線數的情況下提高速度解析度。
校準的重點
- 輪徑差:讓 AGV 在不修正航向的條件下直行 10 m,測量實際路徑相對直線的橫向偏差 y,則 ε = 2·b·y/s²。起始航向誤差會帶來線性項,宜在多個距離點上做二次擬合。y 的測量誤差為 ±5 mm 時,ε 的不確定度為 2 × 0.5 × 0.005 ÷ 100 = 0.005%。標定後在距離 s 上的殘餘偏差約為 ±5 mm × (s/10 m)²。
- 軸距有效值:原地旋轉若干圈,用外部基準(如固定靶標)測量實際轉角,與推算轉角比較得到修正係數。
- 隨時間的變化:聚氨酯輪的輪徑隨磨損、載荷和溫度改變,應定期重標,或用陀螺儀給出航向並線上估計徑差。
- 打滑:編碼器在馬達側,打滑和輪面蠕動看不見,需用地標或雷射定位週期性修正。
工程要點
- 先算誤差來源的數量級:量化 0.24 mm,輪徑差 0.5% 即 0.5 m,最佳化物件是後者。
- 每計數 5–10 μm 的解析度對里程計已足夠,1000 線、5.89 μm/計數是合理起點。
- 線數下限按最低速度下測速視窗內至少 50 個計數確定,約 590 線(減速比 20、四倍頻)。
- 用 10 m 直行測橫向偏差標定徑差:ε = 2·b·y/s²,±5 mm 的測量精度對應 0.005%。
- 左右輪選用同批次、同磨損狀態的輪子,並定期複核徑差,0.1% 的差就有 100 mm 的 10 m 偏差。
- 里程計只管短時間的相對位置,長距離靠陀螺儀或地標修正。
小結
驅動輪里程計的誤差由系統項主導:量化有界,10 m 處只有 0.24 mm;輪徑差使橫向偏差按距離平方增長,0.5% 就是 0.5 m。編碼器解析度取到 5–10 μm/計數已經足夠,高線數不會改善里程計,值得投入的是徑差和軸距的標定,以及用陀螺儀或地標做定期修正。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。