行業應用深讀
蝸輪數控轉檯的全閉環:大直徑碼盤與馬達端編碼器對比
蝸輪轉檯的馬達端編碼器量到的是蝸桿轉角,蝸輪齒距和齧合間隙都在它的視野之外。本文按示例引數算出半閉環 U 約 22″、全閉環約 1.9″,並給出 Ø200 mm 碼盤的線數、雙讀數頭與雙環控制要點。
蝸輪蝸桿轉檯以大減速比換來大扭矩和自鎖,成本也低。常見做法是把編碼器裝在馬達尾部(半閉環):馬達轉 90 圈,檯面轉 1 圈,檯面角度由馬達角度除以 90 推算。編碼器本身很準,問題在於它量到的不是檯面。
半閉環量到的是什麼
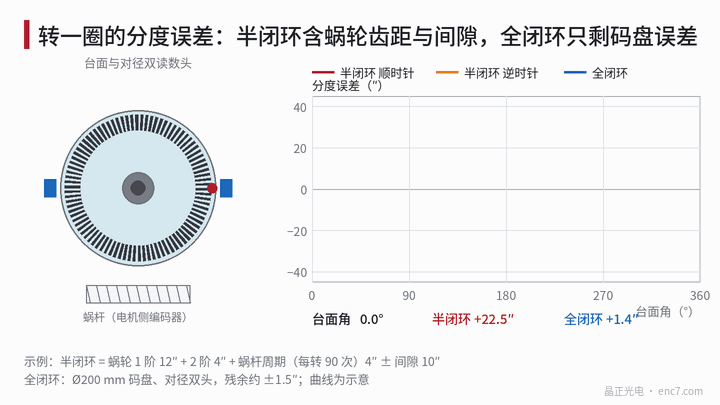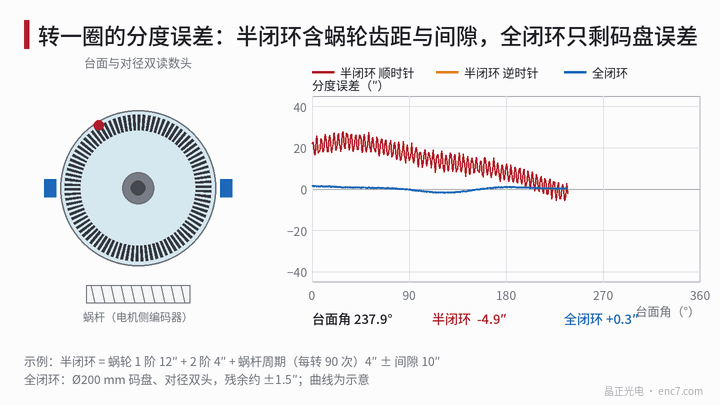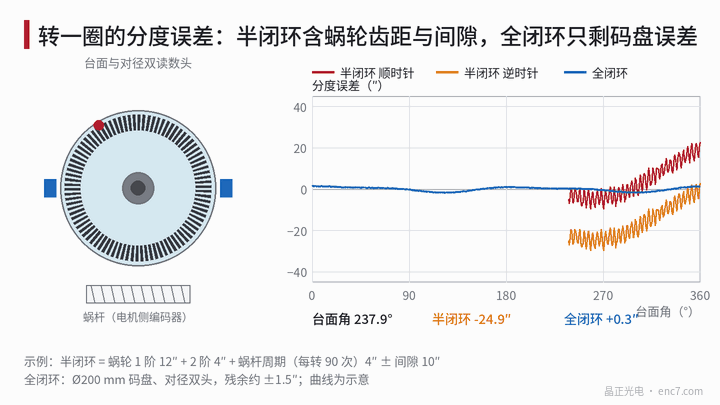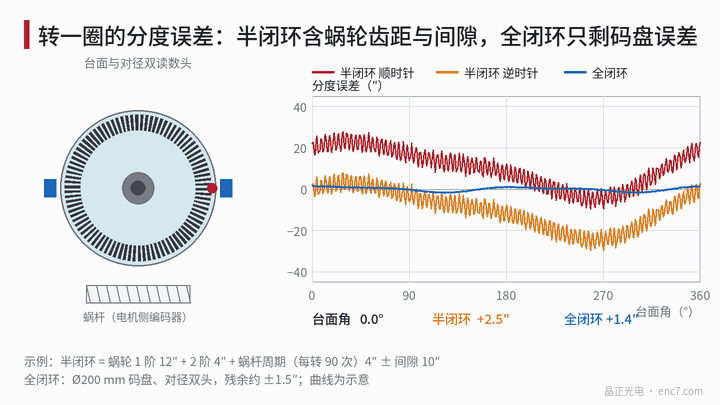
檯面實際角度 = 馬達角度 ÷ i + 傳動鏈誤差,i = 90。傳動鏈誤差包含:
- 蝸輪齒距誤差:蝸輪安裝偏心和加工誤差使檯面每轉出現 1 次、2 次的起伏,通常是最大的一項;
- 蝸桿週期誤差:蝸桿每轉一次重複一次,檯面每轉重複 90 次;
- 齧合間隙:趨近方向不同,檯面停在不同位置;
- 彈性與熱變形:蝸桿軸向竄動、扭轉彈性,以及溫度對中心距的影響。
馬達編碼器自身的誤差被除以 90:±60″ 只剩 0.67″。解析度更不是問題,23 位編碼器折到檯面每計數 360° × 3600 ÷ (2²³ × 90) = 0.0017″。半閉環的瓶頸不在編碼器的好壞,而在傳動鏈。
全閉環:把碼盤裝在檯面上
Ø200 mm 碼盤裝在臺面轉子上,讀數半徑取 r = 95 mm,則 1 μm 偏心對應 1 μm ÷ 95 mm = 2.17″,2 μm 就是 4.34″。對徑佈置兩個讀數頭,兩端讀數平均,偏心和其他奇數階誤差基本抵消,殘餘按 5% 計(示例假設)為 0.22″(圖3)。表中是各項的標準不確定度,正弦分量取幅值 ÷ √2,均勻分佈取半寬 ÷ √3:
| 誤差源(示例) | 半閉環 | 全閉環 |
|---|---|---|
| 蝸輪 1 階(幅值 12″) | 8.49″ | 反饋修正 |
| 蝸輪 2 階(4″) | 2.83″ | 反饋修正 |
| 蝸桿週期(4″) | 2.83″ | 反饋修正 |
| 反向間隙(±10″) | 5.77″ | 在環內 |
| 馬達編碼器 ±60″ ÷ 90 | 0.38″ | — |
| 碼盤刻劃 2 階、4 階(1.2″、0.5″) | — | 0.85″、0.35″ |
| 偏心殘餘 5%、細分、量化噪聲 | — | 0.15″、0.08″、0.13″ |
| 合成 u_c / 擴充套件 U(k = 2) | 11.0″ / 22.0″ | 0.94″ / 1.9″ |
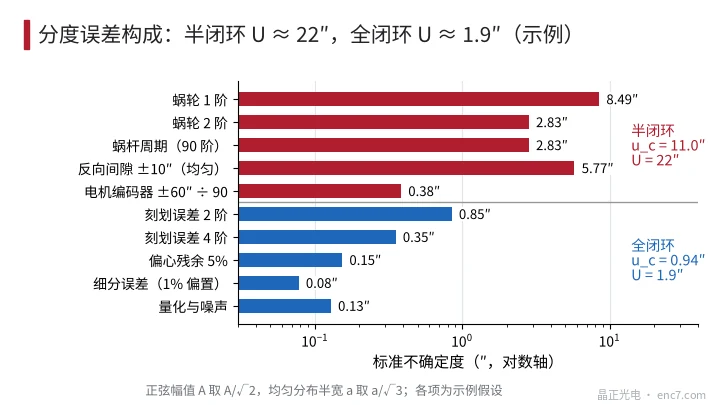
全閉環並不讓蝸輪變準,而是讓位置環直接用檯面角度:蝸輪多走或少走多少,馬達就補多少,所以到位後的誤差由碼盤決定。這個結論對到位後的靜態位置成立;運動中的蝸桿週期誤差若頻率高於位置環頻寬,仍會表現為速度波動。
線數、細分與讀數頭數量
大直徑碼盤不必追求高線數:取 18 000 線,節距 2π × 95 mm ÷ 18 000 = 33.2 μm;細分 256 倍,每轉 4 608 000 個計數(約 22 位),每計數 0.28″,檯面 60 r/min 時訊號頻率只有 18 kHz。1% 的訊號偏置造成的細分誤差為 72″ × 0.01 ÷ 2π = 0.11″。節距大也使讀數頭間隙寬鬆,若採用衍射成像類的讀數頭,p²/λ 量級約 1.2 mm(λ 取 0.9 μm 估算,具體以所選讀數頭的間隙公差為準)。
讀數頭數量:N 個等間隔讀數頭取平均,只剩 N 的整數倍階誤差。2 個頭剩 2、4 階,示例 U 為 1.9″;4 個頭剩 4、8 階,同一組示例資料 U 約 0.8″,代價是更多的讀數頭、支架和對中調整。若定位目標在幾角秒量級,2 個頭通常足夠。
雙環控制:回差在環內
- 速度環用馬達端編碼器,位置環用檯面編碼器:馬達端訊號沒有間隙和蝸桿彈性,適合高頻寬速度環;位置環若包含間隙與柔度,相位裕量下降,停止點附近可能出現幅度與間隙同量級的往復(極限環)。
- 減小環內非線性:蝸桿預緊或雙導程蝸桿調整間隙,位置環頻寬按機械諧振頻率的幾分之一設定(常見經驗約 1/3,須以實測為準),低速時限制積分。
- 偏差監控:把馬達角 ÷ i 與檯面角之差作為診斷量,正常值在傳動誤差與間隙的包絡內(示例約 ±40″),超限就說明聯軸器打滑、碼盤松動或編碼器故障。
安裝與對比方案
- 碼盤直接固定在臺面轉子或主軸法蘭上,經過細長軸或聯軸器的安裝會把扭轉彈性帶進測量,不再是檯面角度。
- 讀數頭固定在不轉的底座上,間隙、偏擺按讀數頭說明調整,支架的熱漂移同樣會成為誤差,直驅轉檯的通用做法可以參考庫內相關文章。
- 不改結構時可做半閉環的分度補償表:用標準器測一圈,把重複的蝸輪誤差寫入補償表。它只能補償重複的部分,間隙以及隨溫度、磨損和潤滑變化的誤差仍留在裡面。
工程要點
- 先判斷誤差在哪裡:馬達端編碼器折到檯面只有零點幾角秒,半閉環的誤差來自蝸輪、蝸桿和間隙,示例 U 約 22″。
- 檯面精度要求高於半閉環能給出的水平(示例 22″)時,考慮全閉環:Ø200 mm 碼盤、對徑雙頭,示例 U 約 1.9″。
- 線數按節距和訊號質量取,18 000 線 × 256 細分約 0.28″,訊號頻率低,不必追求更高線數。
- 兩端讀數平均去掉奇數階,4 個頭再去掉 2 階;碼盤偏心每 1 μm 約 2.2″,裝配後需測偏心。
- 速度環放馬達端,位置環放檯面端,監控兩路之差,間隙在環內要預緊並限制積分。
- 碼盤直接裝在檯面上,不經聯軸器和細長軸。
小結
蝸輪轉檯的半閉環把誤差留在了傳動鏈裡:蝸輪齒距、蝸桿週期和間隙一起使示例的分度不確定度達到 22″,馬達編碼器再準也看不到。把 Ø200 mm 碼盤裝到檯面上並用對徑雙讀數頭,同一臺轉檯降到約 1.9″,隨之而來的是環內間隙引起的穩定性問題,要靠預緊、速度環與位置環分設和偏差監控來處理。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。