行業應用深讀
晶圓預對準器:轉一圈找缺口與偏心,轉檯編碼器要多細
預對準器讓晶圓轉一圈,用線陣感測器的邊緣讀數同時擬合偏心並找缺口。本文給出 σ_c = σ·√(2/N) 的偏心精度,比較三種缺口檢測方法,並按 300 mm 晶圓缺口 ±0.02° 算出編碼器、取樣率和同步的要求。
預對準器把晶圓吸在真空夾盤上轉一圈,線陣感測器站在晶圓邊緣,每採一次得到一個邊緣位置。這一圈資料同時回答兩個問題:晶圓中心偏離夾盤軸多少,缺口在哪個角度。前者靠擬合,後者靠找凹陷。轉檯編碼器給每個取樣點標上角度,它的線數、精度和同步,決定缺口角度能做到多準。
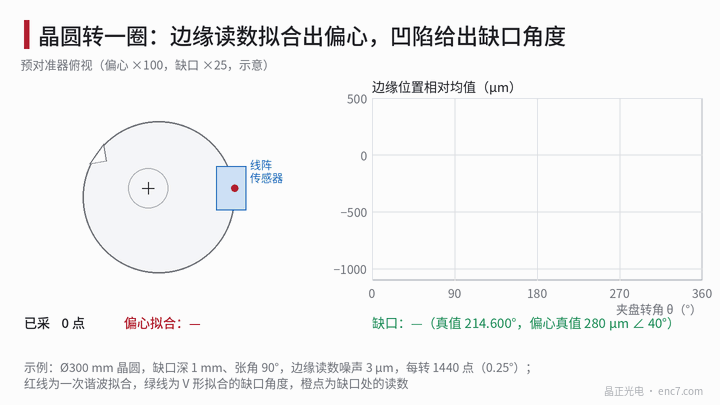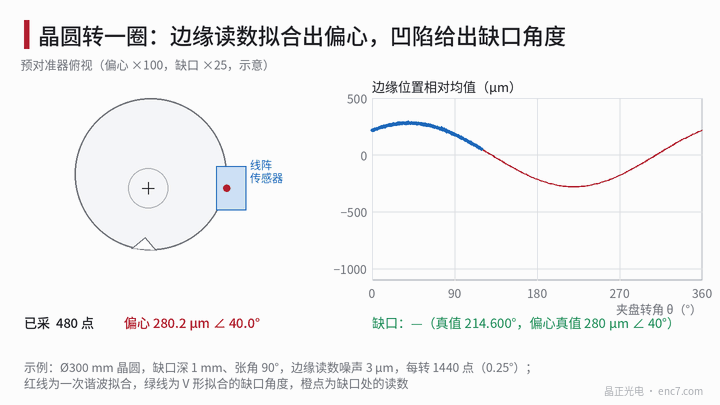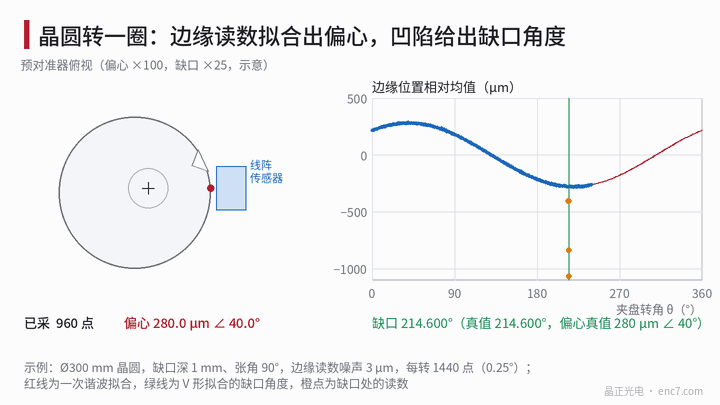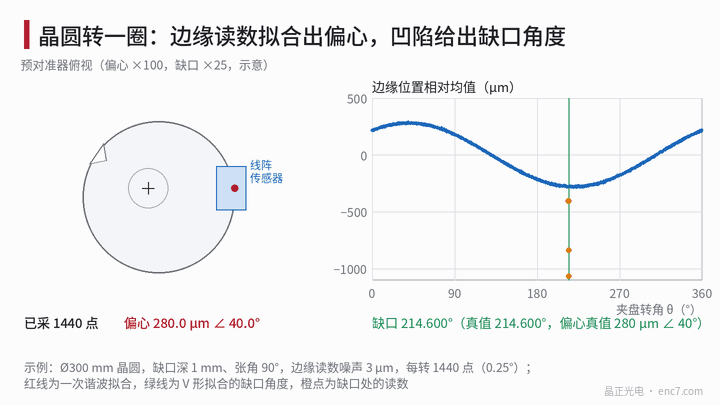
模型:邊緣讀數里的偏心與缺口
晶圓半徑 R = 150 mm,圓心相對夾盤軸偏移 e,方向 φ。夾盤轉角為 θ 時,感測器處的邊緣位置為
r(θ) = R + e·cos(θ − φ) + n(θ) − 缺口
其中 n 為單點讀數噪聲(標準差 σ,示例取 3 μm),缺口項為一個深約 1 mm、張角約 90° 的 V 形凹陷(SEMI 標準對 300 mm 晶圓的缺口尺寸有規定,以標準文字為準)。斜邊斜率約 1,每條斜邊在邊緣上的弧長約 1 mm,對應 0.38°,整個缺口約 2 mm(0.76°)。±0.02° 在邊緣上只有 52 μm。偏心較大時二階項約 e²/(2R),e = 1 mm 時 3.3 μm,可迭代消去。
偏心:N 個點把中心定到多準
均勻取 N 個點,對一次諧波做最小二乘擬合,偏心每個分量的標準差為(推導見庫內相關文章)
σ_c = σ·√(2/N)
σ = 3 μm 時,N = 100 為 0.42 μm,N = 1440 為 0.11 μm;要 σ_c ≤ 1 μm,只需 N ≥ 2 × 9 = 18。噪聲不是瓶頸,要注意的是擬合時剔除缺口區的點,且晶圓外形的高階圓度偏差在點數不足時會混疊進一次諧波。
偏心還會影響缺口角度:缺口相對晶圓中心的角度比夾盤角度差 e/R·sin(…),e = 280 μm 時最大 0.107°,遠大於 ±0.02°,必須用擬合出的偏心修正;修正後的殘餘 σ_c/R = 0.11 μm ÷ 150 mm,只有 0.00004°。
缺口:取樣間隔決定檢測方法
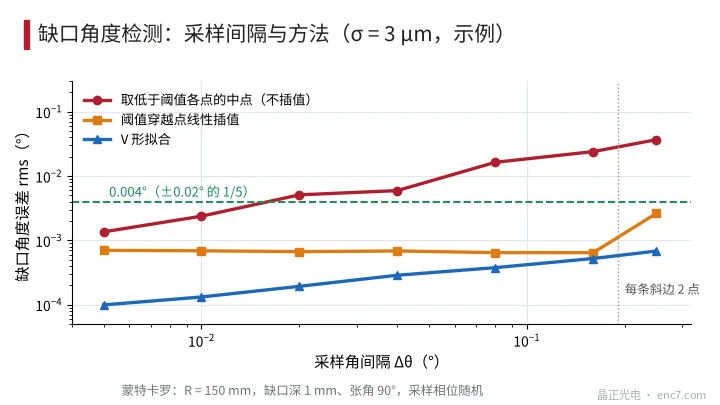
缺口的角度是下面三種方法之一得到的,誤差隨取樣角間隔 Δθ 的關係見圖2(蒙特卡羅,σ = 3 μm,取樣相位隨機):
| Δθ | 每轉點數 | 取樣率(1 r/s) | 低於閾值各點的中點 | 閾值穿越點插值 | V 形擬合 |
|---|---|---|---|---|---|
| 0.01° | 36 000 | 36 kHz | 0.0024° | 0.0007° | 0.0001° |
| 0.02° | 18 000 | 18 kHz | 0.0051° | 0.0007° | 0.0002° |
| 0.08° | 4 500 | 4.5 kHz | 0.016° | 0.0006° | 0.0004° |
| 0.16° | 2 250 | 2.25 kHz | 0.024° | 0.0006° | 0.0005° |
不插值時誤差約為 0.15–0.25 倍 Δθ,要達到 0.004°(±0.02° 的 1/5),Δθ 須不大於約 0.016°,1 r/s 下取樣率約 22 kHz。擬合利用了斜邊上的所有點:每條斜邊上有 n_f 個點、斜率為 1 時,缺口中心的誤差為 σ/√(2·n_f),在邊緣上 n_f = 0.38° ÷ Δθ。Δθ = 0.176°(每轉 2048 點)時 n_f ≈ 2.2,誤差 3 μm ÷ √4.4 = 1.4 μm,即 0.0006°,與表中數值一致。每條斜邊不足 2 點(Δθ 大於約 0.19°)時,插值法先失效,擬合的誤差也迅速增大(圖2)。
算例:±0.02° 需要多細的編碼器
設定(示例):轉速 60 r/min(360°/s),每轉 2048 點(2.05 kHz,由編碼器計數分頻觸發),V 形擬合。編碼器量化取份額 0.004°,要求每轉不少於 360° ÷ 0.004° = 90 000 個計數,即 17 位(0.00275°),例如 4096 線 × 32 細分。若只用方波四倍頻,4096 線只有 16 384 個計數(0.022°),不夠,需要 22 500 線以上,或改用正餘弦細分。
同步:ω·Δt 在 360°/s 下是 0.0072°/20 μs,要求感測器取樣與編碼器鎖存的抖動在 5 μs 量級(0.0018°),固定延時標定後扣除。曝光期間邊緣以 ωR = 942 mm/s 運動,50 μs 曝光拖出 47 μm,時間戳取曝光中點即可。
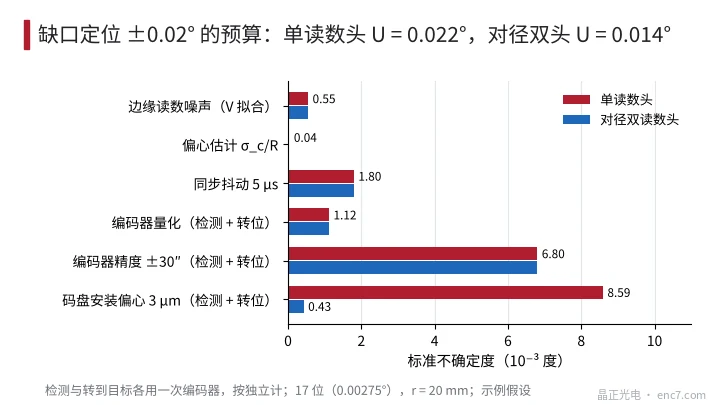
誤差預算按標準不確定度合成,檢測缺口和轉到目標角度各用一次編碼器,相關項按獨立計 √2 倍(編碼器精度 ±30″,碼盤半徑 r = 20 mm、偏心 3 μm,均為示例假設):
| 專案 | 單讀數頭 | 對徑雙讀數頭 |
|---|---|---|
| 邊緣讀數噪聲(V 擬合) | 0.0006° | 0.0006° |
| 偏心估計 σ_c/R | 0.00004° | 0.00004° |
| 同步抖動 5 μs | 0.0018° | 0.0018° |
| 編碼器量化(17 位) | 0.0011° | 0.0011° |
| 編碼器精度 ±30″ | 0.0068° | 0.0068° |
| 碼盤偏心 3 μm(31″) | 0.0086° | 0.0004° |
| 合成 u_c / U(k = 2) | 0.0112° / 0.022° | 0.0072° / 0.014° |
單讀數頭時 U = 0.022°,超出 ±0.02°,主要是碼盤偏心和精度;對徑雙讀數頭把偏心殘餘壓到 5%,U 降到 0.014°。也可以把偏心裝配到 1 μm 以內,U 約 0.015°。線數和取樣率在這裡不是難點,邊緣噪聲、量化和偏心估計合計不到總方差的 5%(圖3)。
工程要點
- 先把指標換成角度和弧長:±0.02° = 72″,在 R = 150 mm 的邊緣上是 52 μm,缺口斜邊只有約 0.38° 寬。
- 偏心用一次諧波最小二乘,σ_c = σ·√(2/N),幾十個點就夠;剔除缺口區,並用擬合出的偏心修正缺口角度(e = 280 μm 時修正量 0.107°)。
- 缺口檢測用 V 形擬合或插值,避免只取低於閾值的點:後者要 Δθ ≤ 約 0.016°,1 r/s 下約 22 kHz。
- 編碼器量化取份額的 1/5,約 0.004°,17 位即可;方波四倍頻需要線數更高。
- 精度和碼盤偏心佔預算的大頭:用對徑雙讀數頭,或把偏心裝到 1 μm 以內。
- 取樣與編碼器鎖存同步,轉速每加倍,同步要求也加嚴一倍;曝光時間戳取中點。
小結
預對準器的偏心靠一次諧波擬合,σ_c = σ·√(2/N),幾十個點就夠;缺口靠 V 形擬合或插值,取樣率 2 kHz 量級即可。對 300 mm 晶圓缺口 ±0.02° 的要求,17 位編碼器、2048 點/轉、5 μs 同步足夠,真正要管的是編碼器精度和碼盤偏心,對徑雙讀數頭是最直接的辦法。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。