行業應用深讀
放療加速器機架與準直器旋轉:等中心 1 mm 下的角度要求
機架角度誤差 Δθ 使射束繞等中心轉動,軸上距等中心 L 處偏移 L·Δθ:L = 1 m、0.1° 對應 1.75 mm。本文按 1 mm 預算折算角度指標,推導雙編碼器差值報警閾值的上下限,並討論輻照環境對碼盤與讀數頭的影響。
放療加速器的機架繞等中心旋轉,射束從各個方向匯聚到靶區,準直器則繞射束軸旋轉來擺放射野。整機對射束軸偏離等中心的容差通常在 1 mm 量級,角度測量只是其中一項誤差來源,卻是聯鎖最依賴的一項。本文先把角度誤差折成射束位置誤差,再倒推編碼器的解析度與精度,最後討論雙編碼器差值報警閾值怎麼定、輻照環境會帶來什麼問題。數值均為示例。
角度誤差如何變成射束偏移
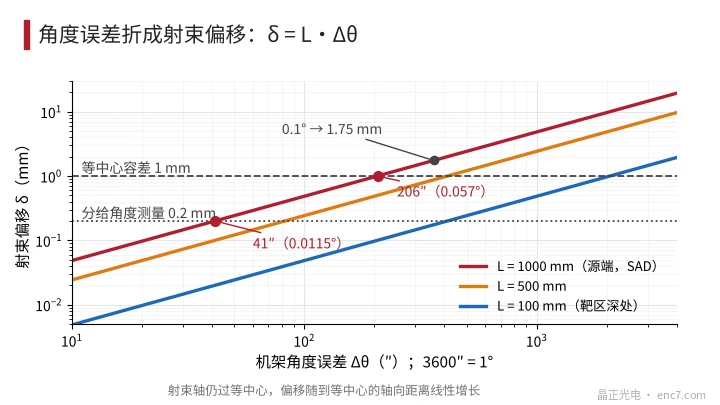
任何繞軸的角度誤差 Δθ,對距轉軸 L 處的點產生的位移是
δ = L·Δθ(Δθ 用弧度,小角度)
機架的轉軸過等中心。機架角偏了 Δθ,整條射束就繞等中心轉過 Δθ,射束軸仍然過等中心,但軸上距等中心 z 處的橫向偏移是 z·Δθ:源端 z = SAD ≈ 1 m,靶區深處 z 只有幾十到一百多毫米。準直器的轉軸是射束軸,射野邊緣到軸的距離 ρ 就是力臂,ρ = 100–200 mm。
| 角度誤差 | 源端 L = 1000 mm | L = 500 mm | L = 100 mm(靶區深處、射野邊緣) |
|---|---|---|---|
| 0.01°(36″) | 0.17 mm | 0.09 mm | 0.017 mm |
| 0.05°(180″) | 0.87 mm | 0.44 mm | 0.087 mm |
| 0.1°(360″) | 1.75 mm | 0.87 mm | 0.17 mm |
| 0.5° | 8.7 mm | 4.4 mm | 0.87 mm |
取最長力臂 L = SAD 做保守估計,0.1° 就是約 1.7 mm;靶區實際受到的偏移小得多,但射野定義部件在源端附近,聯鎖也按這個量級設限,見圖2。
預算分配與編碼器指標
假設整機允許射束軸偏離等中心 1 mm,其中機架下垂、軸承跳動等機械項佔大頭,分給角度測量 0.2 mm(假設),按 L = 1 m 折算:
δθ ≤ 0.2 mm / 1000 mm = 200 μrad ≈ 41″(0.0115°)
準直器按 ρ = 200 mm 折算,同樣 0.2 mm 對應 206″(0.057°),指標可放寬五倍。解析度應比預算細一個數量級,約 4″:18 位每計數 4.94″ 略大,19 位為 2.47″,所以機架軸上取 19 位以上較穩妥。精度(含偏心、接縫與傳動)要落在 41″ 以內,編碼器本體精度只能佔其中一半左右,例如 ±20″。
測量方式有兩種:大孔徑編碼器直接裝在機架轉軸上,或經取力齒輪測量。後者的編碼器誤差被傳動比 i 縮小,但齒輪的齒隙和傳動誤差也折到了機架上,所以能直接測機架軸就直接測。
雙編碼器冗餘與報警閾值
控制用 A 路,獨立監視用 B 路,差值 D = θ_A − θ_B。兩路各有隨機誤差 σ 時,差值的噪聲 σ_d = √2·σ,σ = 20″ 則 σ_d = 28″。
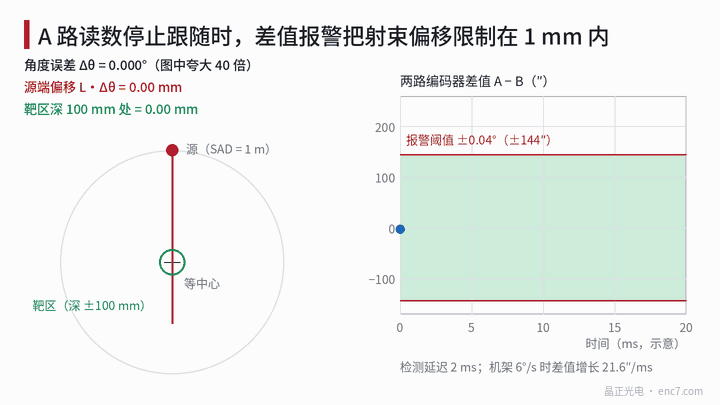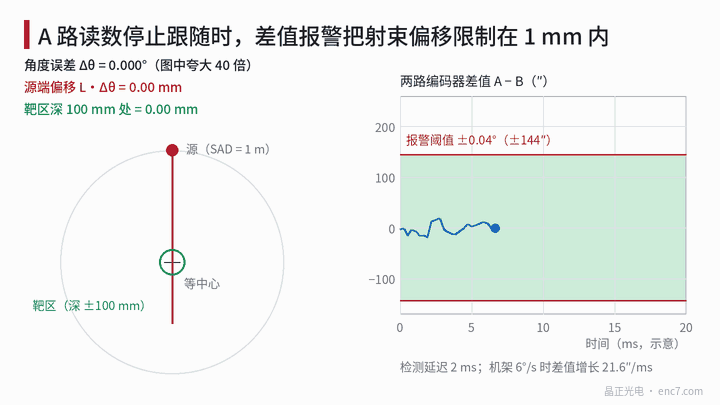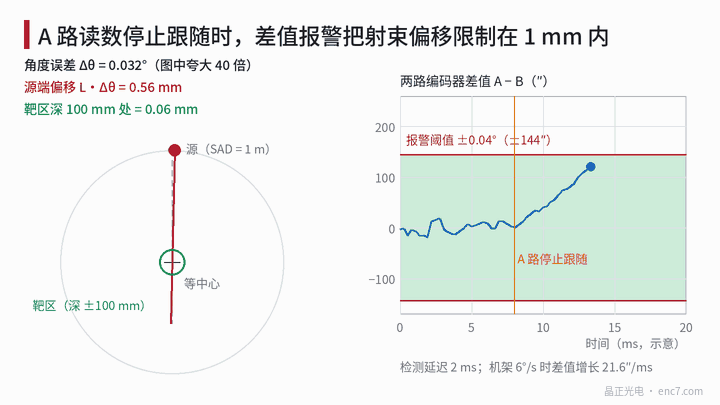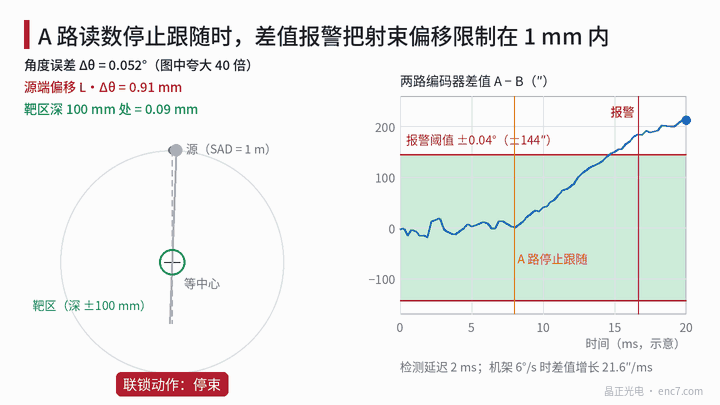
最壞故障是 A 路停止跟隨而機架繼續運動:設機架最高 6°/s(1 r/min,假設),差值以 21.6″/ms 增長。報警前還要經過檢測延遲 t_d(取樣週期、去抖和聯鎖響應之和),這段時間裡差值繼續增長。報警閾值 θ_th 必須同時滿足:
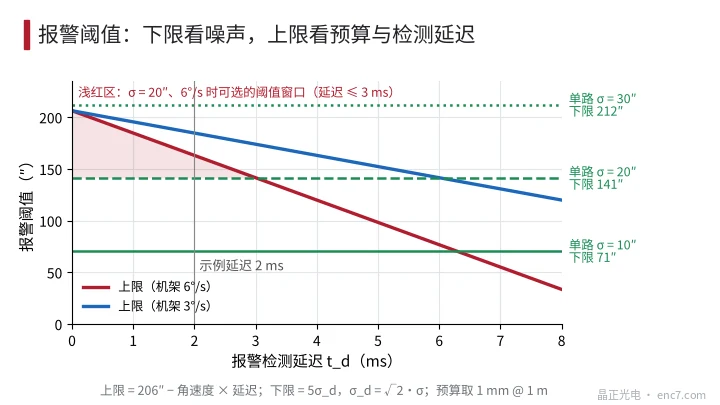
θ_th ≥ 5σ_d(下限,避免誤報;5 倍是示例取法)
θ_th + ω_g·t_d ≤ θ_bud(上限,θ_bud 為 1 mm @ 1 m,即 206″)
σ = 20″、t_d = 2 ms 時下限 141″,上限 206 − 43 = 163″,取 0.04°(144″)。報警時差值約 187″(0.052°),對應源端偏移 0.91 mm,仍在 1 mm 內(圖1)。視窗很窄:σ 增大到 30″,下限升到 212″,大於上限,無解;延遲增大到 3 ms 以上,σ = 20″ 的視窗也消失,見圖3。這說明編碼器精度和檢測延遲要一起設計,不能只看閾值。
兩路的獨立性同樣重要:不共用供電、讀數頭、電纜和處理電路,原理不同的兩路更能避免共因失效,差值也不能由其中一路自己的電路來算。
輻照環境
加速器的射束頭產生高能光子,射束能量較高時還會在靶和遮蔽材料中產生光中子。編碼器在機架轉軸附近,受到的是洩漏與散射輻射,遠小於主束,但累計劑量不為零。可能的影響有:
- 玻璃碼盤因色心增加而穿透率下降、發褐,有專門的抗輻射牌號,須按劑量驗證;
- 光電二極體暗電流增大、光源輸出衰減,幅值緩慢下降;
- 儲存器、FPGA 的單粒子翻轉,使絕對位置或配置偶發出錯;
- 膠和塑膠老化變脆。
具體劑量取決於機型和安裝位置,應實測或由整機廠提供,本文不給數值。相關安全標準(如 IEC 60601-2-1)對聯鎖和指示另有規定,以標準原文為準。
工程要點
- 先把整機預算折成角度:1 mm @ 1 m 是 206″,分給角度測量的 0.2 mm 是 41″。
- 解析度取預算的約 1/10,機架軸編碼器取 19 位以上;準直器按 ρ = 200 mm 折算可放寬。
- 閾值取 5σ_d 與 θ_bud − ω_g·t_d 之間;視窗過窄時換更準的編碼器或縮短檢測延遲。
- 去抖用連續多個取樣超限再報警,但去抖時間要計入 t_d。
- 兩路編碼器獨立供電和處理,宜採用不同原理;能直接測機架軸就不經齒輪取力。
- 監視 A²+B² 幅值趨勢,輻照造成的緩慢衰減能在計數出錯前預警。
小結
角度誤差按 δ = L·Δθ 折成射束偏移,保守取 L = SAD 時 0.1° 對應約 1.75 mm,把 1 mm 預算折成約 41″ 的角度指標,需要 19 位以上的解析度和 ±20″ 級的精度。雙編碼器報警閾值夾在噪聲下限與預算上限之間,視窗隨檢測延遲和編碼器精度變化,輻照對玻璃、光電器件和儲存器的影響要在選型時一併評估。
延伸閱讀:ENC7 編碼器碼盤生產廠家(中文首頁) · 碼盤技術文庫
關於我們:晶正光電專注編碼器碼盤研發製造,玻璃、金屬、PC 碼盤均可按圖客製。
官網:https://enc7.com
© 廊坊晶正光電技術有限公司 版權所有,未經書面許可不得轉載、摘編。本文藉助 AI 輔助創作。